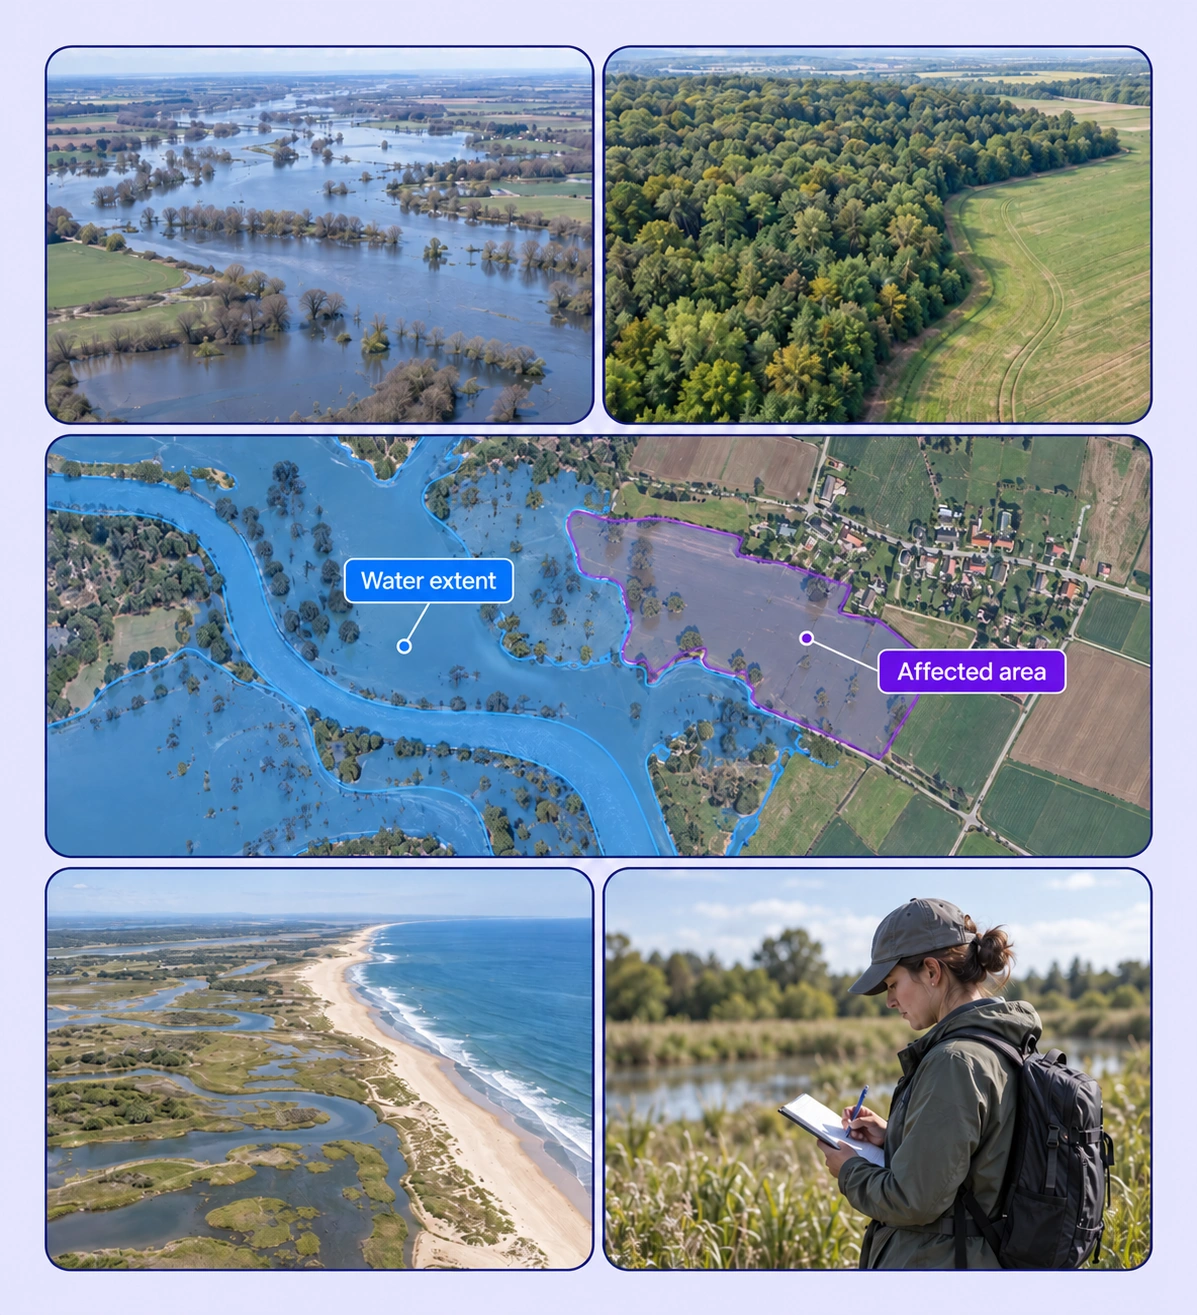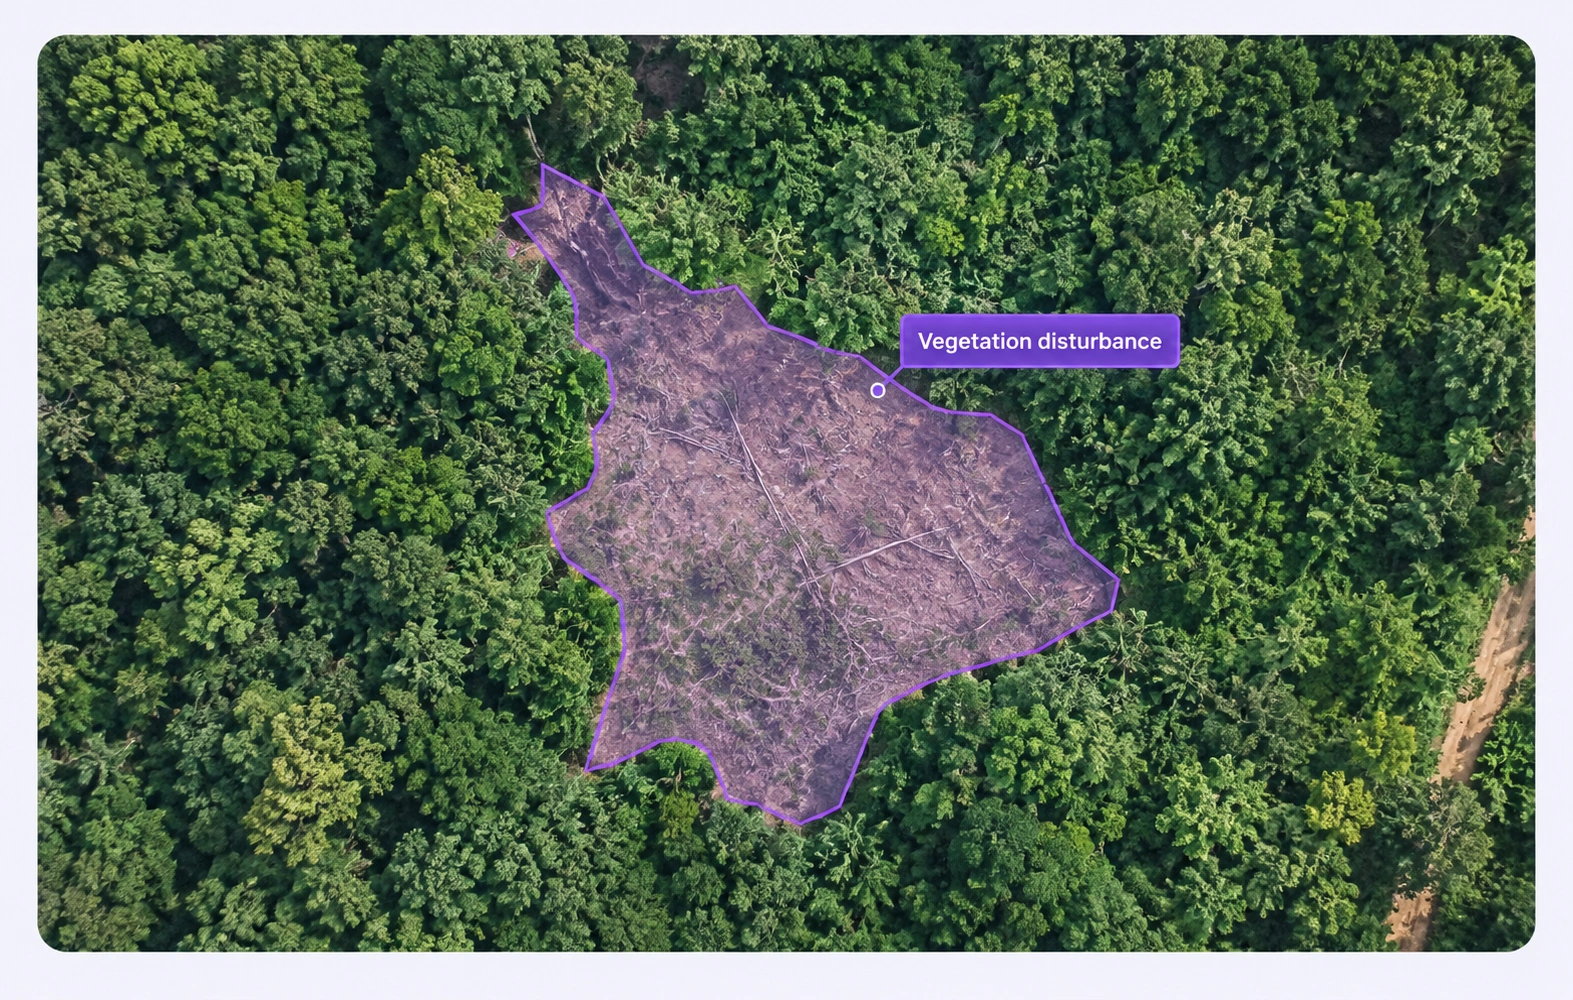
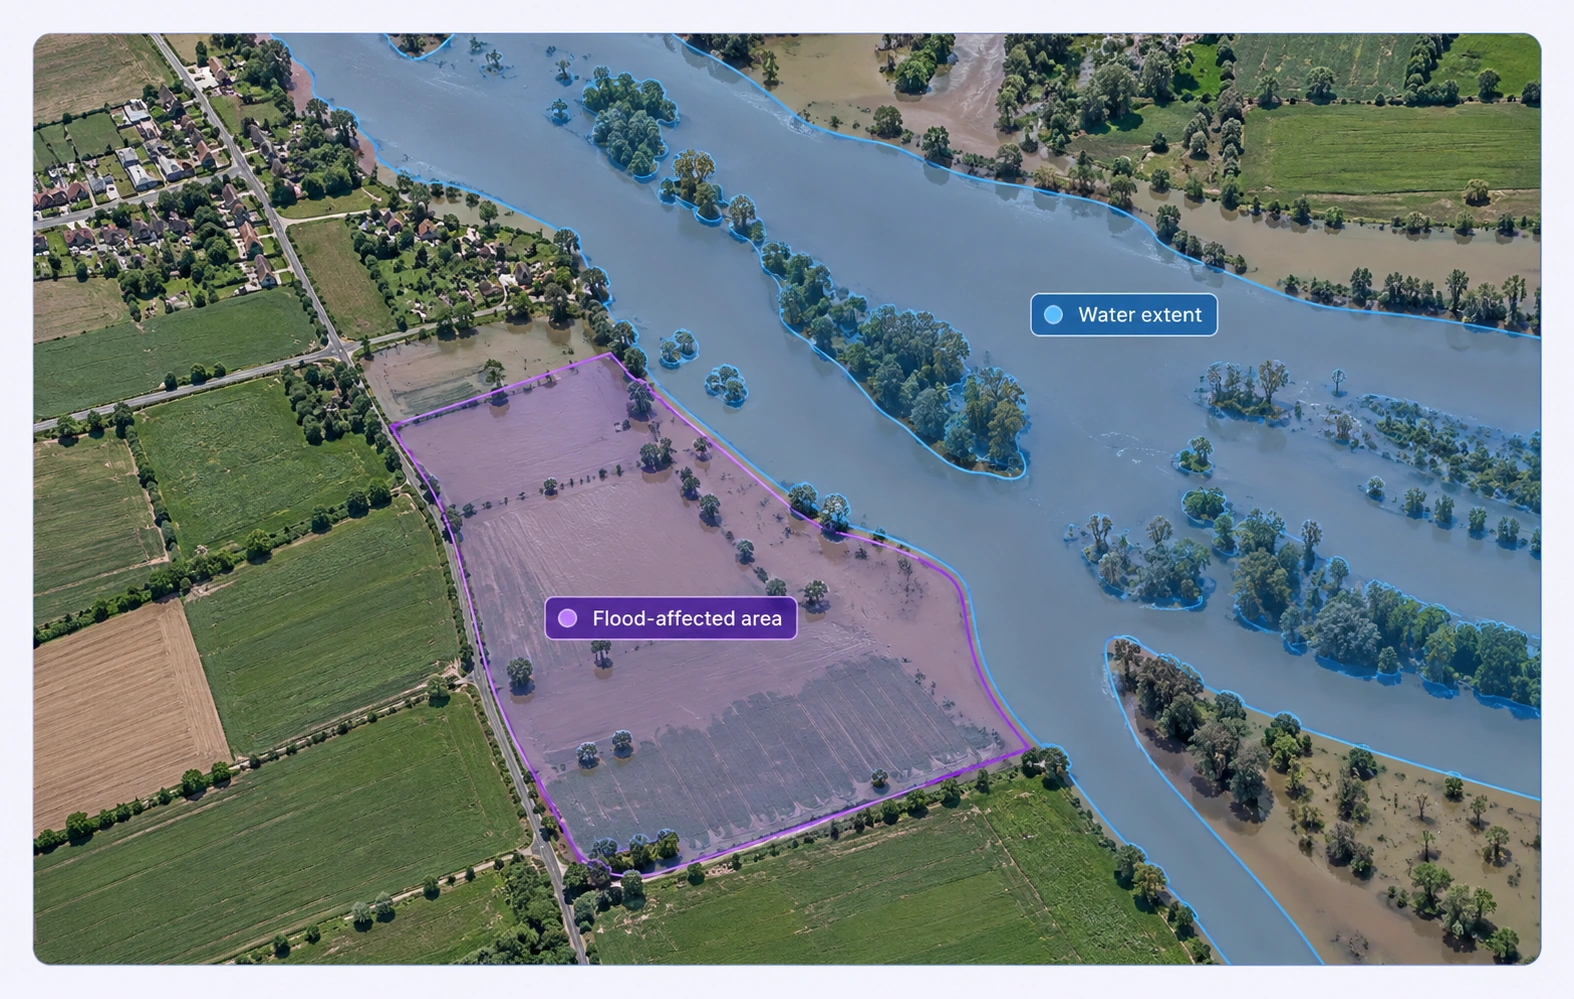
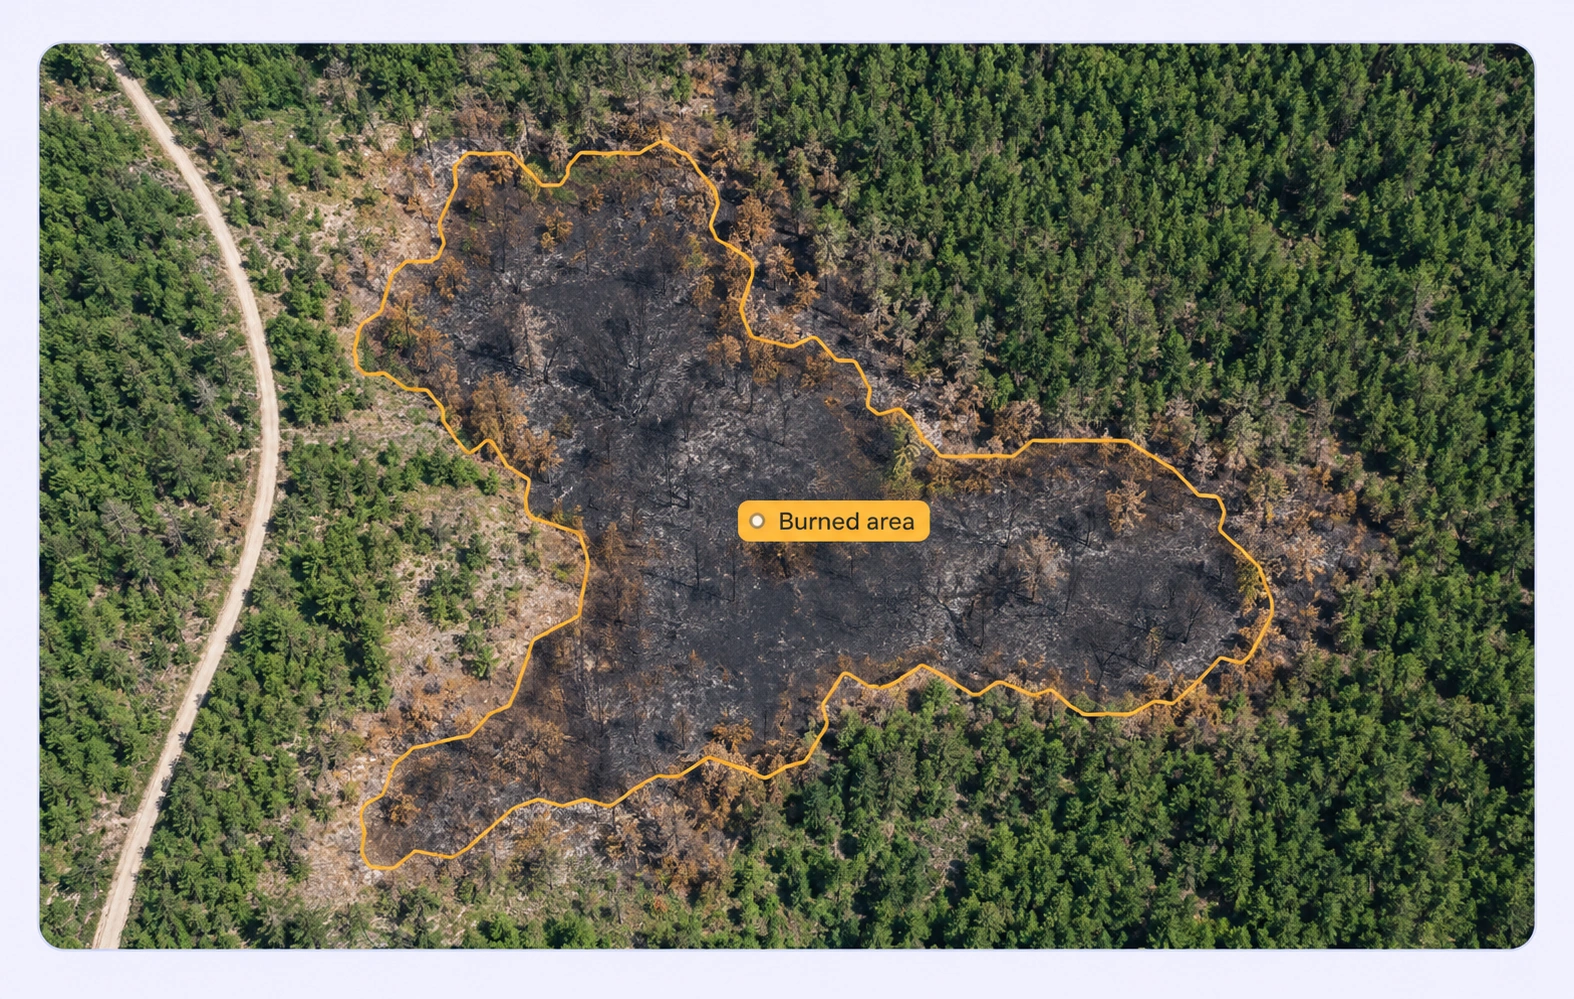
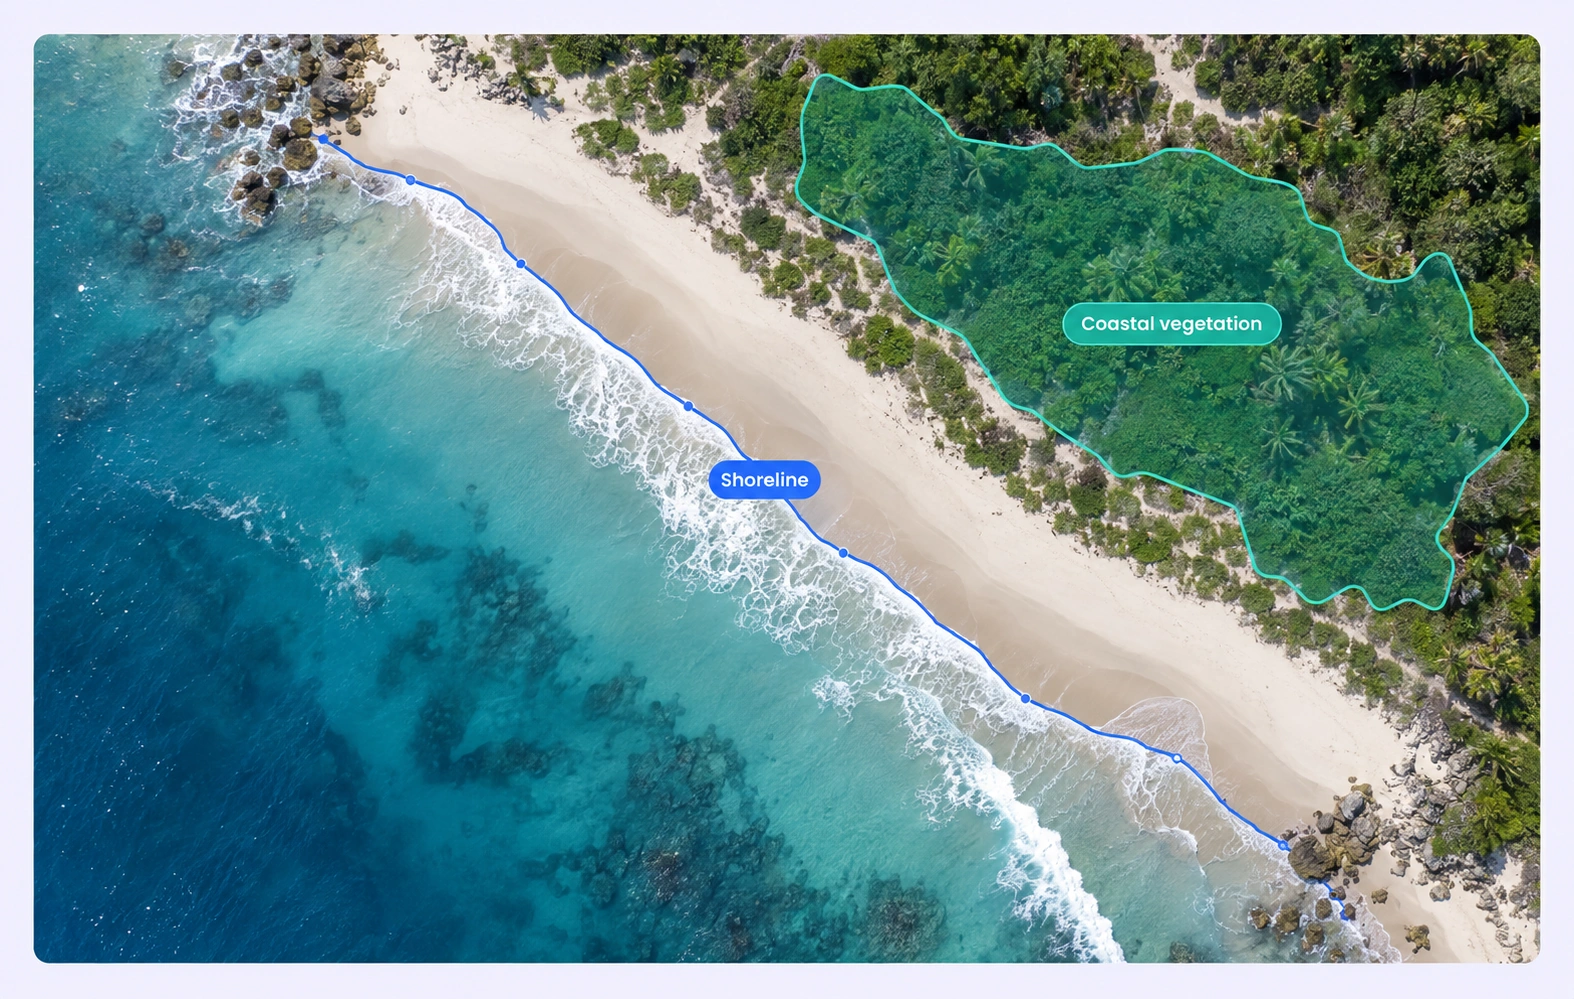
환경 어노테이션 프로토콜의 클래스로 눈에 보이는 영향 지역의 전체 범위를 표시하세요.
전체 해상도의 지리공간 좌표 맥락을 유지하며 해안선이나 영역 경계를 표시하세요.
지리공간 영상의 자연 지물과 눈에 보이는 환경 상태를 라벨링해 매핑 및 분석 모델용 학습 예시를 만드는 작업입니다.
네. 작업에 필요한 식생, 수역 및 기타 클래스를 포함한 공유 온톨로지를 사용하세요.
네. 서로 다른 시점의 영상에 일관된 프로토콜을 적용하고 후속 비교 파이프라인에 필요한 원본 맥락을 보존하세요.
여기서 설명한 워크플로는 라벨링된 예시를 만들고 검토합니다. 변화 감지와 시점 간 비교는 직접 개발하는 후속 모델의 기능입니다.
지침에 시각적 기준, 경계 규칙, 불확실성 처리 방식을 정의한 뒤 원본 이미지와 비교해 어려운 영역을 검토하세요.
네. 모델 학습 요구에 따라 영역에는 마스크나 폴리곤, 경계에는 선, 개별 대상에는 점을 사용하세요.
Unitlab은 GeoTIFF, 클라우드 최적화 GeoTIFF, JPEG 2000, ERDAS IMG, NITF 래스터 입력을 지원합니다. 타일 기반 탐색으로 큰 위성 및 항공 이미지를 확인할 수 있습니다.
검토자는 원본 래스터에서 지도 영역과 경계를 확인하고 댓글을 추가하며 워크플로를 통해 수정을 요청합니다. 공유 온톨로지가 지도 클래스와 속성의 일관성을 유지합니다.
네. 유효한 지리 참조가 있는 래스터는 GeoJSON으로 지리 좌표를 출력할 수 있습니다. COCO, YOLO, Unitlab 통합 내보내기 형식은 적절한 원본 도형을 유지하면서 다른 학습 요구를 지원합니다.