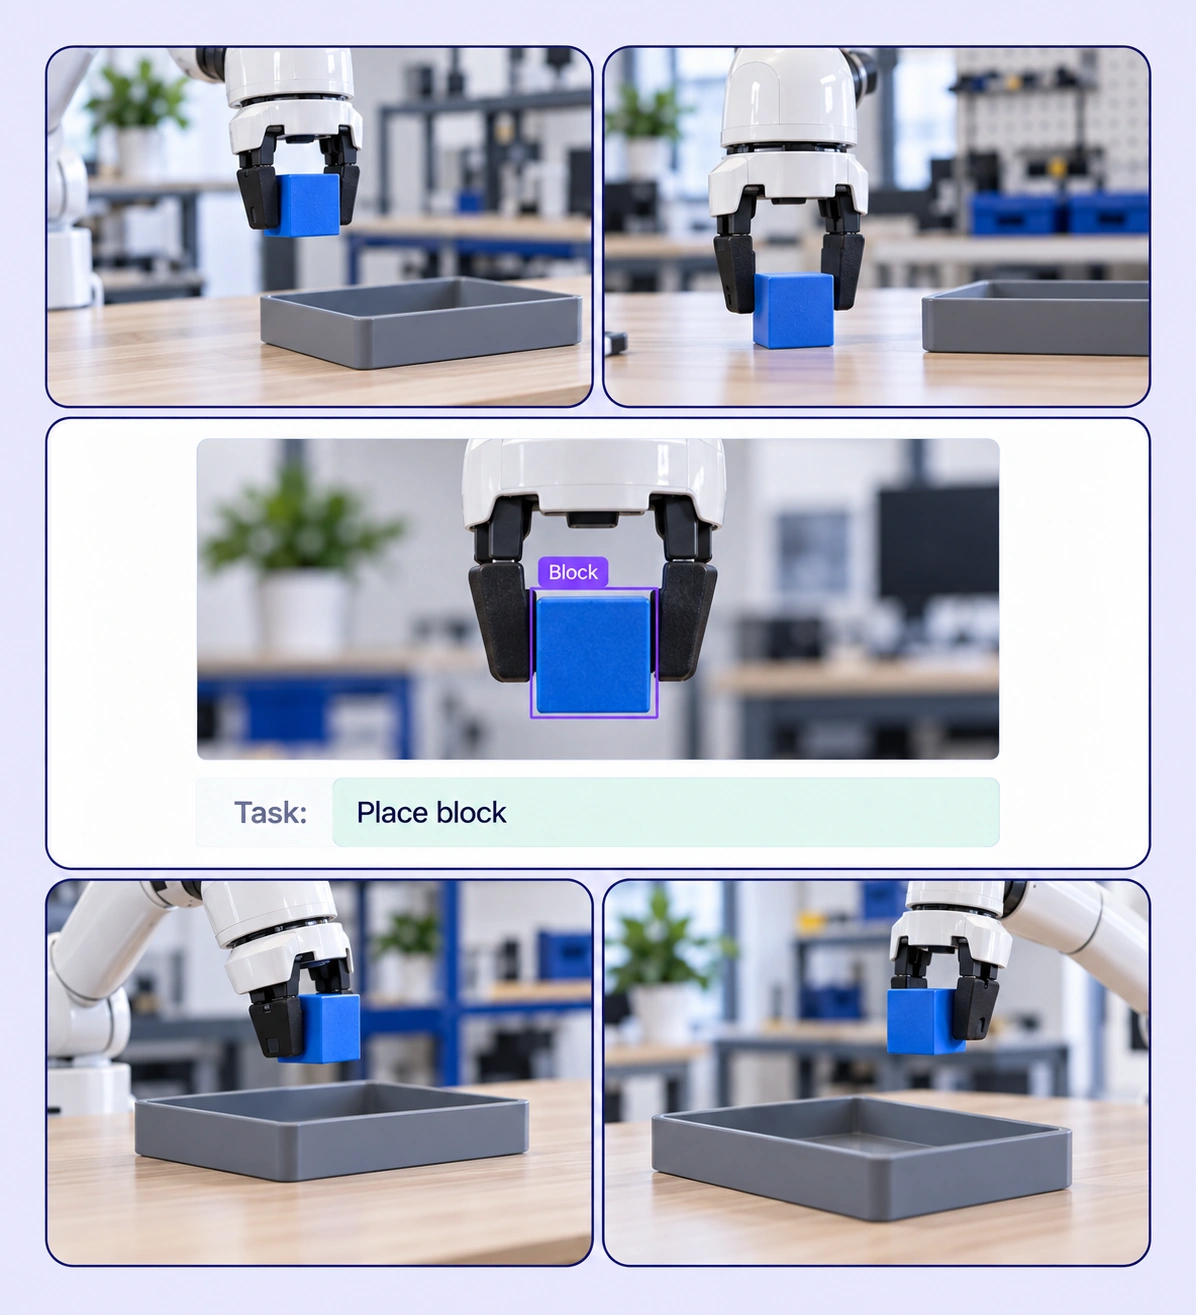
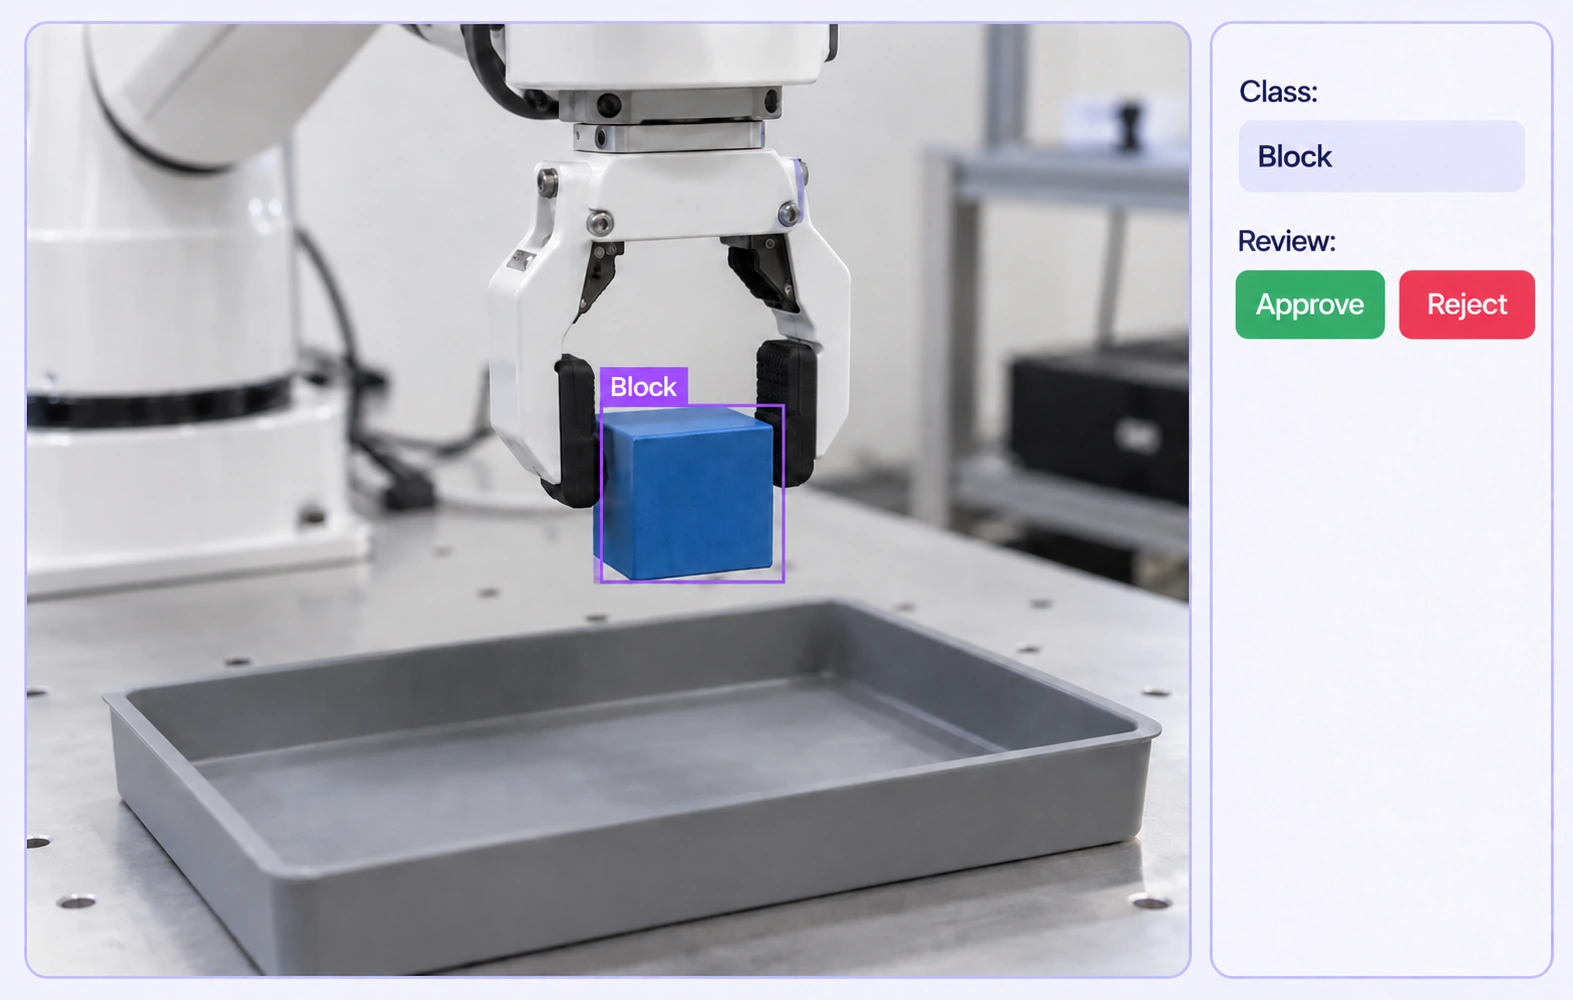
공동 검토를 통해 동기화된 시연 데이터 전반의 동작을 라벨링합니다.
로봇 시연 데이터셋의 큐레이션, 관리, 버전 관리를 자동화합니다.
재사용 가능한 온톨로지와 체계적인 품질 관리로 반복적인 라벨링과 검토 작업을 줄입니다.
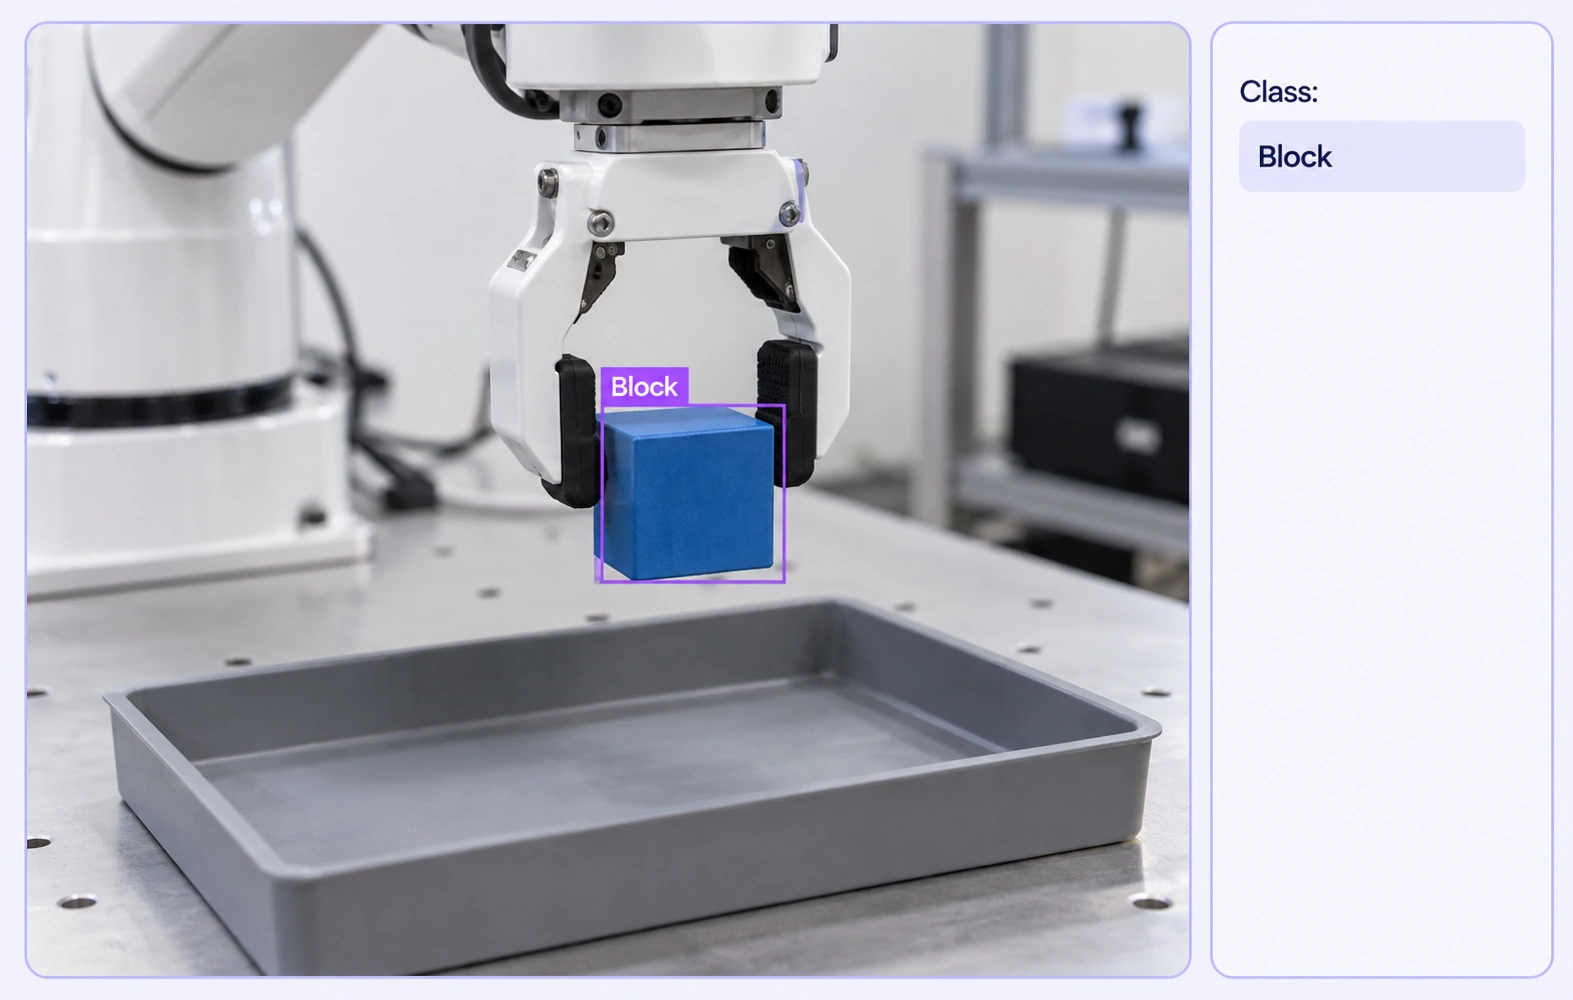
바운딩 박스는 시연 프레임에서 보이는 작업 객체의 위치를 표시합니다. 클래스 라벨로 여러 기록 시점에서 객체 정의를 일관되게 유지합니다.
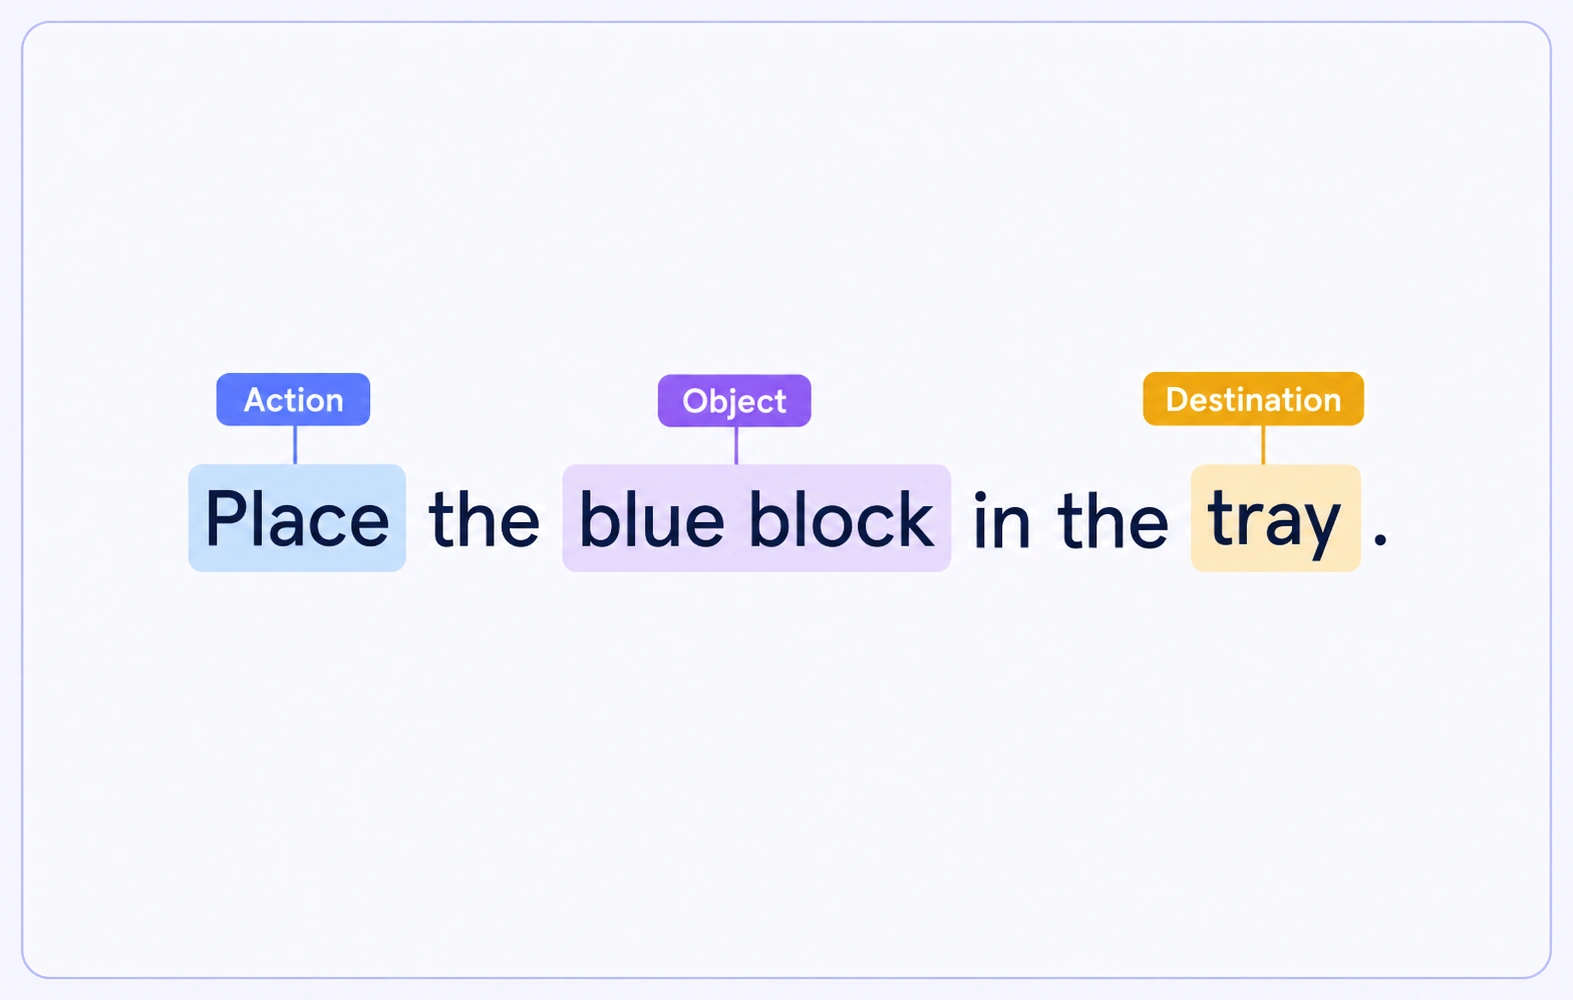
텍스트 구간은 제공된 지시문에 언급된 동작, 객체, 목적지를 식별합니다. 각 구간은 원문의 정확한 단어에 연결됩니다.
학습 및 평가 데이터셋을 위해 기록된 로봇 작업을 라벨링하는 과정입니다. 어노테이터는 보이는 객체, 관찰된 작업 단계, 관련 지시문을 식별하며 검토할 수 있도록 원본 기록을 유지합니다.
객체 인식은 시각 입력의 객체를 식별하는 데 집중합니다. 시연 어노테이션은 관찰된 상호작용을 설명하는 시퀀스, 작업 지시문, 관련 시점도 보존합니다. 두 워크플로는 객체 온톨로지를 공유할 수 있습니다.
네. 관련 파일을 그룹화해 설정된 멀티모달 레이아웃에 배치할 수 있습니다. 어노테이터는 지원되는 뷰어에서 각 기록을 확인하고 시연을 검토하면서 시점을 비교합니다.
자동 그룹화는 설정된 파일 이름 패턴과 그룹 키를 사용합니다. 팀은 필요한 파일을 정의하고 생성된 사례를 확인합니다. 그룹화만으로 카메라 간 타임스탬프가 정렬되지는 않습니다.
네. 제공된 텍스트에서 동작, 객체, 목적지에 개체 구간을 지정할 수 있습니다. 관련 미디어 옆에서 지시문을 검토하고 일관된 프로젝트 속성으로 작업 맥락을 기록할 수 있습니다.
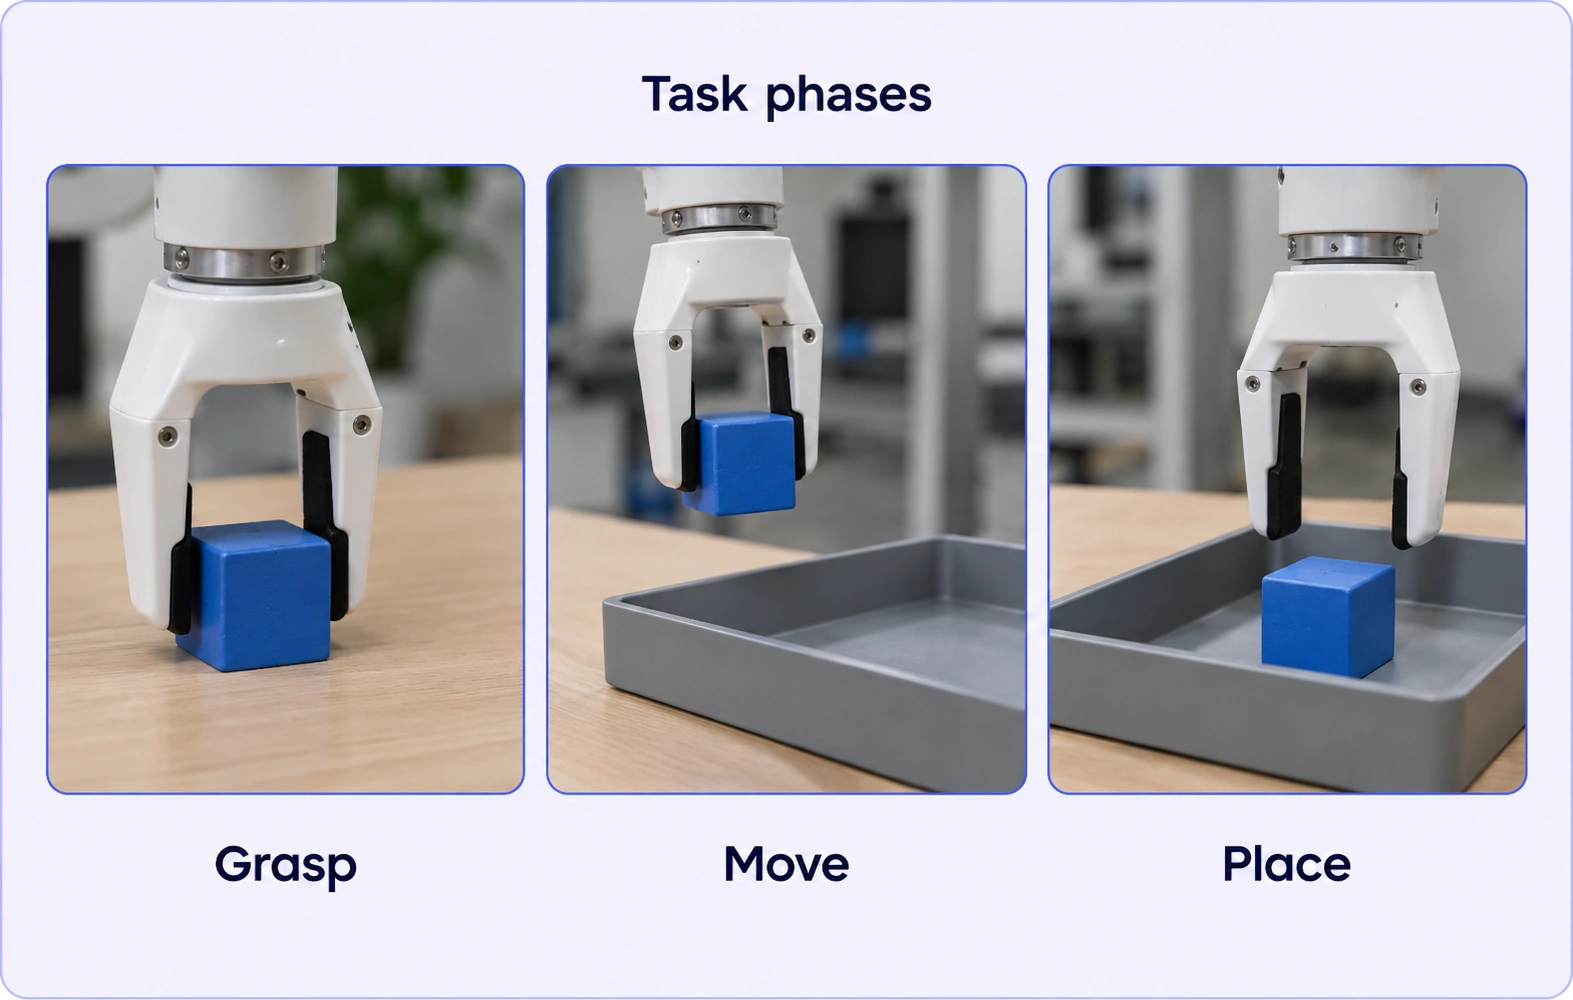
객체를 잡거나 놓는 동작처럼 기록에서 확인할 수 있는 근거로 단계를 정의하세요. 여러 예제에 같은 정의를 적용하고 모호한 단계는 검토로 보냅니다.
지원되는 센서 CSV 기록을 미디어와 함께 포함할 수 있습니다. 기록된 채널의 맥락을 제공하며 센서 도구로 구간 또는 점 어노테이션을 추가할 수 있습니다.
검토자는 시연 시점, 텍스트, 라벨을 함께 확인합니다. 설정된 검토 단계에서 작업을 수정하도록 돌려보내고 사례가 다음 단계로 진행하기 전에 다시 검토할 수 있습니다.
선택한 원본 자산을 데이터셋으로 구성해 변경 불가능한 버전으로 게시할 수 있습니다. 어노테이션과 후속 준비를 위해 선택한 원본 모음을 보존합니다.