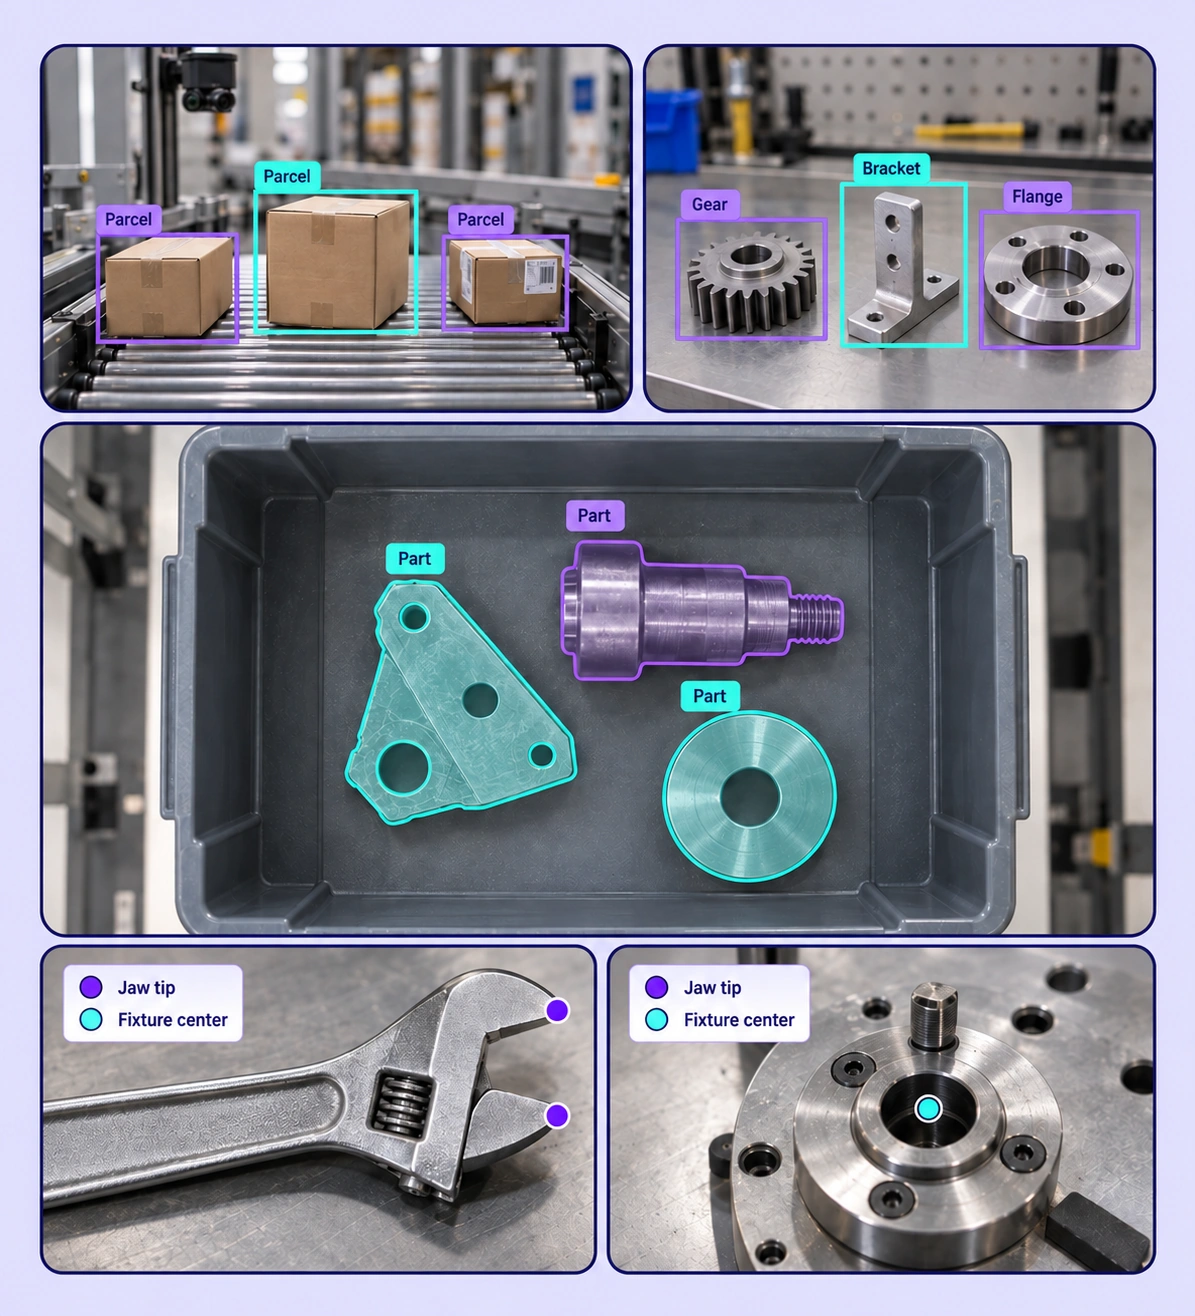
자동 라벨링 도구와 공동 검토 워크플로로 객체와 부품을 라벨링합니다.
로봇 객체 인식 데이터셋의 큐레이션, 관리, 버전 관리를 자동화합니다.
재사용 가능한 온톨로지와 체계적인 품질 관리로 반복적인 라벨링과 검토 작업을 줄입니다.
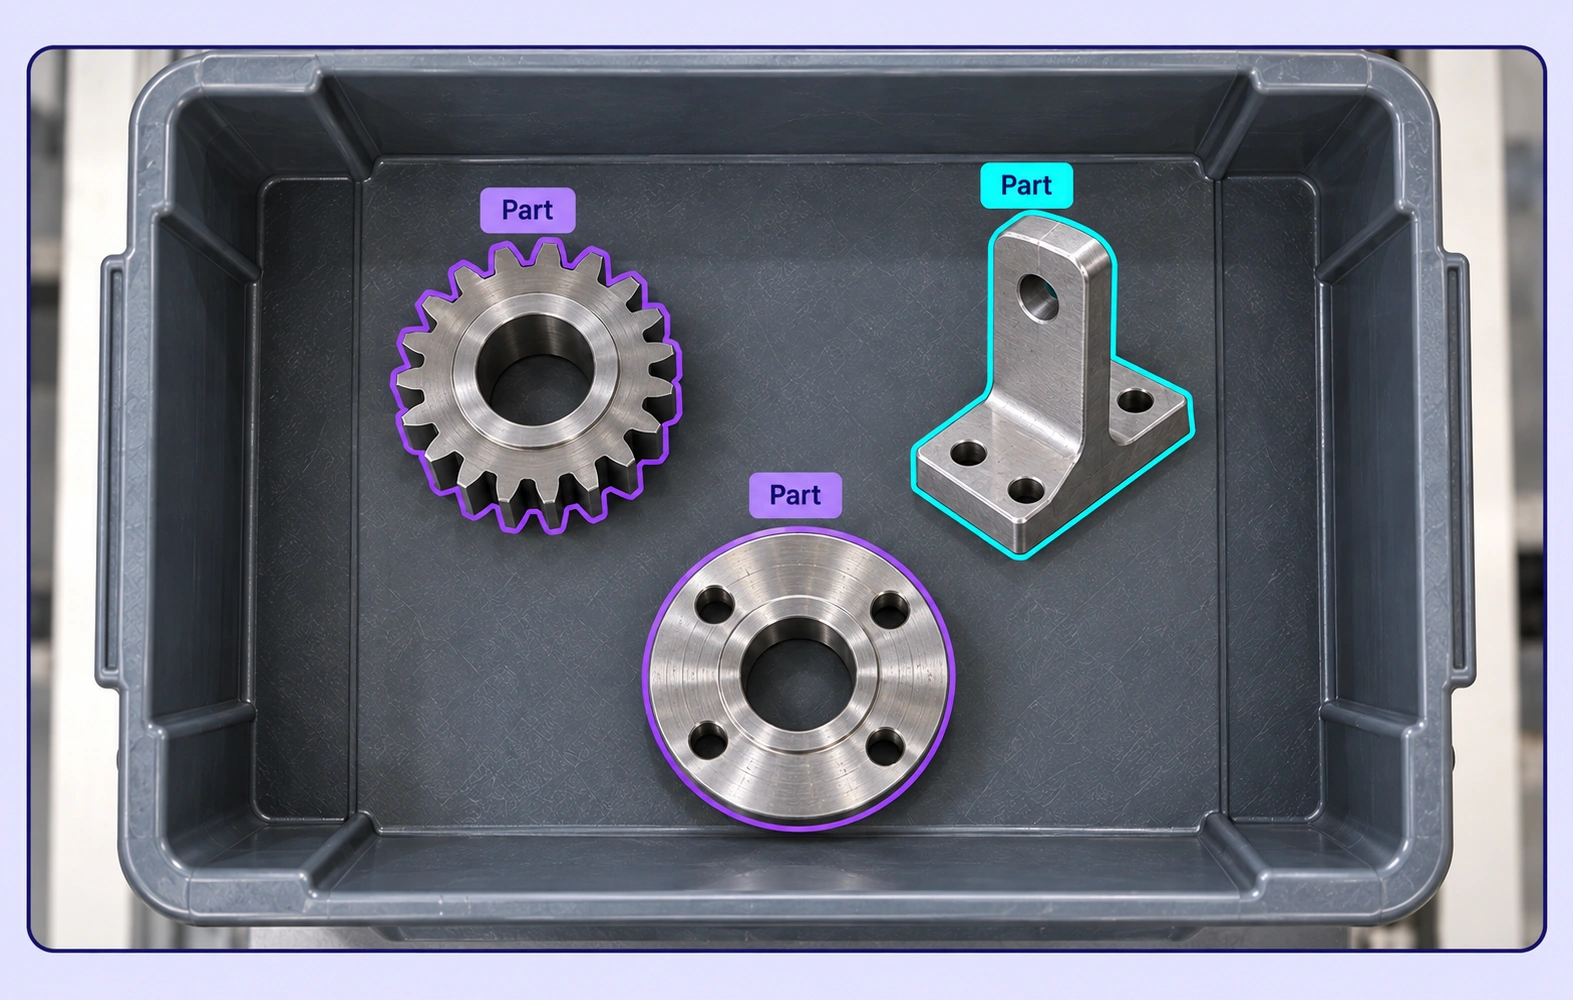
박스, 폴리곤, 마스크로 복잡한 장면의 개별 부품을 표시하세요. 가려진 경계를 확인하고 인스턴스 정의의 일관성을 유지합니다.
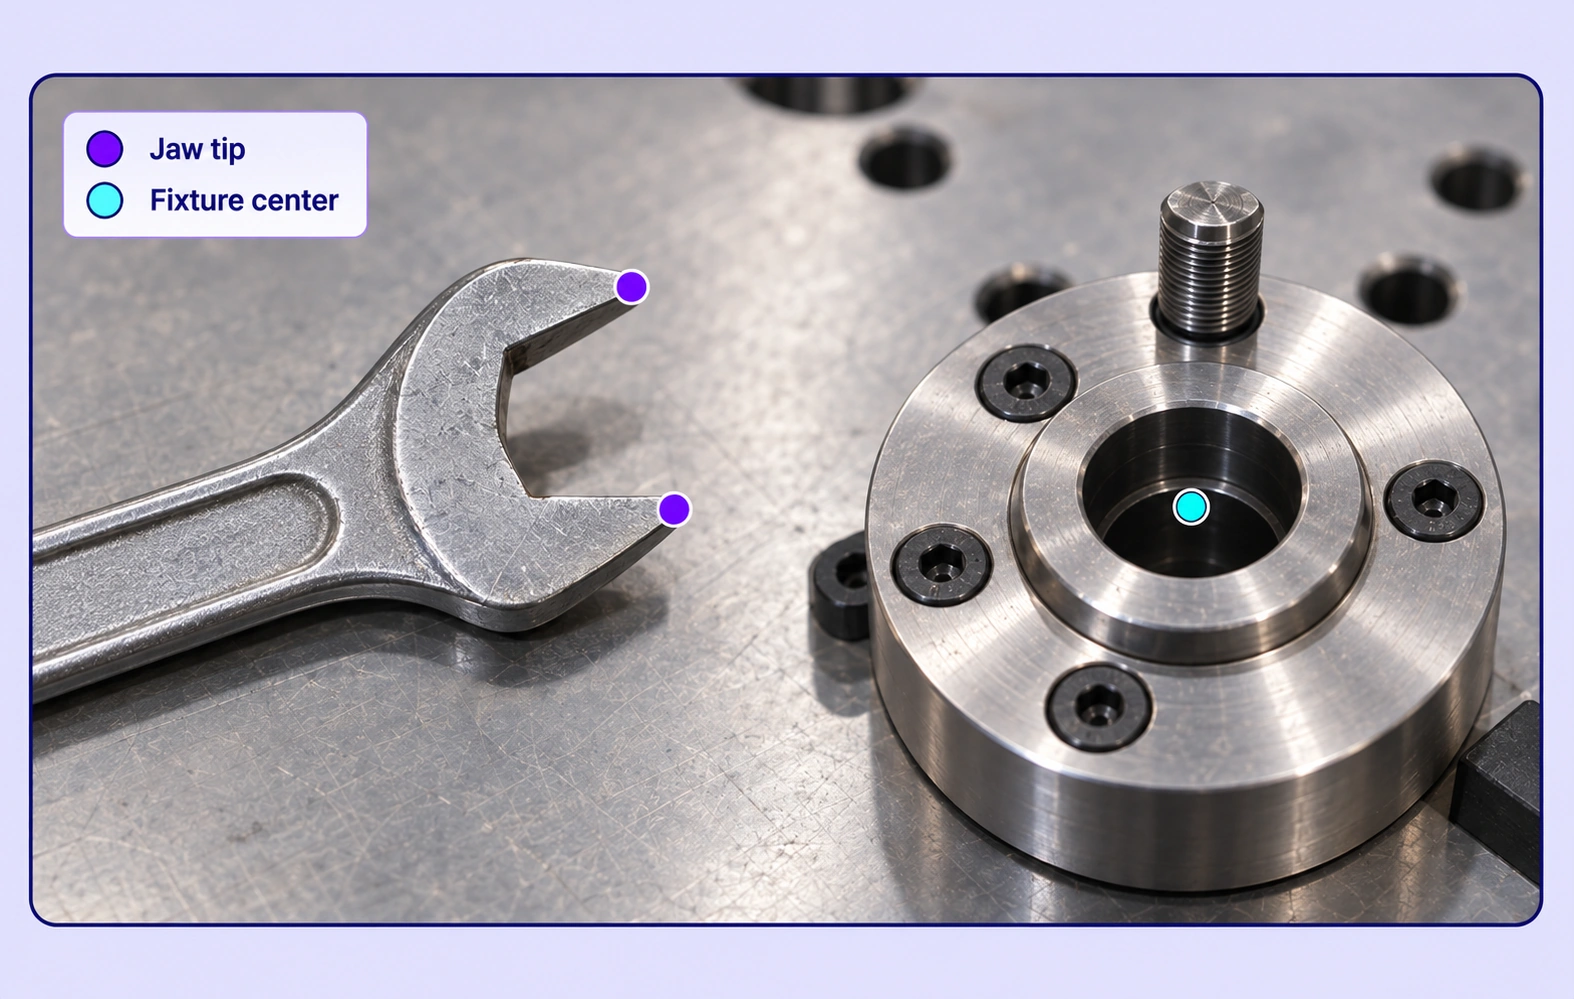
정의된 스키마에 따라 눈에 보이는 도구나 고정구의 특징에 점을 배치하세요. 이 이미지 좌표는 후속 인지 모델에 라벨링된 근거를 제공합니다.
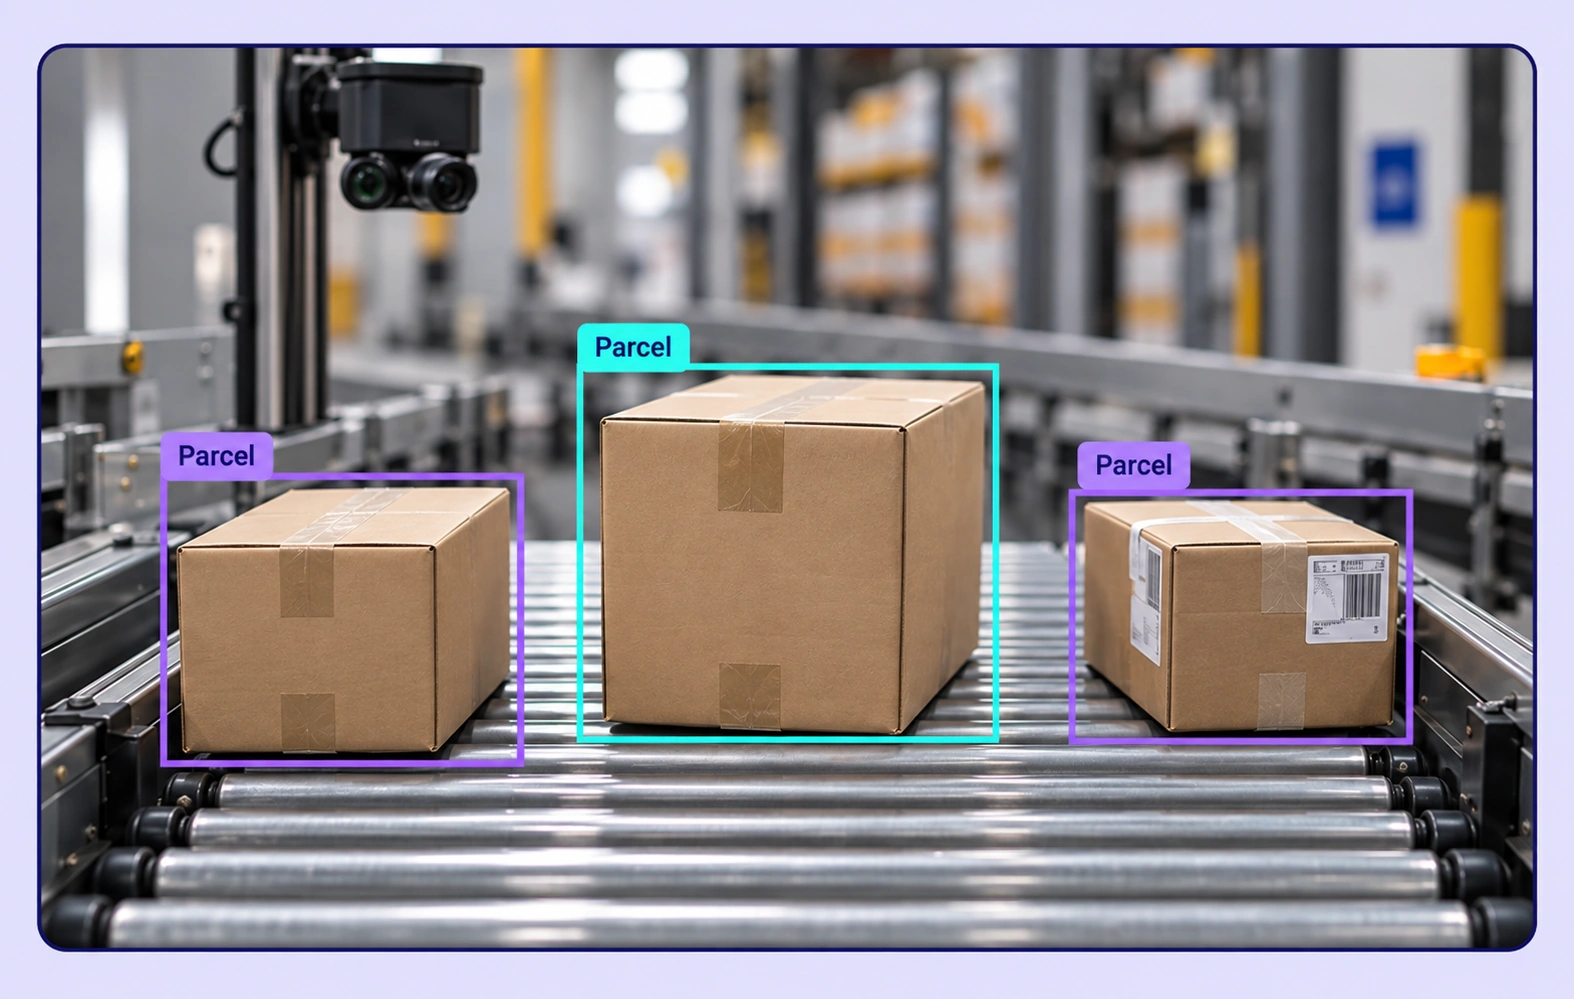
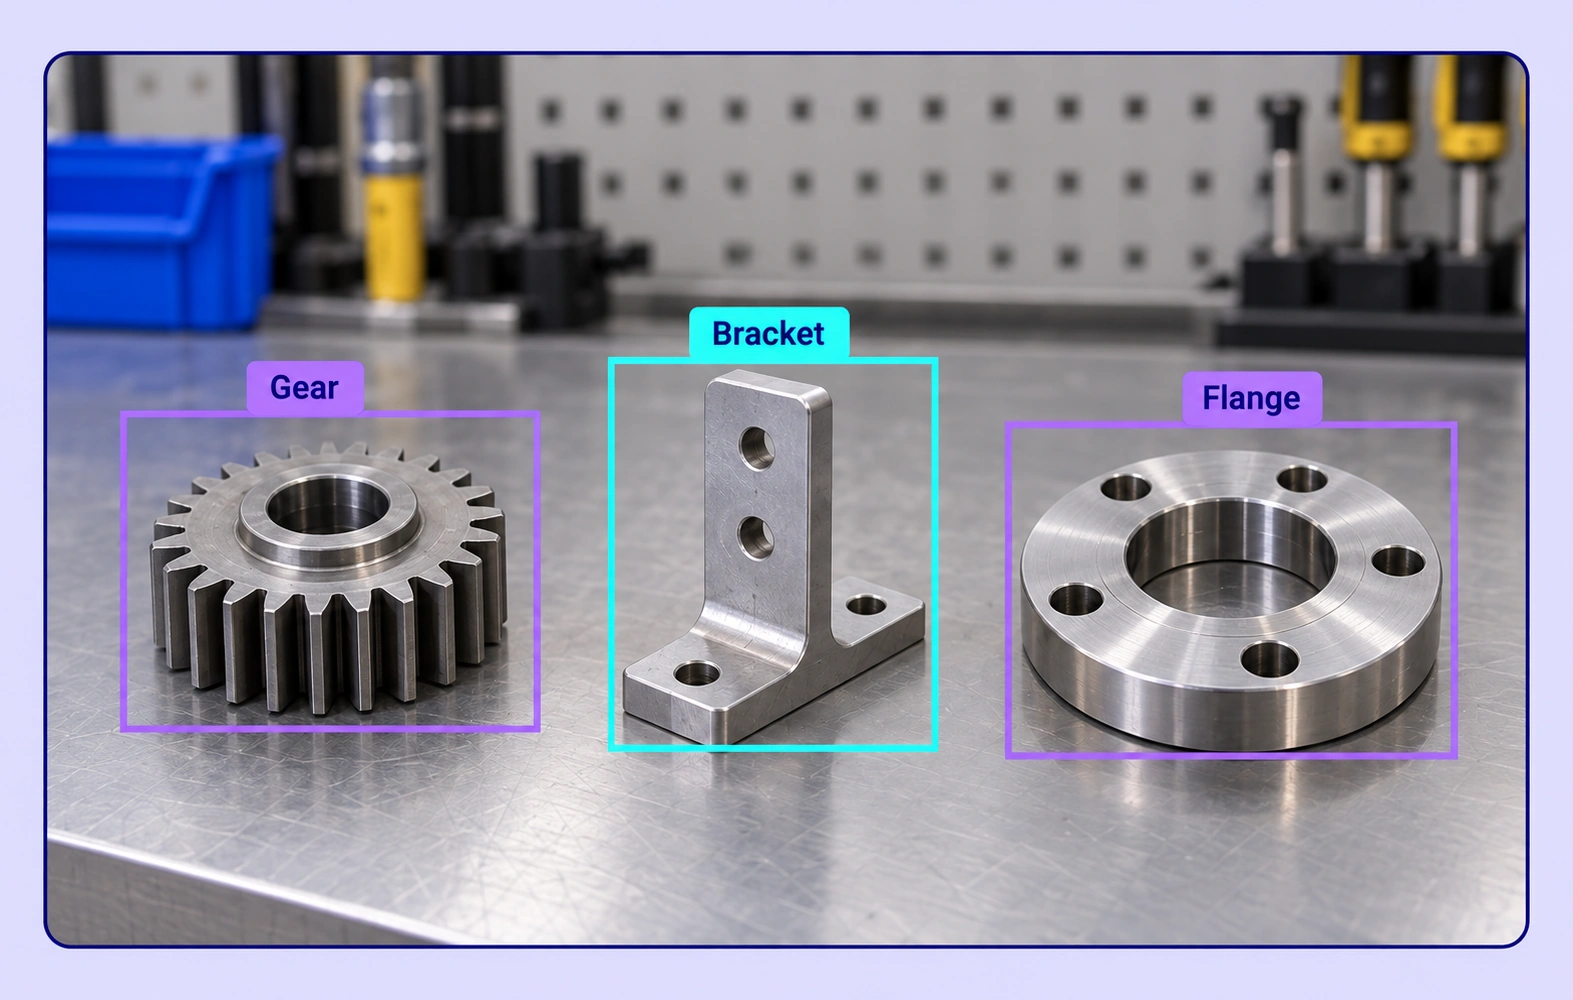
라벨은 인지 작업에 따라 달라집니다. 위치에는 객체 박스, 형태에는 마스크, 보이는 특징점에는 점, 범주나 상태에는 구조화된 속성을 사용합니다. Unitlab은 이 라벨을 원본 카메라 이미지에 연결해 유지합니다.
네. 선택한 도형으로 각 인스턴스를 어노테이션하고 필요하면 가림 속성을 기록하세요. 검토자는 어려운 경계를 확인하고 일관되지 않은 인스턴스를 수정할 수 있습니다.
네. 작업별 스키마에 따라 눈에 보이는 객체나 도구의 특징점을 라벨링할 수 있습니다. 검토된 이미지 라벨은 후속 로봇 제어, 자세 추정, 파지 계획에 활용됩니다.
네. 관련 시점의 카메라 이미지를 준비하고 공통 클래스 정의를 사용하세요. 이미지 라벨은 각 원본 시점에 연결된 상태로 유지됩니다.
객체 인식은 카메라 이미지의 라벨링된 객체와 특징점에 집중합니다. 로봇 시연은 관련 기록과 맥락을 모아 더 넓은 행동 학습 워크플로를 구성합니다.
작업 전에 공유 클래스, 구조화된 속성, 명확한 라벨링 지침을 정의하세요. 대표 예제와 맥락을 고려한 검토로 로봇 객체 인식 데이터셋의 의견 차이를 해결합니다.
네. 이미지 어노테이션을 검토 및 재작업 단계로 보내세요. 검토자는 원본 데이터를 확인하고 라벨을 수정하며 추가 작업이 필요한 항목을 돌려보낼 수 있습니다.
네. 데이터셋 검색, 메타데이터, 태그, 사용 가능한 필터로 관련 이미지 자산을 선택하세요. 준비 워크플로에서 대표 조건과 어려운 예제를 확인할 수 있도록 유지합니다.
라벨 유형에 적합한 지원 형식으로 검토된 이미지 어노테이션을 내보내세요. 데이터셋 버전으로 준비된 예제 중 어떤 항목이 학습 또는 평가 릴리스에 포함되는지 확인할 수 있습니다.