机器人物体识别图像训练数据

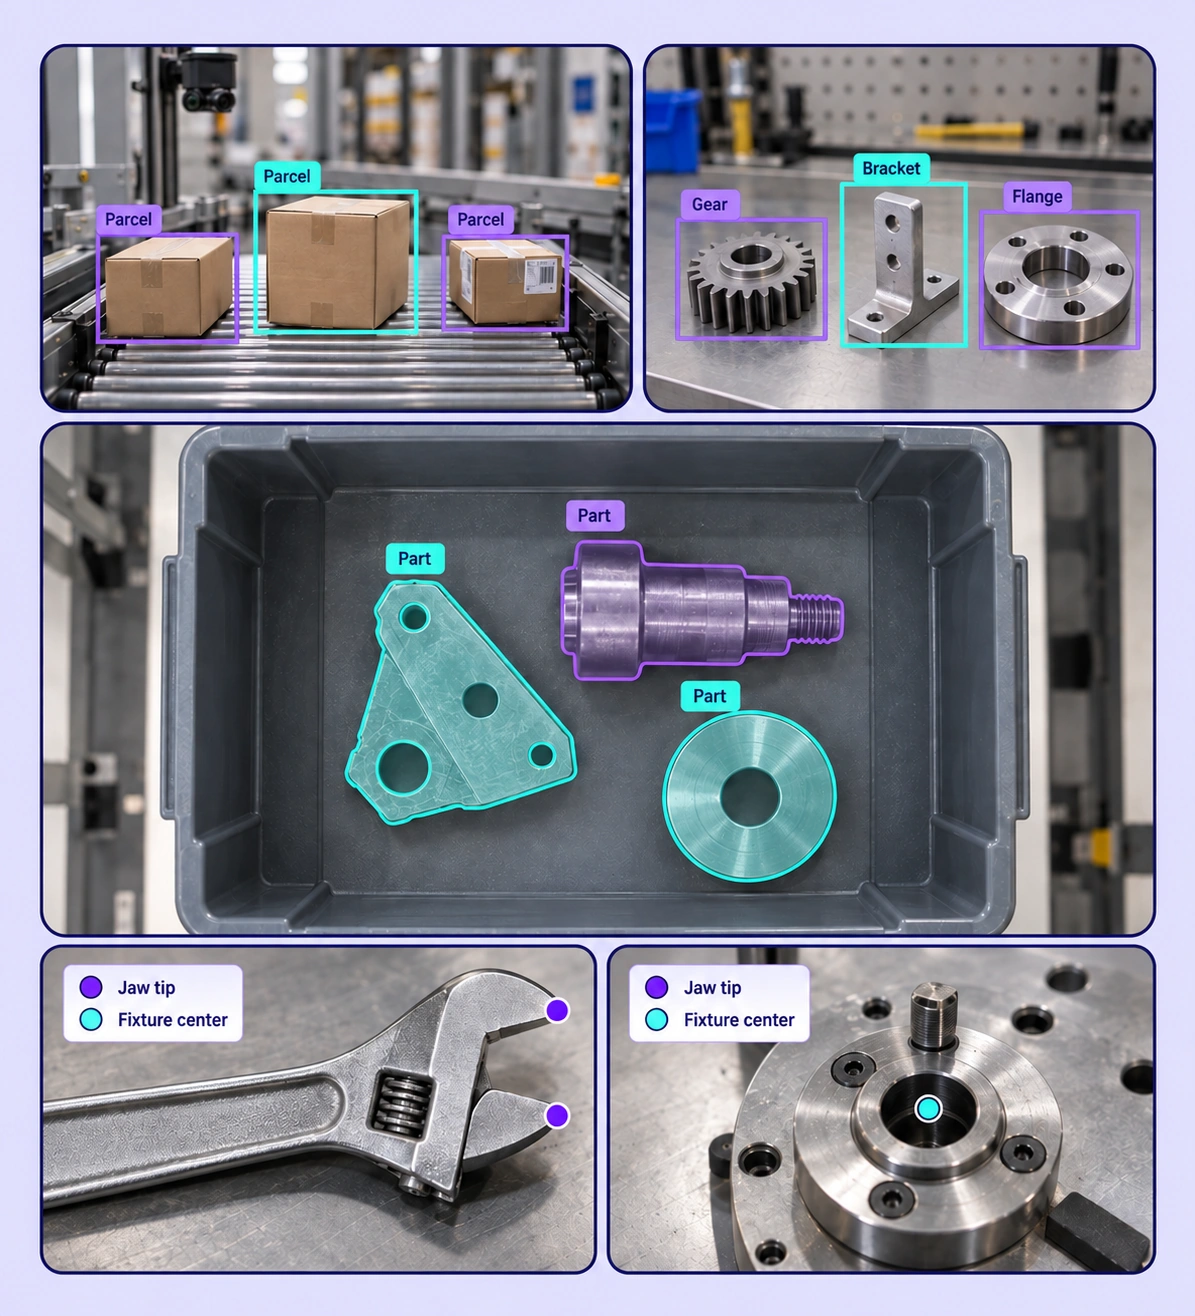
为机器人需要识别的零件、工具、包裹及其他物体创建摄像头图像标签。通过精确几何标注、任务专属属性与已审核示例,准备感知和操作数据集。
Annotated robotic object recognition examples arranged in a five-panel collage.

机器人物体识别数据标注

为模型需要学习的机器人物体识别任务准备已标注示例。每个用例都将源数据、标注规则与已审核标签保持关联。
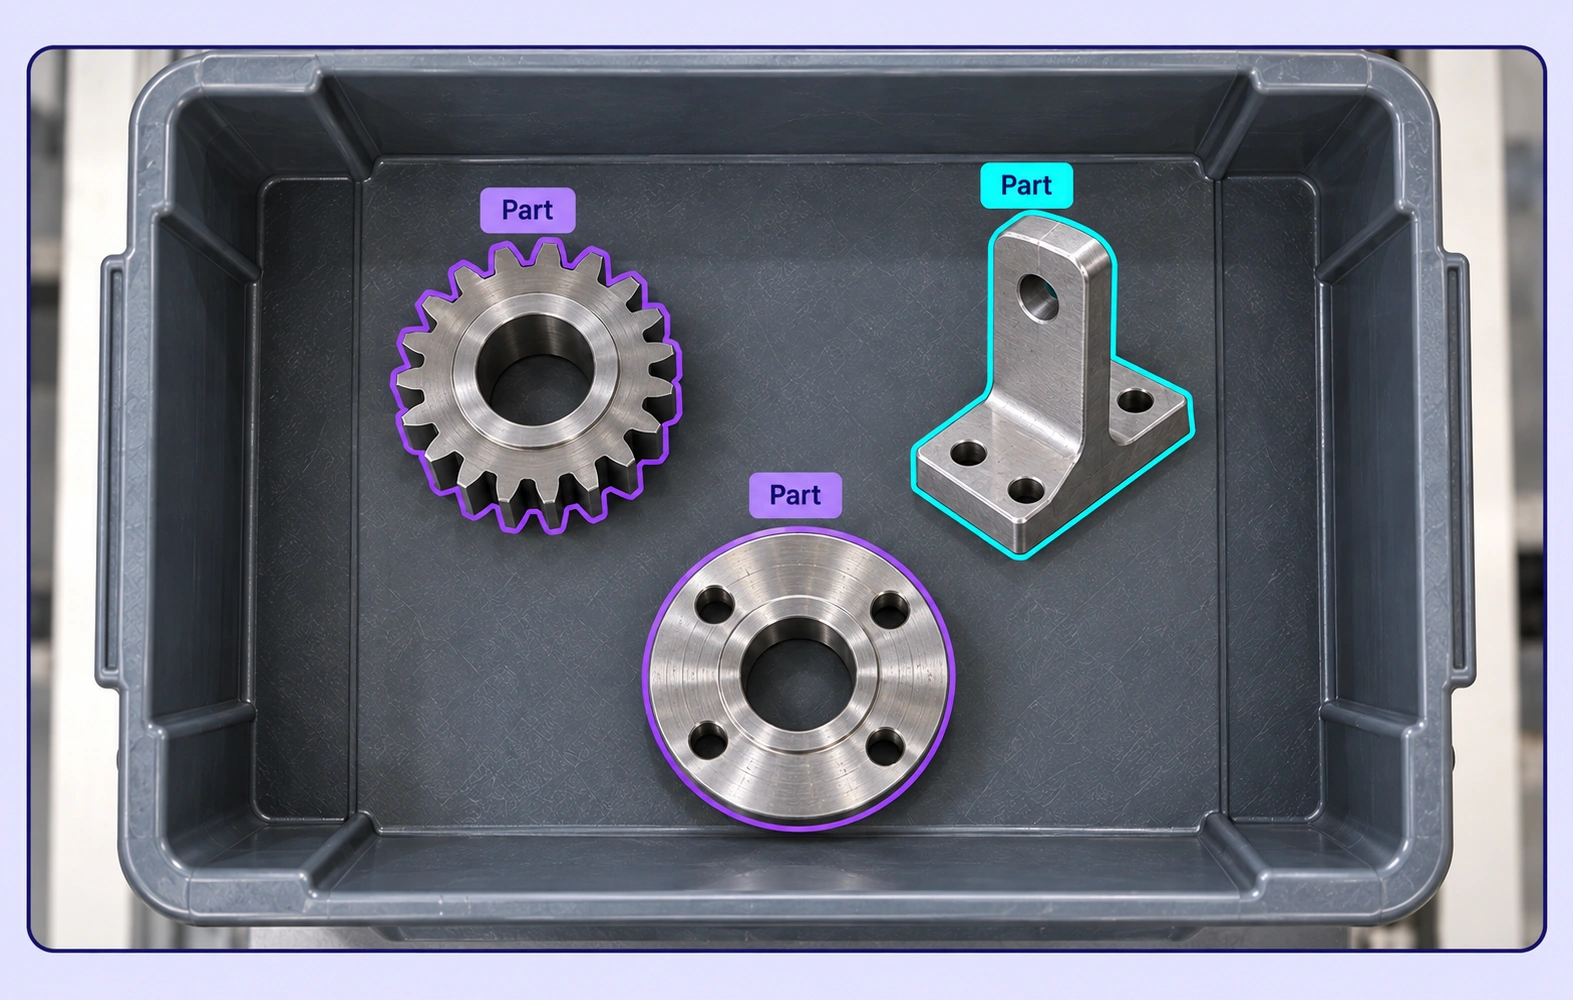
Three separate metal parts in a bin have contour annotations following their visible boundaries.

料箱抓取感知

标注杂乱料箱中的单个零件,包括相互接触和部分遮挡的实例。区分每个物体,让感知模型学习定位候选零件。
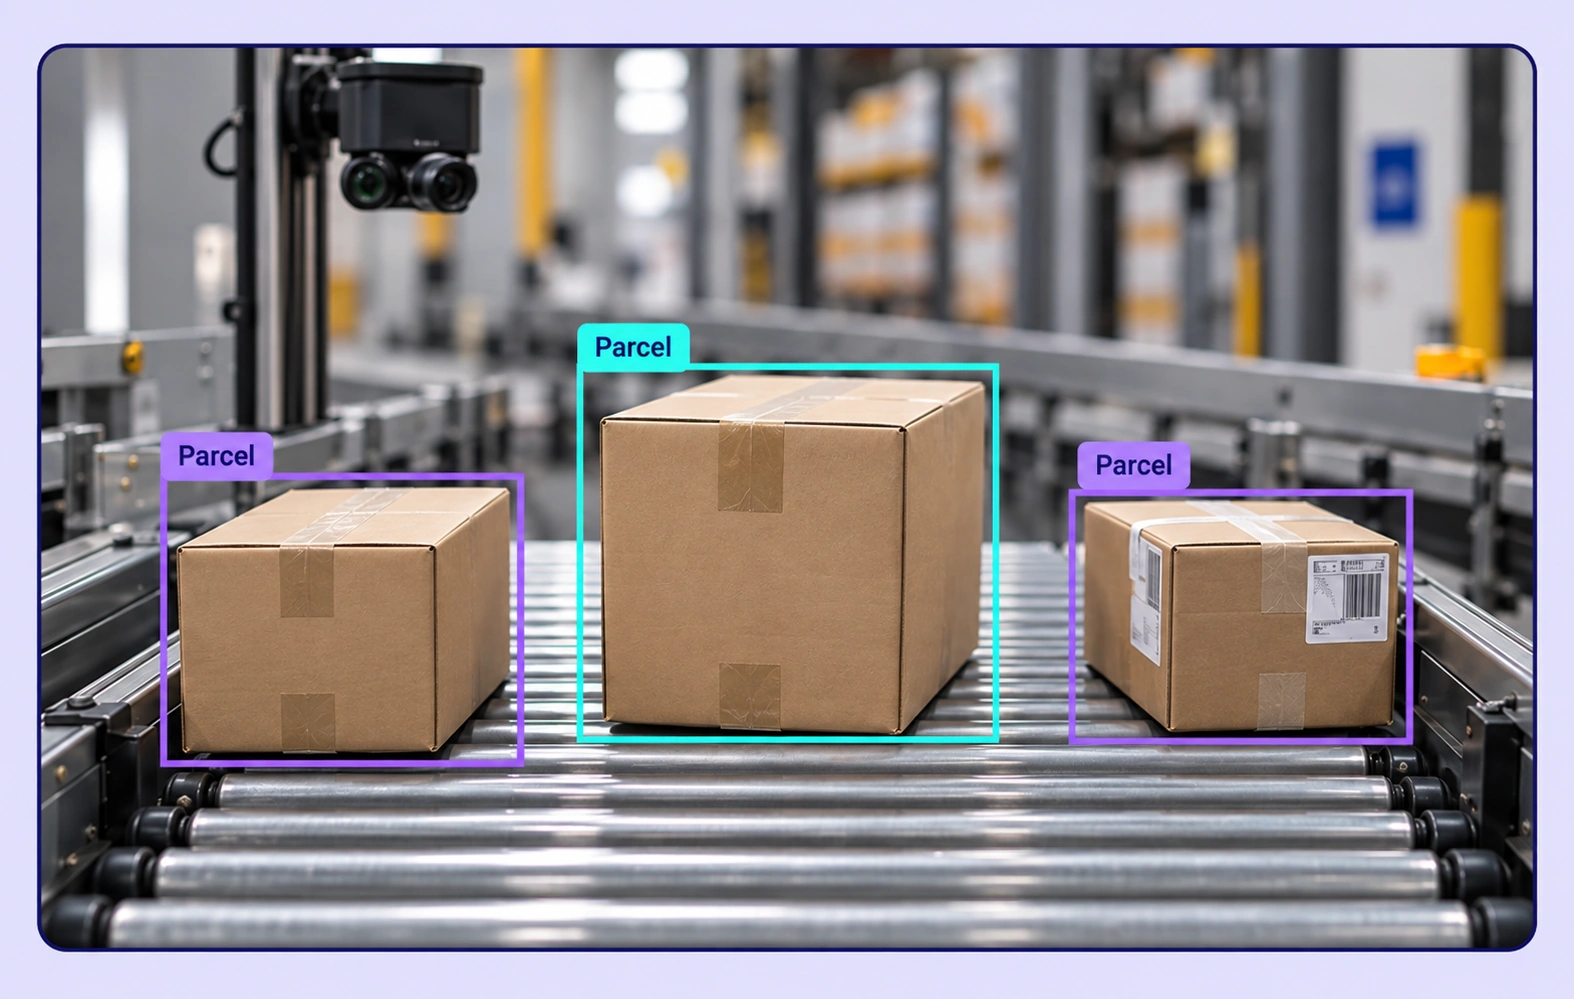
Three parcels on a warehouse conveyor each have a separate Parcel bounding box.

仓储物体识别

标注搬运场景中的包裹、周转箱和容器,在不同包装与摄像机视角下,一致地定义物体类别和可见属性。
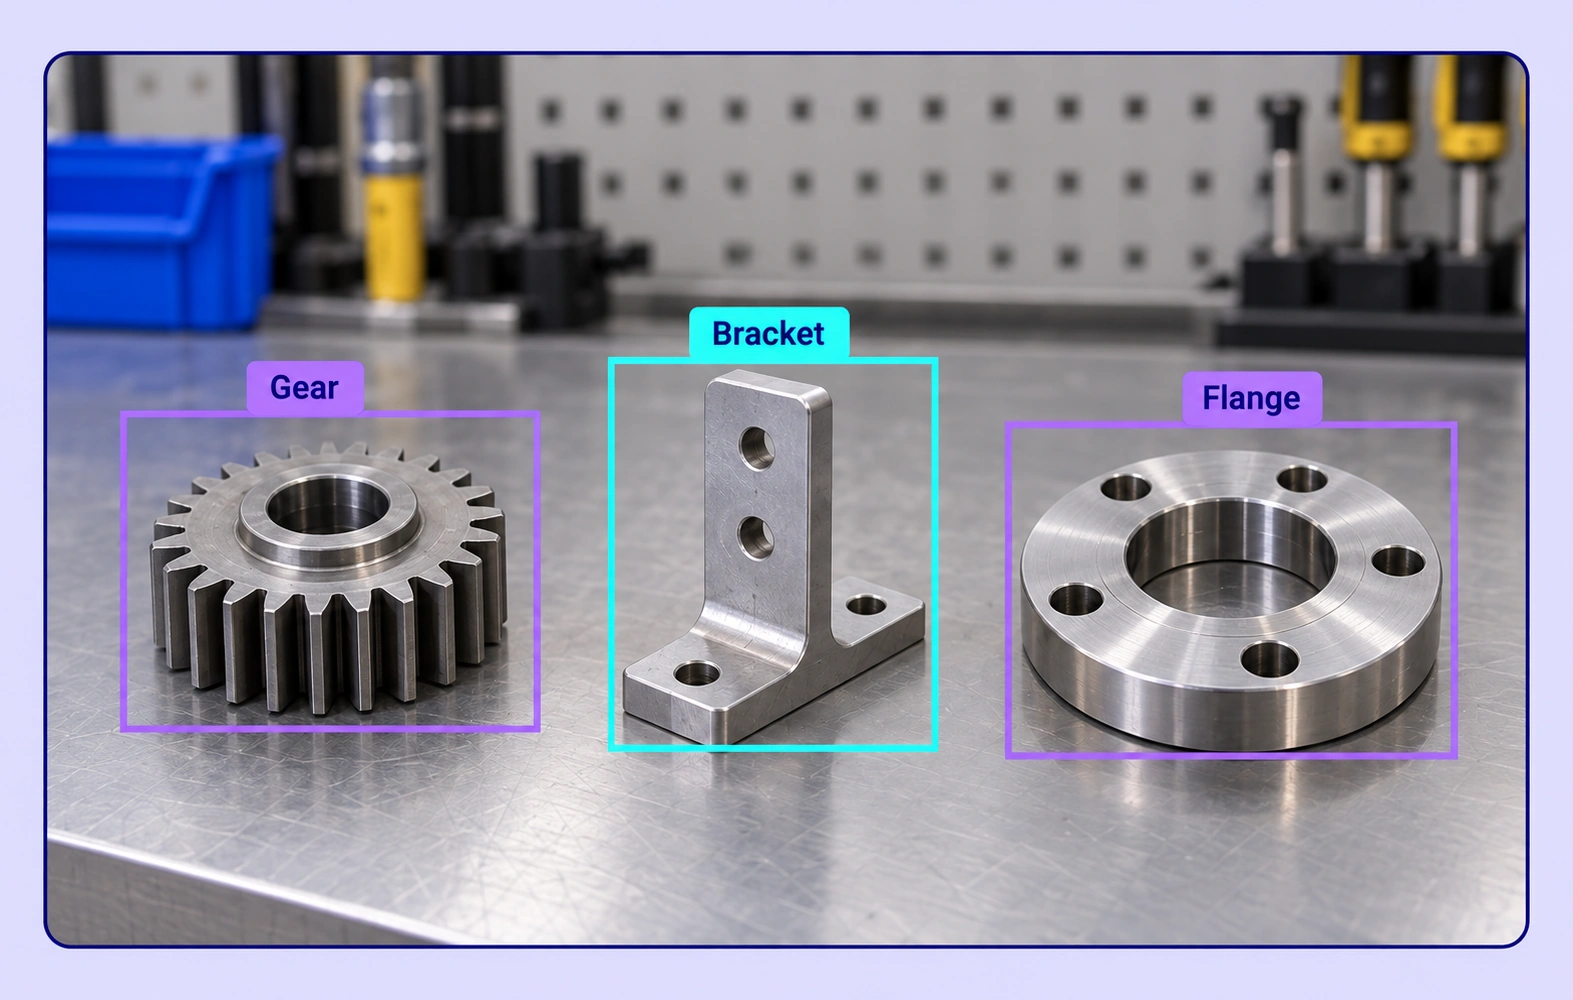
A gear, bracket and flange on a workbench have tight boxes and matching class labels.

装配零件识别

为装配图像中的部件、可见特征和相关位置创建标签,与领域专家共同审核外观相似的零件与模糊边界。
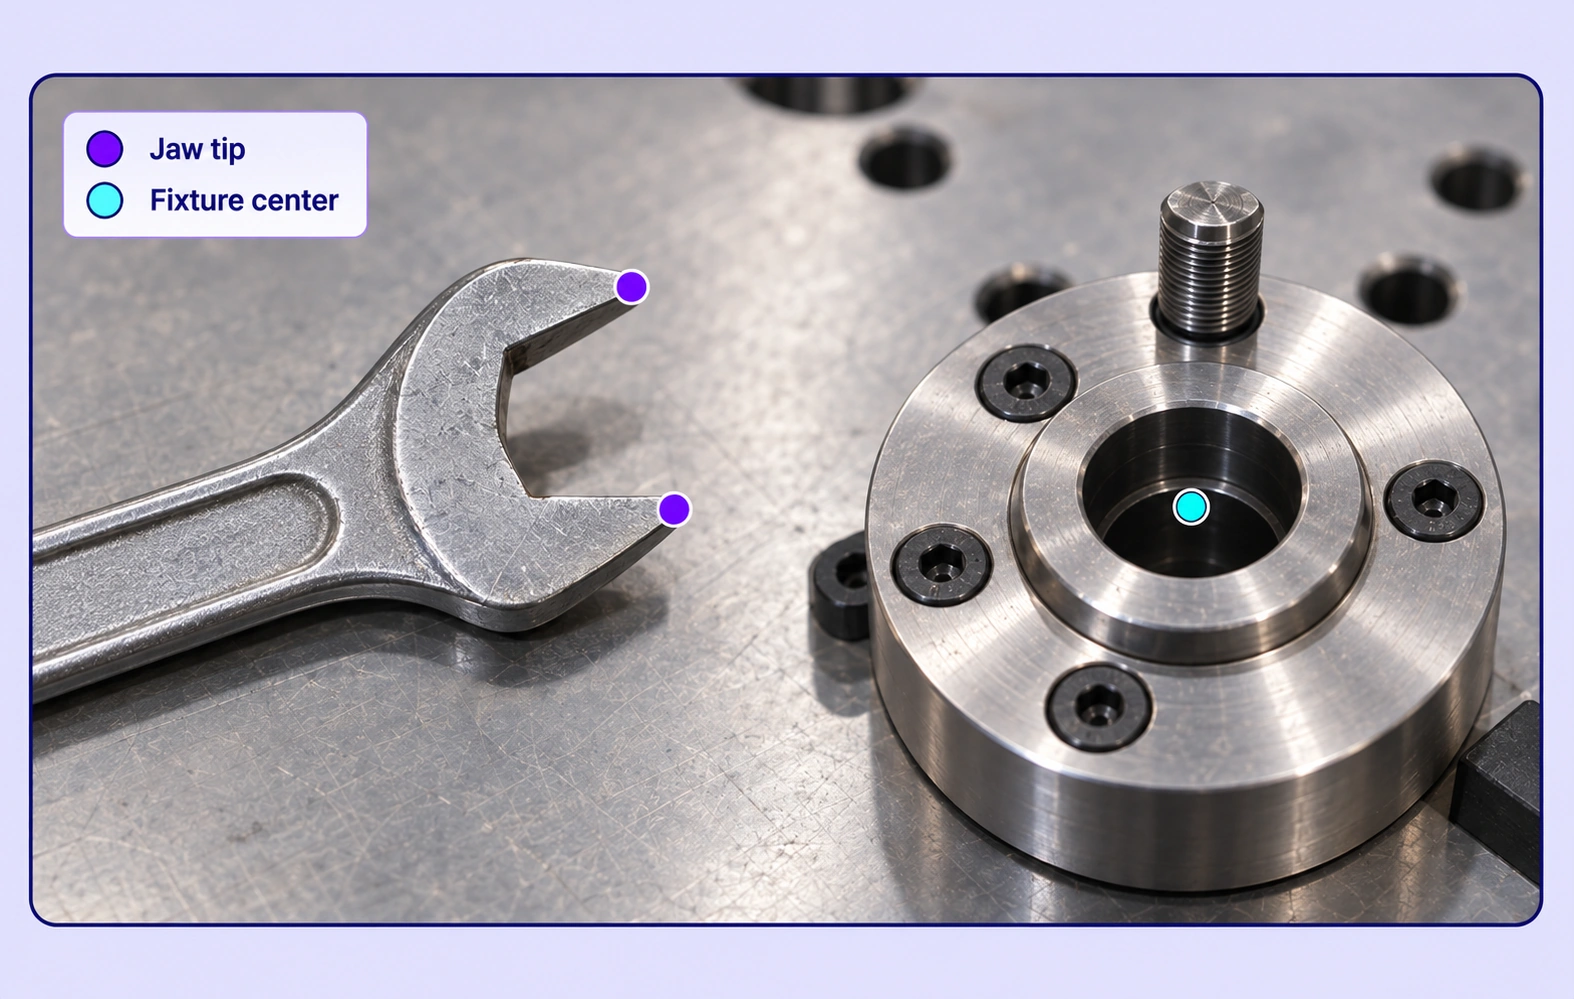
Two wrench jaw tips and one circular fixture center have precisely anchored point annotations.

工具与夹具定位

标记工作单元图像中的工具、夹具和任务相关点。让参考点对应可观察特征,并遵循明确的标注规范。

AI 团队为何选择 Unitlab

将图像数据准备、一致的标签与专家审核整合为机器人物体识别数据集的统一工作流。
15X
更快完成图像标注
60%
释放 AI 工程师的时间
5X
降低 AI 开发成本

机器人物体识别的标注方法

选择与预期模型输出匹配的标签结构,让几何信息、时间信息或属性以原始图像数据为依据。
Three separate metal parts in a bin have contour annotations following their visible boundaries.

实例边界框与掩码

使用边界框、多边形或掩码定位杂乱场景中的独立零件。检查遮挡边界,并保持实例定义一致。

任务相关关键点

按照已定义的标注结构,在可见工具或夹具特征上放置点。这些图像坐标为下游感知模型提供已标注依据。

Two wrench jaw tips and one circular fixture center have precisely anchored point annotations.

机器人物体识别常见问题

机器人物体识别需要哪些训练数据?

标签取决于感知任务:边界框用于定位,掩码描述物体形状,点标记可见特征,结构化属性记录类别或状态。Unitlab 将这些标签与原始摄像头图像保持关联。

能否标注相互接触或重叠的零件?

可以。使用选定的几何类型标注每个实例,并按需记录遮挡属性。审核人员可检查困难边界并修正不一致的实例。

关键点能否支持机器人操作数据集?

可以。团队可按照任务专属标注结构标记可见物体或工具特征点。机器人控制、姿态估计和抓取规划是这些已审核图像标签的下游用途。

能否包含不同摄像机视角?

可以。准备相关视角的摄像头图像,并在各视角中使用共享类别定义。图像标签始终对应各自的源视图。

这与机器人示范数据集有何关系?

物体识别聚焦摄像头图像中的已标注物体和特征点。机器人示范则整合相关记录与上下文,支持更完整的动作学习工作流。

如何保持机器人物体识别标签一致?

在开始工作前定义共享类别、结构化属性与清晰的标注指南。通过代表性示例和结合上下文的审核,解决机器人物体识别数据集中的分歧。

能否审核并修正不确定的示例?

可以。将图像标注送入审核与返工阶段。审核人员可检查源数据、修正标签,并在需要更多工作时将数据项退回。

能否在标注前筛选和整理图像数据?

可以。使用数据集搜索、元数据、标签和可用筛选条件选择相关图像资源。在准备工作流中保留代表性场景和困难示例。

已审核标注如何进入模型流水线?

以适合标签类型的受支持格式导出已审核图像标注。数据集版本帮助团队识别哪些已准备示例属于训练或评估发布版本。
需要协助准备机器人物体识别训练数据?联系 Unitlab