面向具身 AI 的机器人示范标注

结合相关摄像头视角与任务指令,准备已录制的示范。标注可见物体和观察到的任务阶段,在接受每个示例前审核源数据证据。
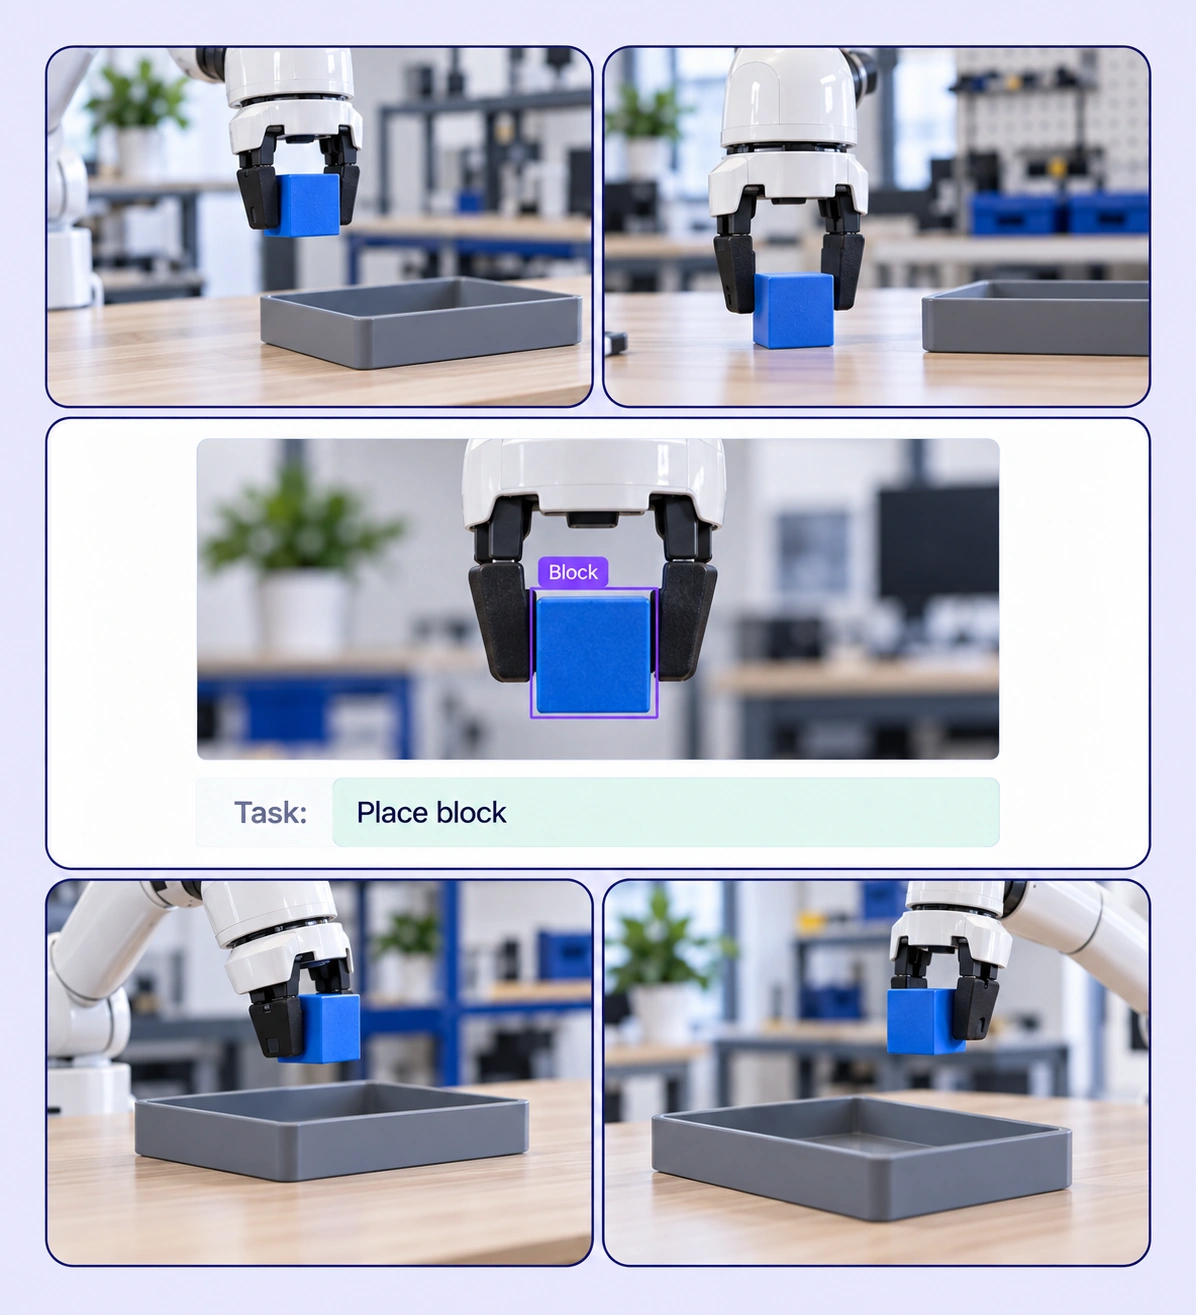
Robot demonstration collage with a labeled blue block and recorded views of a gripper and tray.

结合上下文准备示范数据

在构建经过审核的示范数据集时,保留机器人看到的画面以及任务要求。
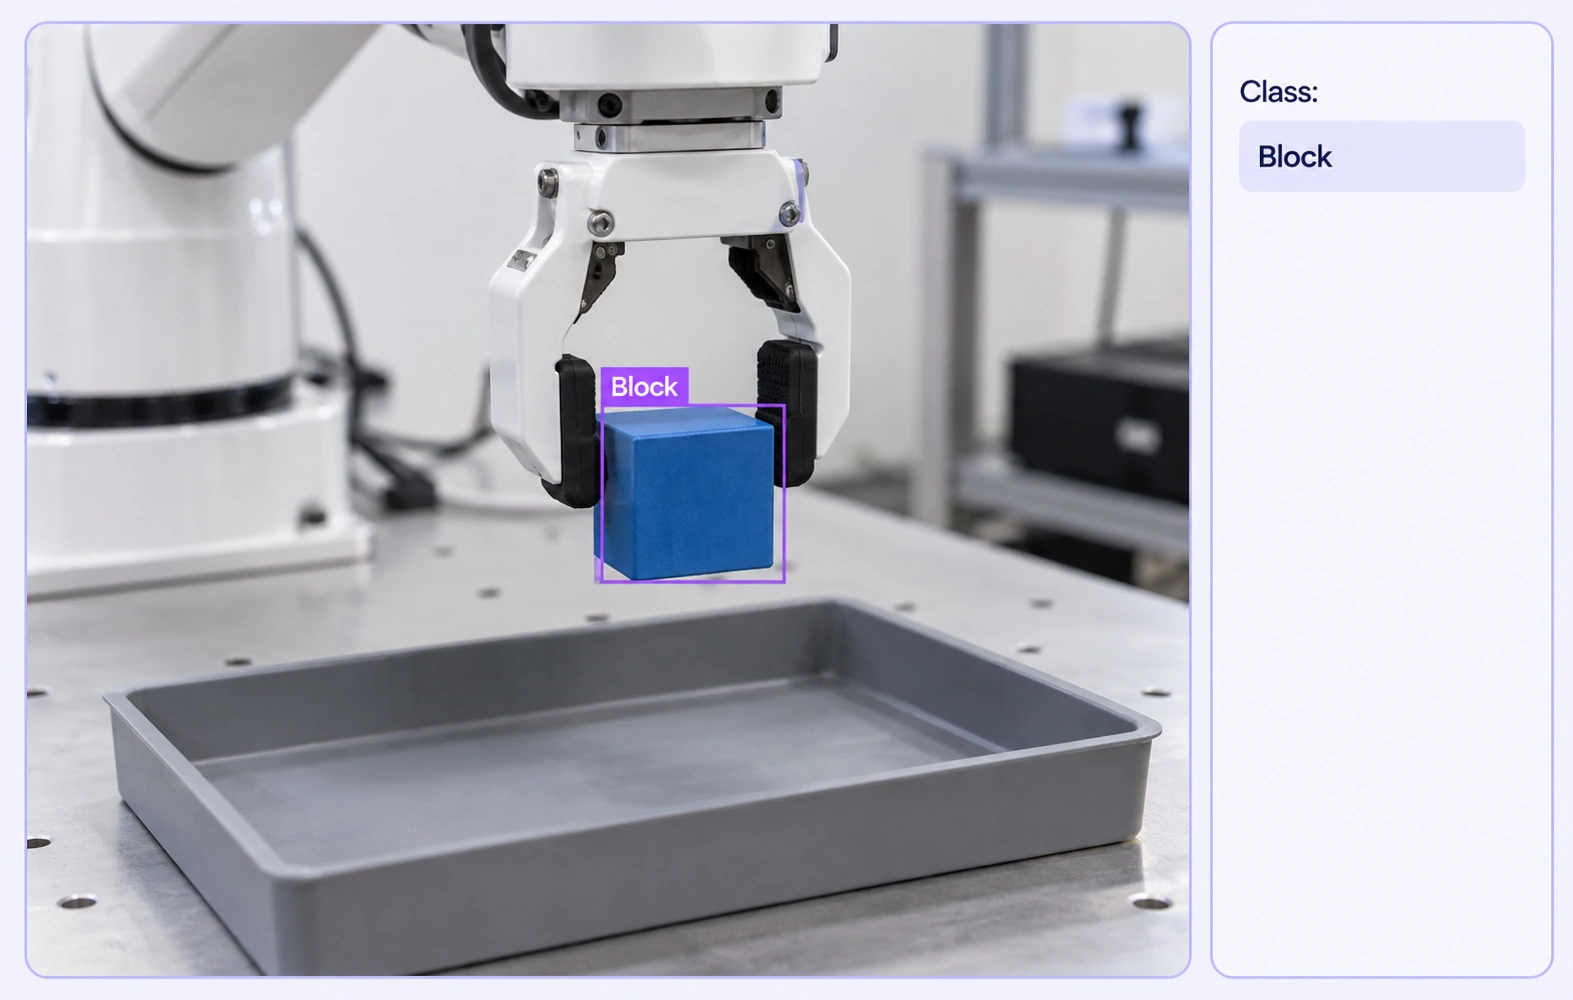
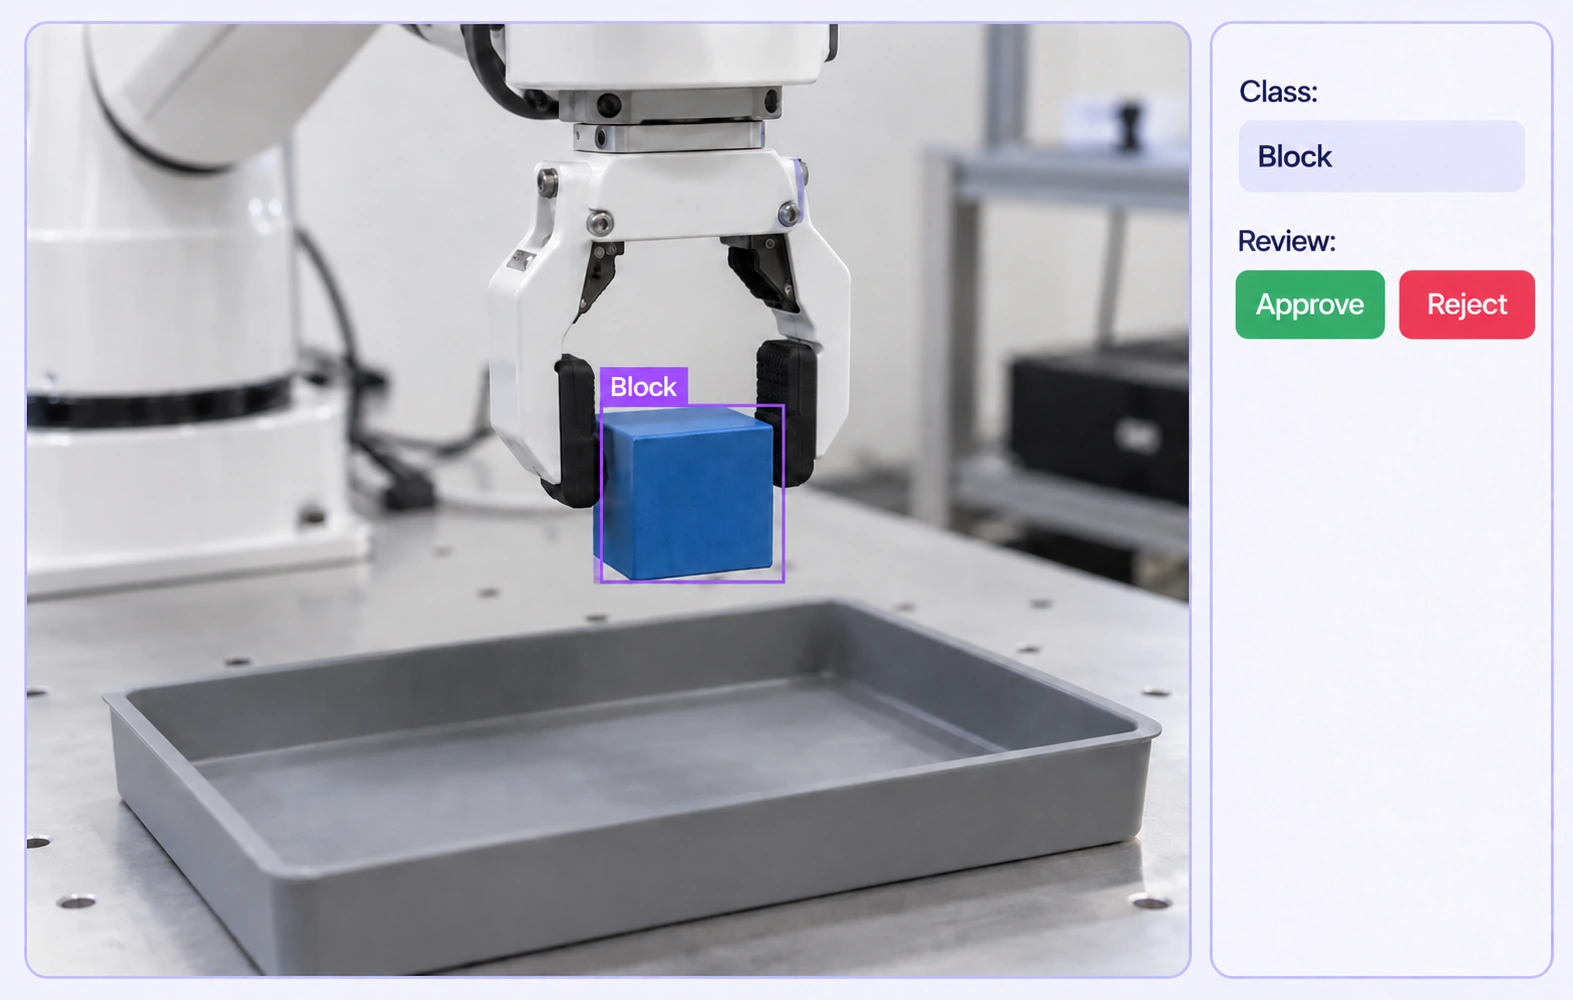
A bounding box marks a blue block in a recorded robot demonstration.

示范记录中的物体

在已录制的视频帧中定位机器人交互的物体。应用一致的物体类别,让同一任务在不同摄像头视角下保持一致的解释。
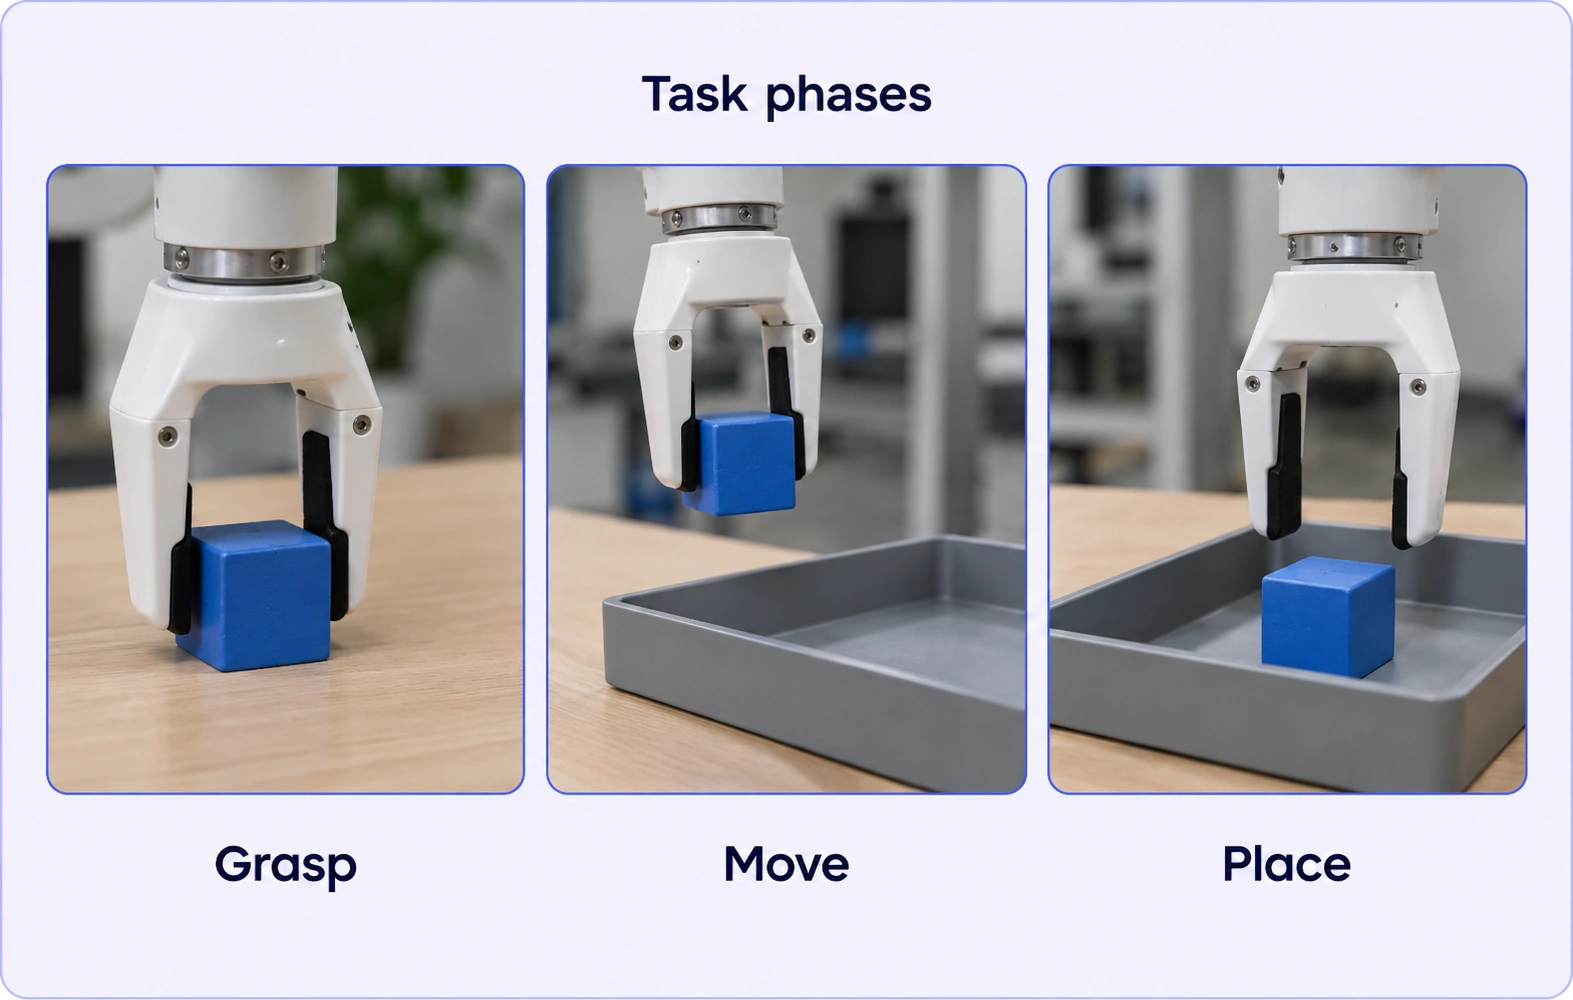
Three recorded demonstration frames labeled Grasp, Move and Place.

随时间变化的任务阶段

描述抓取、移动、放置等可观察阶段。审核已录制序列,并将项目的动作定义应用于相关帧。
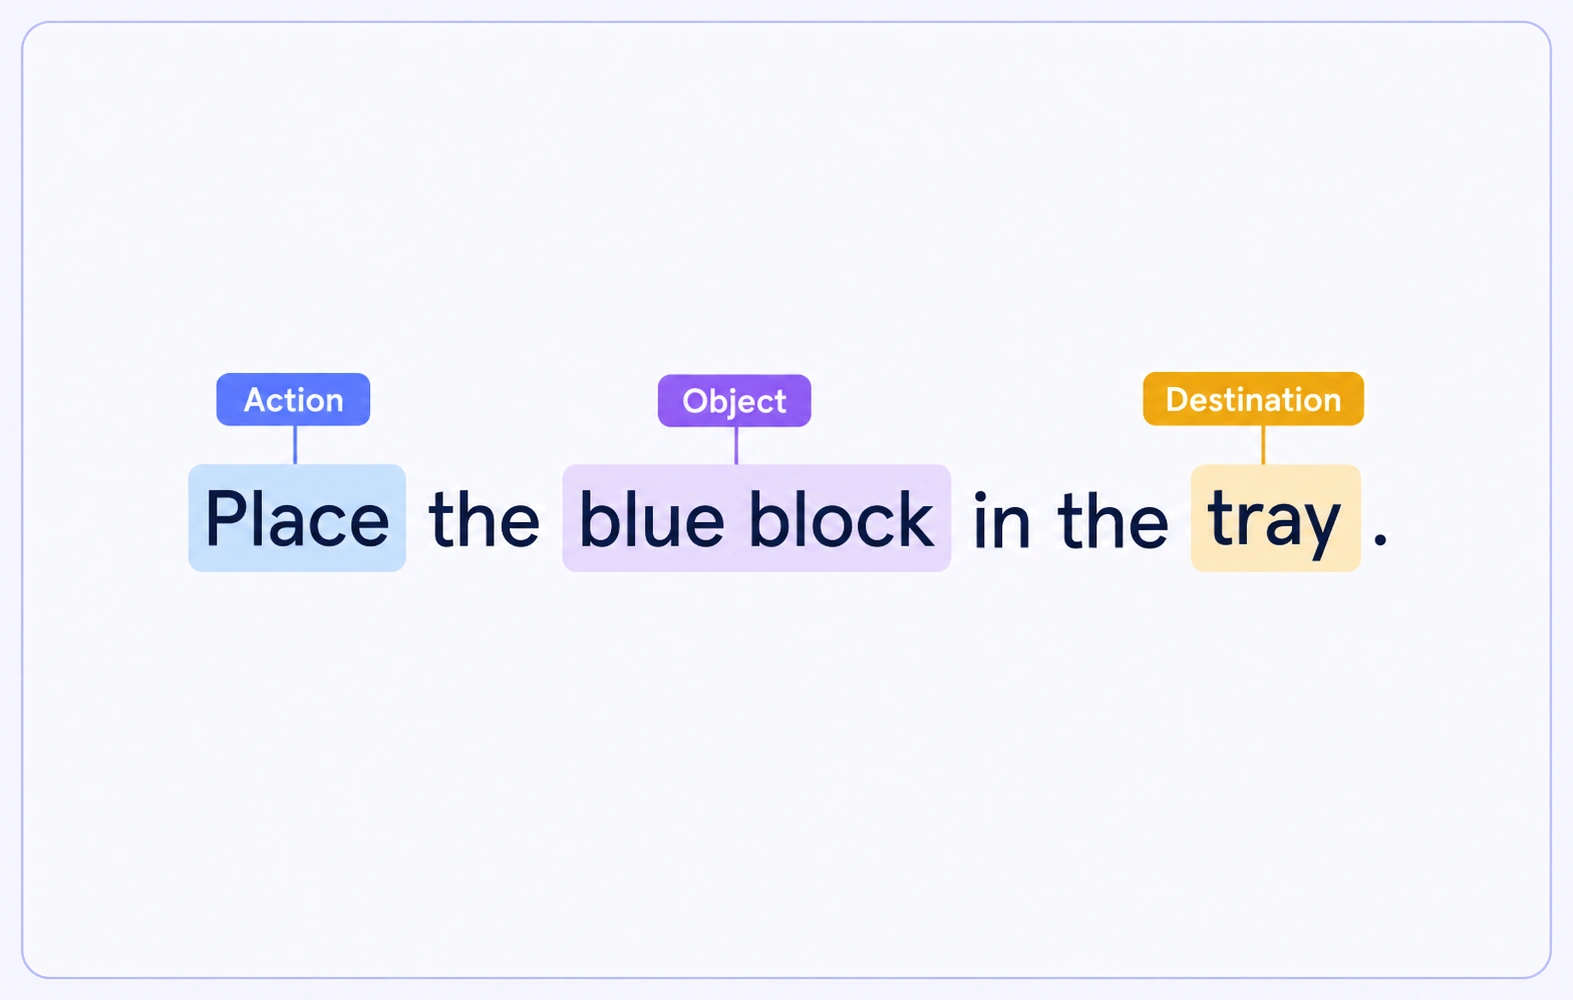
Task instruction spans identify the action, blue block and destination tray.

指令文本标注

标注任务指令中提及的动作、物体与目标位置。结合示范审核这些文本片段,让文字表述与已录制任务相对应。
A reviewer inspects a blue-block annotation in a recorded robot demonstration.

示范审核

对照已录制示范检查物体边界与任务标签。将含糊的标注退回修正,再接受该示例。

AI 团队为何选择 Unitlab

在准备机器人示范数据集时,让源数据、标注规则和审核决策保持关联。
15X
更快的数据标注
60%
节省 AI 工程师的时间
5X
降低 AI 开发成本

机器人示范的标注类型

使用视觉物体与指令文本片段,结合清晰的源数据上下文描述已录制任务。
A bounding box marks a blue block in a recorded robot demonstration.

视觉物体标注

边界框定位示范帧中的可见任务物体。类别标签让物体定义在各录制视角中保持一致。

指令实体

文本片段标识指令中提及的动作、物体和目标位置。每个片段都锚定于源文本中的确切词语。

Task instruction spans identify the action, blue block and destination tray.

机器人示范数据集常见问题

什么是机器人示范标注?

这是为学习与评估数据集标注已录制机器人任务的过程。标注人员识别可见物体、观察到的任务阶段及相关指令文本,同时保留源记录供审核。

这与机器人物体识别有何不同?

物体识别侧重识别视觉输入中的物体。示范标注还保留用于解释已观察交互的序列、任务指令与相关视角。两种工作流可以共享物体本体。

能否同时审核多个摄像头的记录?

可以。相关文件可分组并排列在已配置的多模态布局中。标注人员使用受支持的查看器检查各项记录,并在审核示范时对比不同视角。

示范文件如何分组?

自动分组使用已配置的文件名模式与分组键。团队定义预期文件并检查生成的案例。仅靠分组不会建立摄像头之间的时间戳对齐。

能否标注任务指令?

可以。为所提供文本中的动作、物体或目标位置添加实体片段。标注人员可在相关媒体旁审核指令,并使用一致的项目属性记录任务上下文。

应如何标注观察到的动作?

根据标注人员能在记录中看到的证据定义阶段,例如抓取或放置物体。在各示例中应用相同定义,并将有歧义的阶段送入审核。

能否将传感器记录与示范结合?

受支持的传感器 CSV 记录可与媒体一起使用。这些记录提供通道数据上下文,并可通过传感器工具进行区间或点标注。

如何修正标注错误?

审核人员结合检查示范视角、文本与标签。已配置的审核阶段可将工作退回修正,并在案例进入下一阶段前再次审核。

能否保留选定的示范集合?

选定的源资源可组织为数据集,并发布为不可变版本。这样可为标注和下游准备保留所选源数据集合。