창고 인지를 위한 LiDAR 학습 데이터

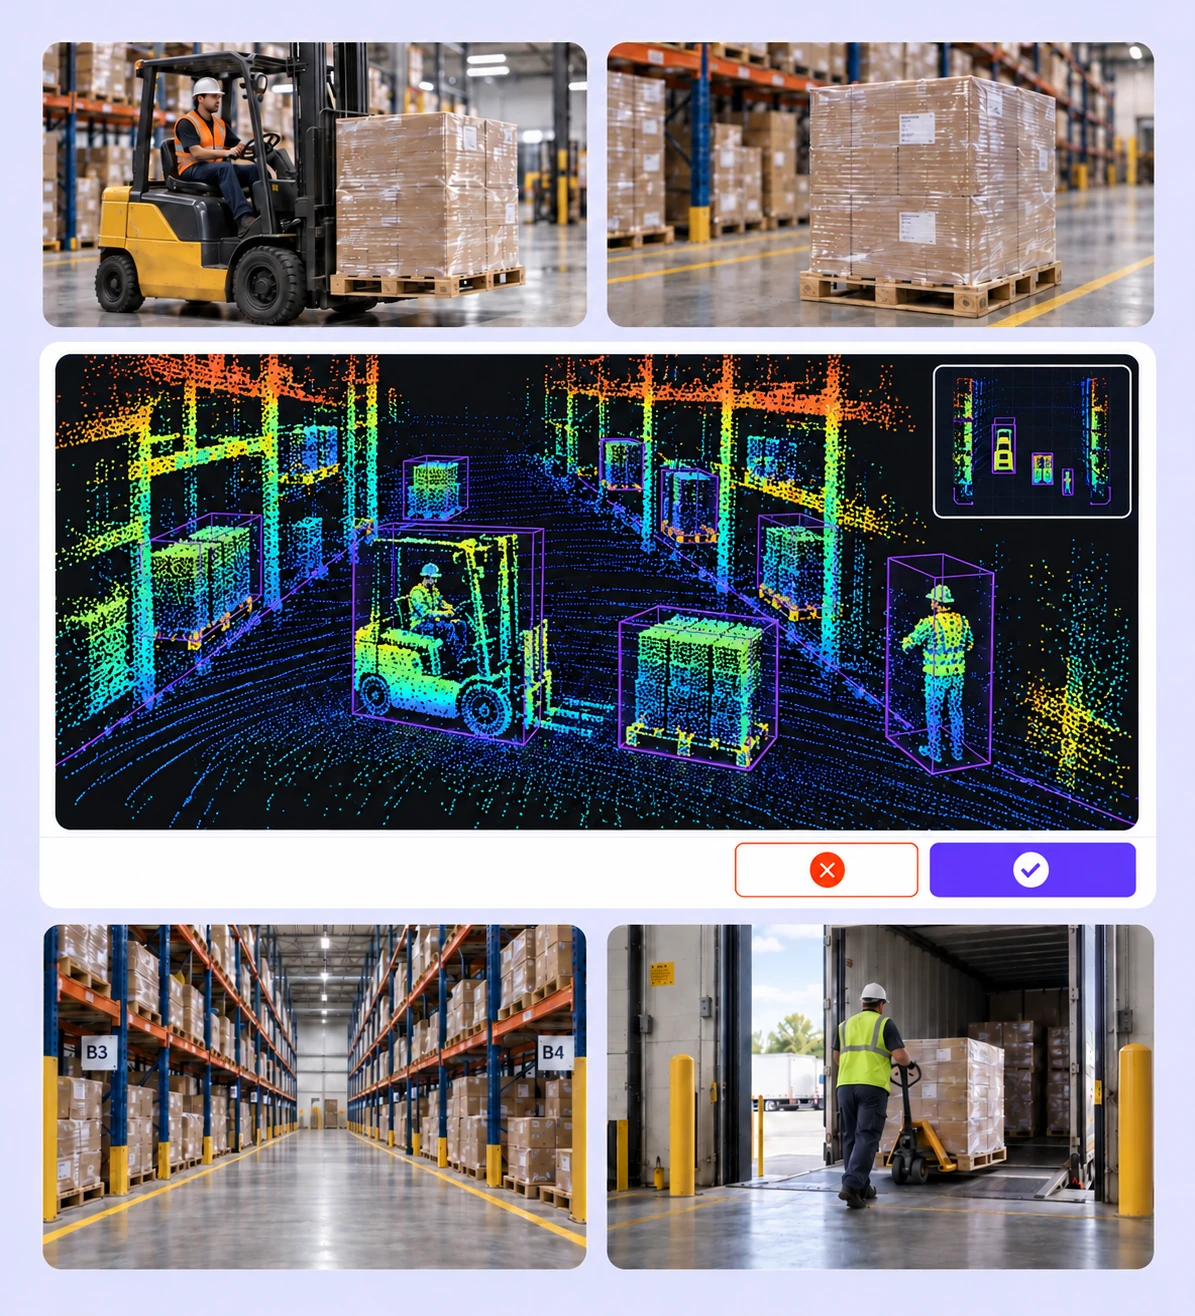
기록된 창고 장면에서 지게차, 팔레트, 랙과 사람을 라벨링하세요. 물류 인지 데이터셋을 위해 객체의 3D 범위, 가시성과 작업 맥락을 유지합니다.
Warehouse LiDAR scan with height-colored returns and cuboids for a forklift, pallets, and workers.

창고 인지를 위한 LiDAR 어노테이션

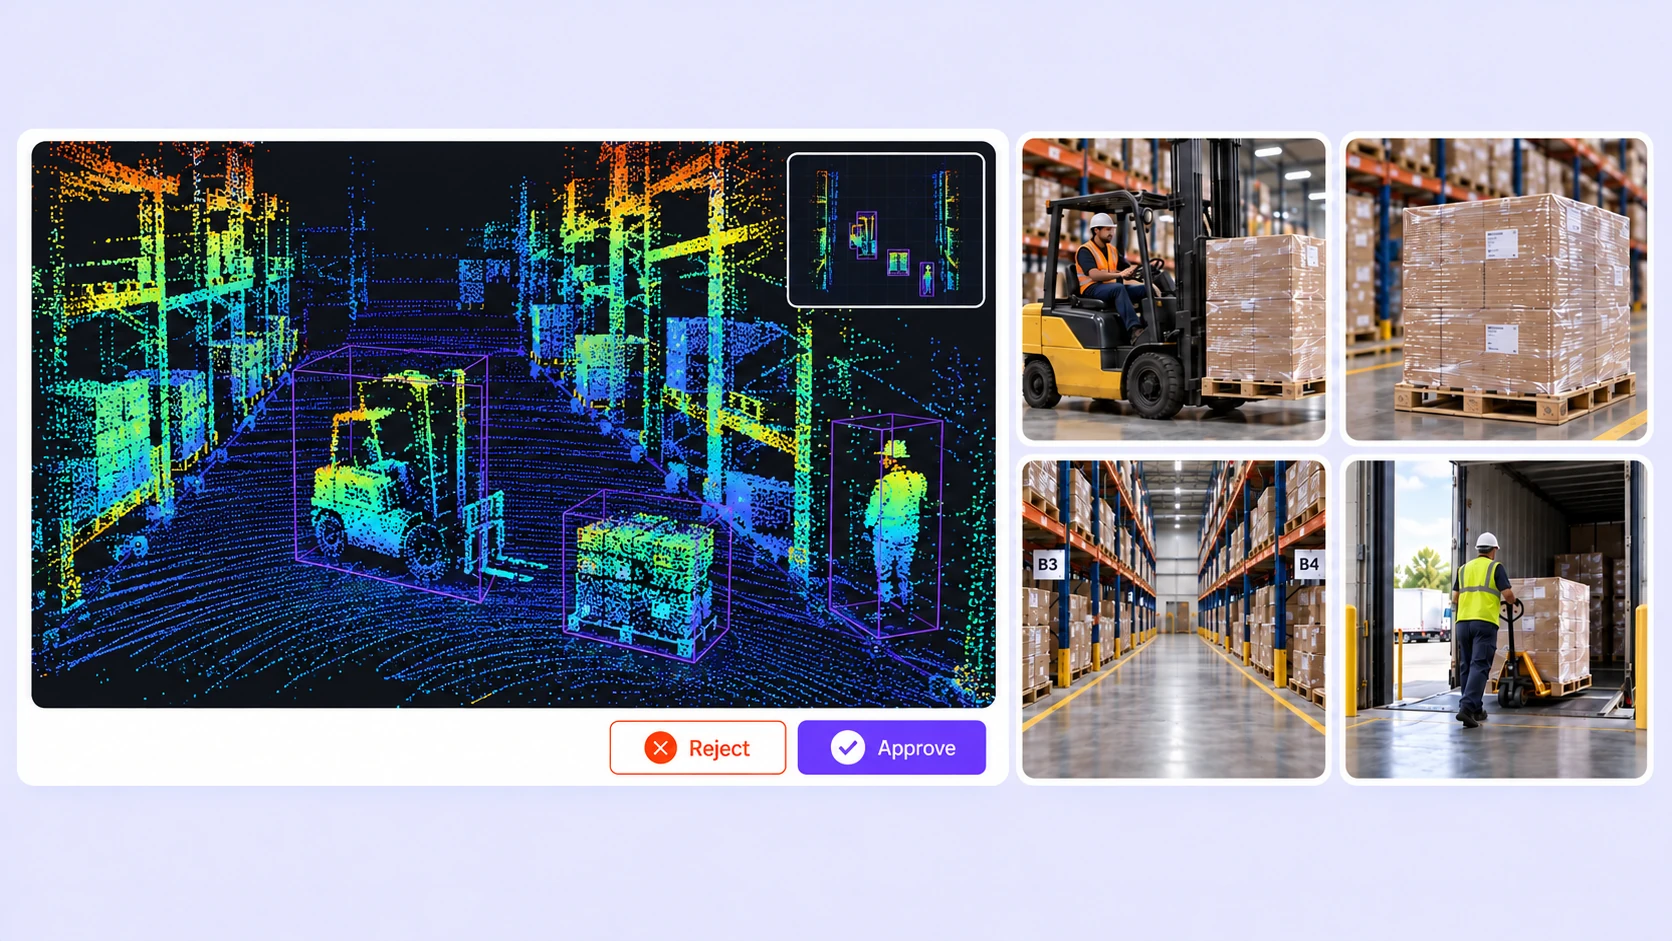
창고 기록 전반에서 장비, 물품, 사람과 통로 구조를 일관되게 라벨링하세요.
Warehouse LiDAR scan with height-colored returns and cuboids for a forklift, pallets, and workers.

지게차와 차량 트랙

지게차와 프로젝트에서 정의한 차량 클래스에 3D 바운딩 박스를 맞추세요. 프레임 전반에서 식별 정보, 도형과 가시성을 검토합니다.
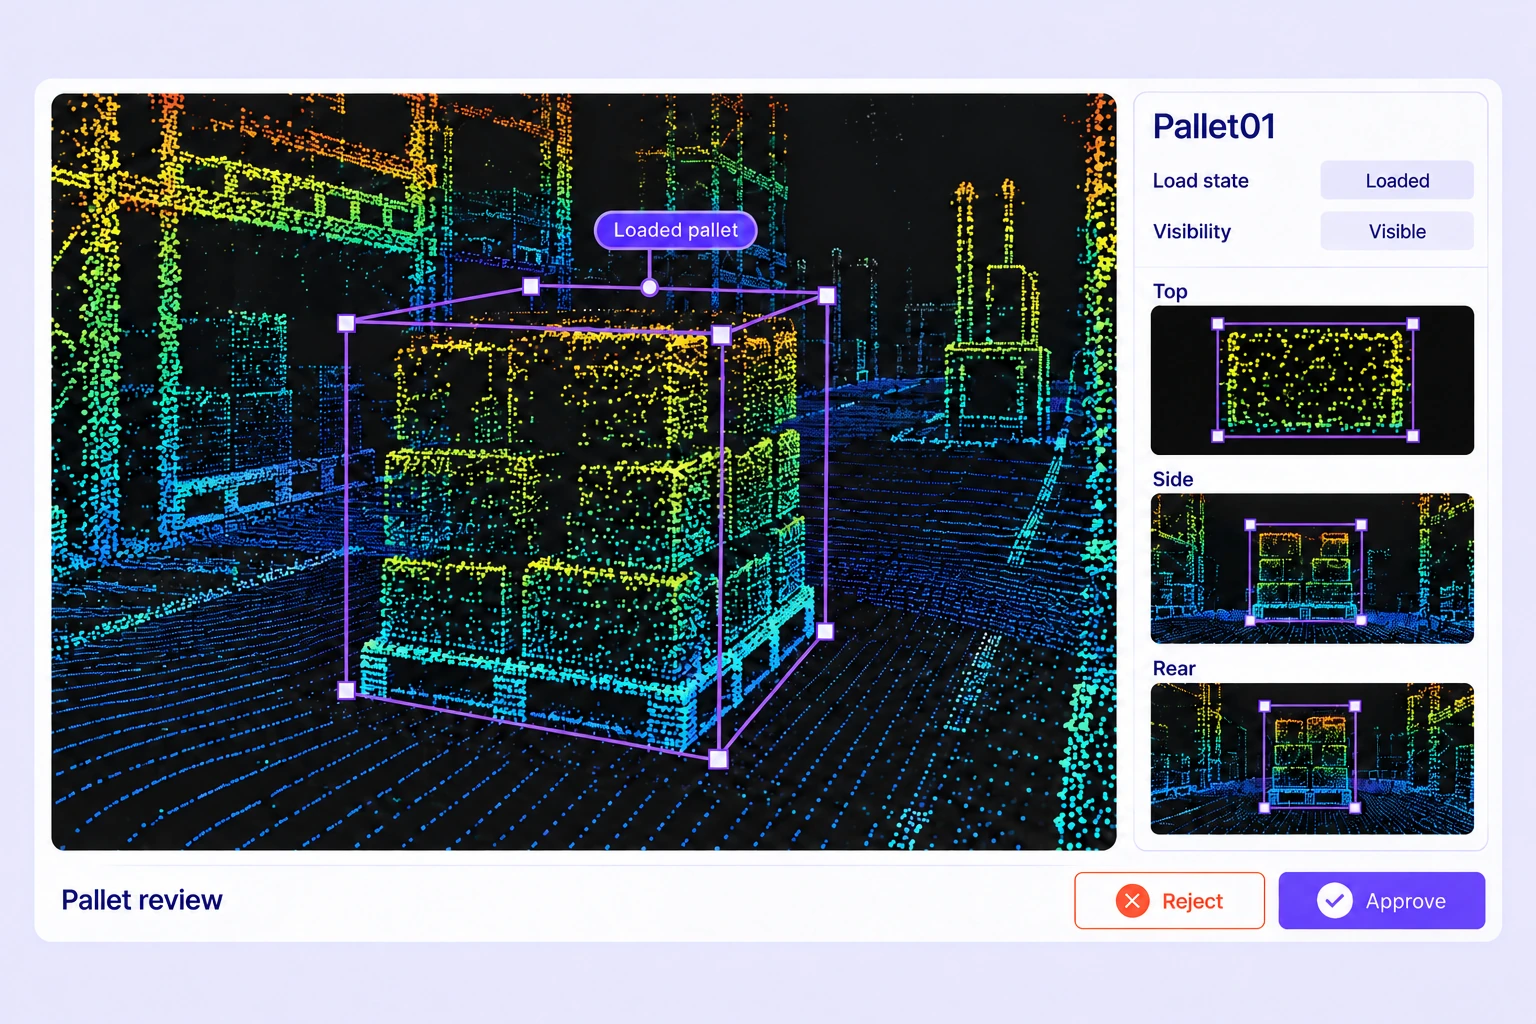
Loaded pallet enclosed in a 3D cuboid with top, side, and rear views and load-state properties.

팔레트와 보관 물품

3D 도형으로 팔레트와 작업에서 정의한 적재물을 라벨링하세요. 원본 데이터로 확인할 수 있는 적재 상태를 클래스 속성으로 구분합니다.
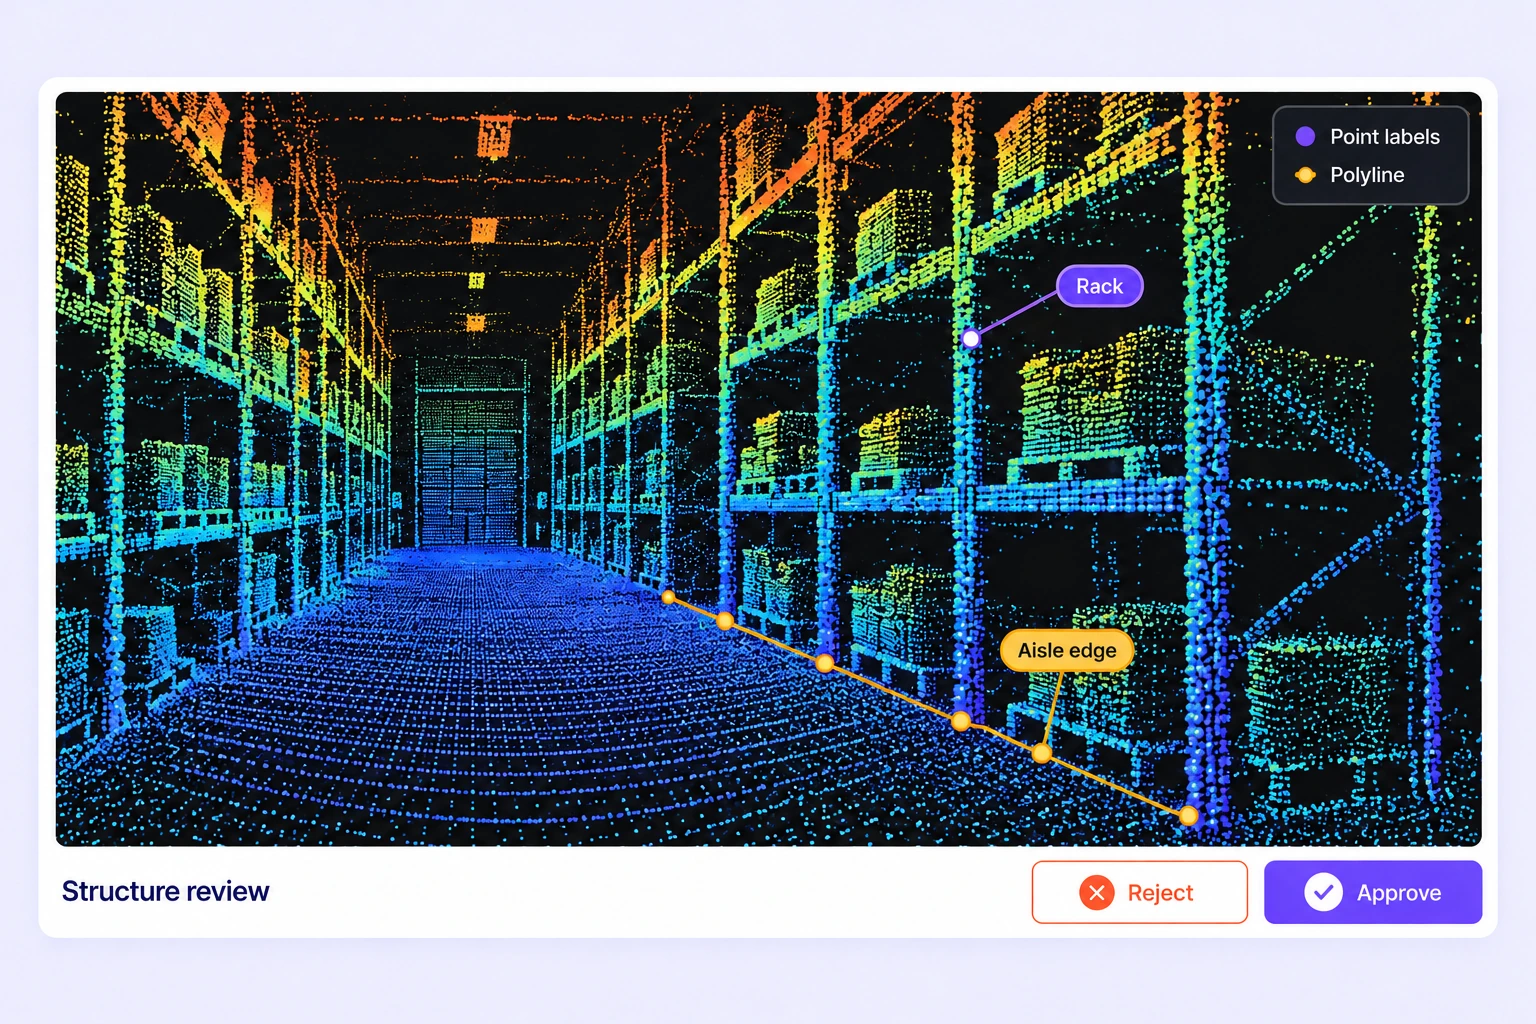
Warehouse rack point labels and an aisle-edge polyline in a 3D point-cloud scene.

랙과 통로 구조

공간 도형이나 포인트 분할로 창고 구조물과 경계를 어노테이션하세요. 반복되는 배치에도 일관된 정의를 적용합니다.
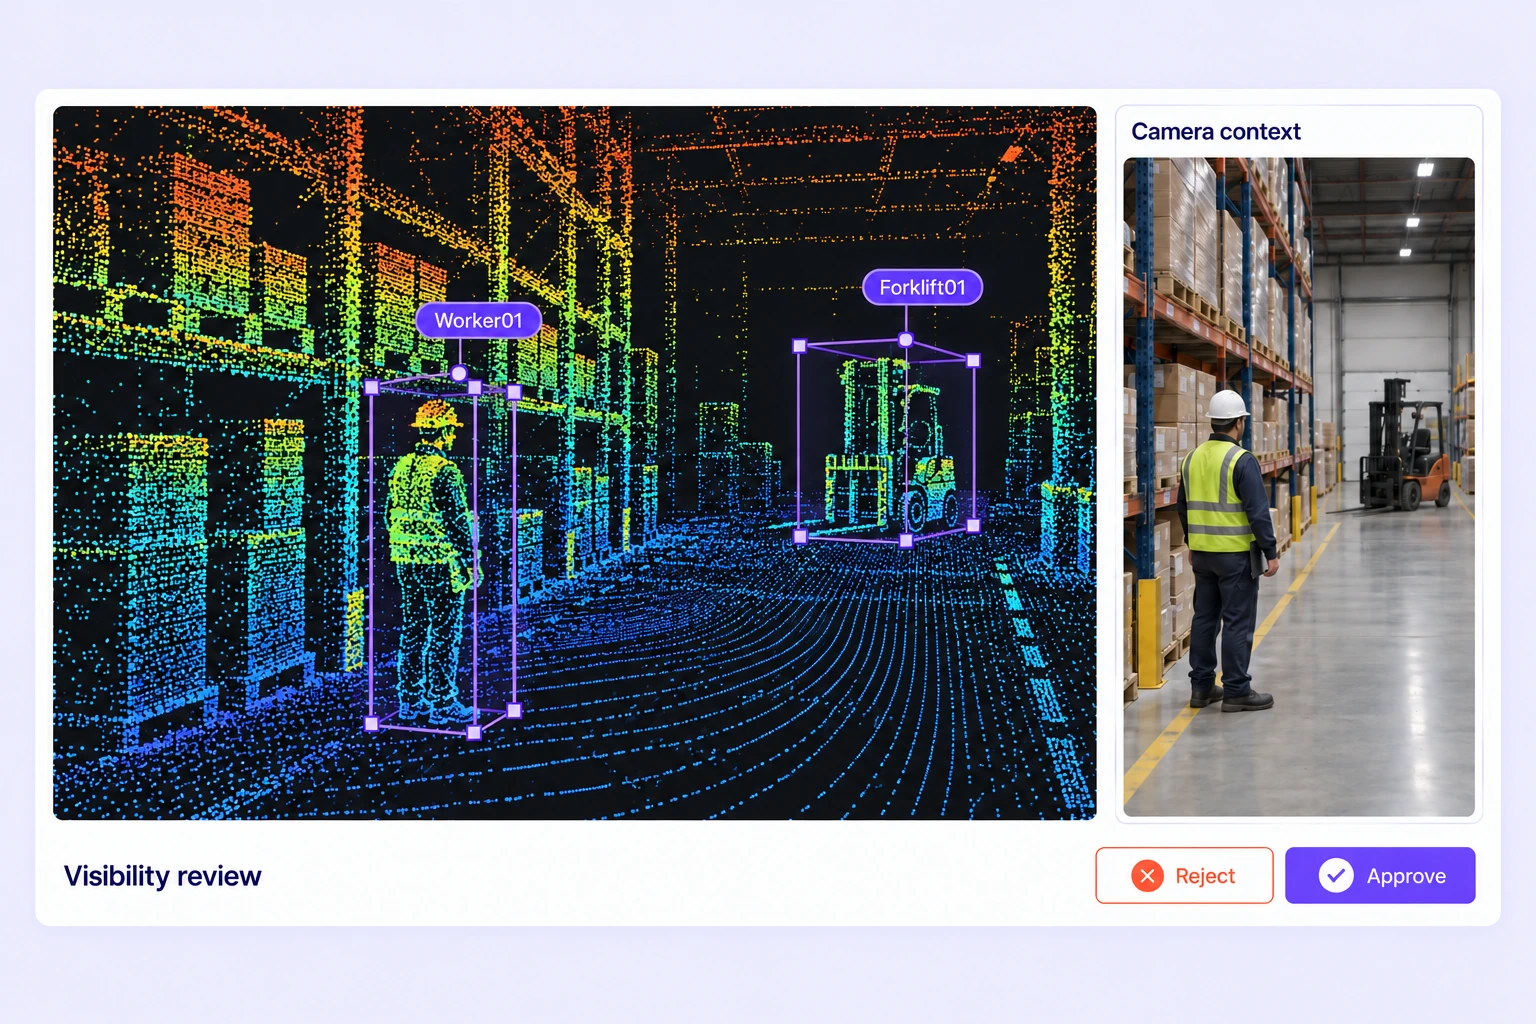
Worker and forklift labeled with separate 3D cuboids in a warehouse point cloud with camera context.

작업자와 공동 작업 공간

공동 작업 구역의 사람과 기타 객체를 라벨링하세요. 사용 가능한 캘리브레이션 카메라 정보를 활용해 희소 포인트와 부분 가시성을 검토합니다.

대규모 AI 데이터를 위해 설계된 플랫폼

AI 기반 자동화, 확장 가능한 워크플로, 낮은 운영 비용으로 복잡한 LiDAR 데이터셋을 더 빠르게 어노테이션합니다.
15×
더 빠른 LiDAR 데이터 어노테이션

배치 워크플로, 카메라 기반 Find Similar와 Auto-Tracking, 보간으로 반복적인 수동 LiDAR 라벨링을 줄입니다.

85%
자동화된 LiDAR 어노테이션

평균적으로 LiDAR 라벨의 85%가 자동으로 사전 라벨링되며, 이후 사람이 검토하고 다듬습니다.

15×
학습 데이터 비용 절감

큐레이션, 어노테이션, QA를 자동화하면 승인된 라벨당 비용을 최대 1/15 수준으로 낮출 수 있습니다.

창고 인지 어노테이션 방법

복잡한 창고 장면에서 객체 범위, 적재 상태와 가시성 변화를 기록하세요.
Loaded pallet enclosed in a 3D cuboid with top, side, and rear views and load-state properties.

객체 도형과 적재 속성

직교 뷰에서 크기와 방향을 확인하세요. 객체 유형이나 적재 상태 같은 필수 속성을 연결해 도형과 작업 맥락을 함께 유지합니다.

가림 구간의 트랙 검토

랙, 적재물과 움직이는 장비 주변에 명시적인 키프레임과 가시성 구간을 사용하세요. 객체 식별 정보나 도형의 변경을 승인하기 전에 인접 프레임을 확인합니다.
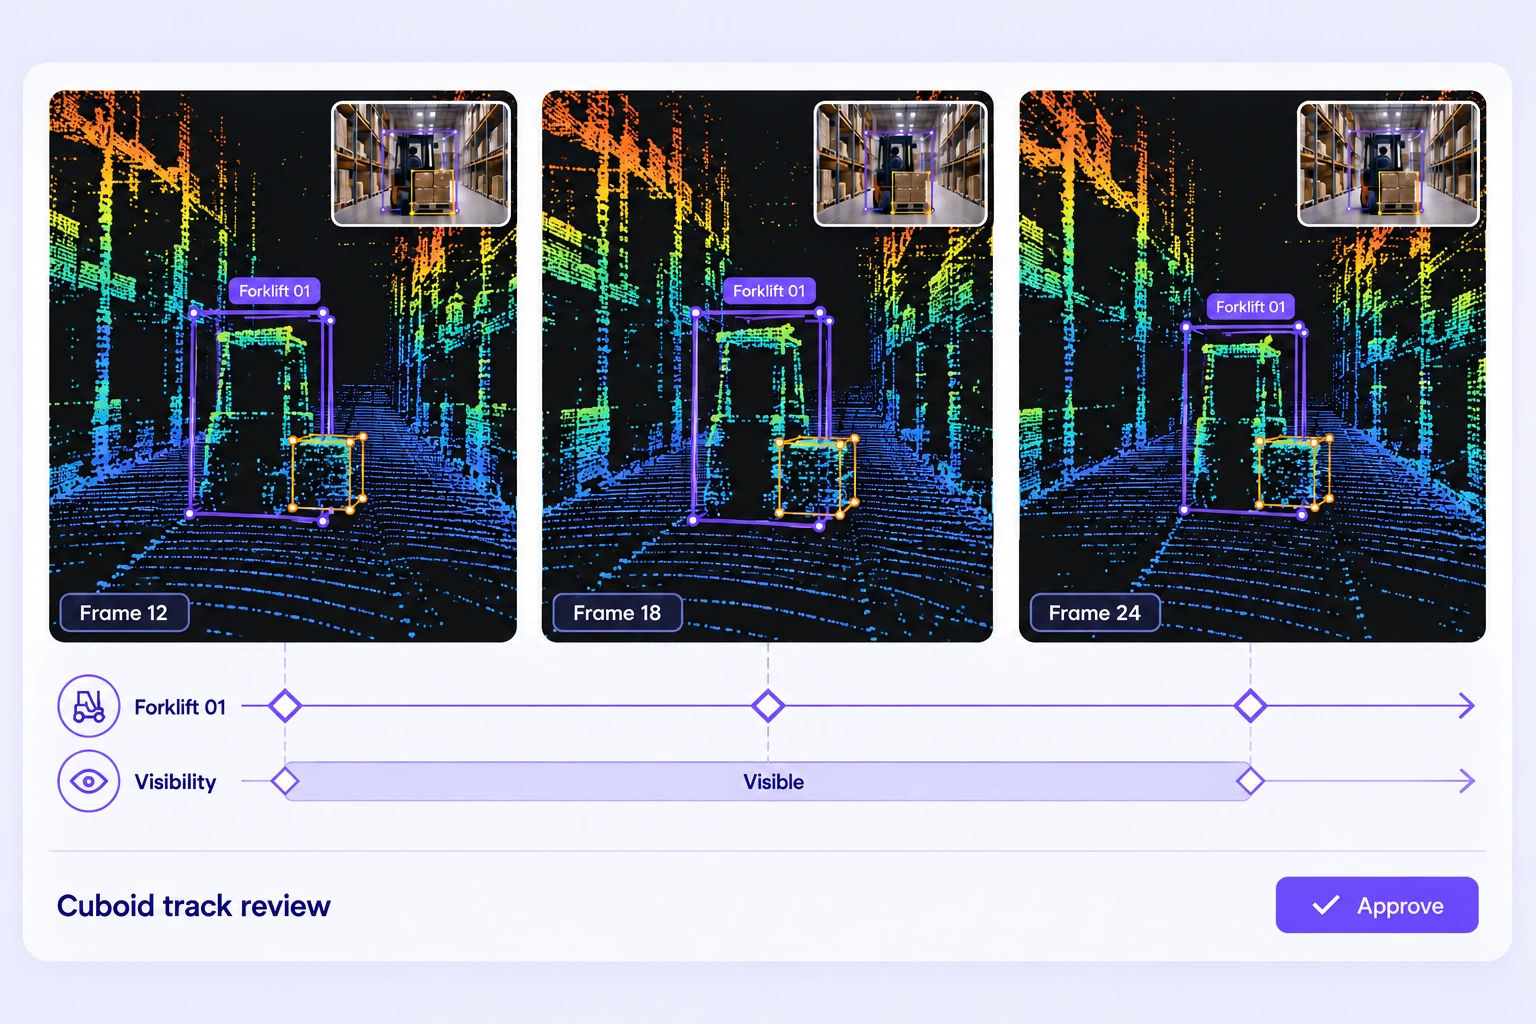
Three height-colored LiDAR views review a forklift cuboid track through a warehouse aisle with matching camera context, frame keyframes and visibility status.

창고 LiDAR 어노테이션 FAQ

창고 LiDAR 데이터 어노테이션이란 무엇인가요?

물류 인지 모델을 위해 기록된 창고 포인트 클라우드에 라벨을 부여하는 작업입니다. 팀에서 장비, 보관 물품, 사람과 공간 구조의 클래스를 정의한 뒤 생성된 3D 라벨을 검토합니다.

지게차, 팔레트와 랙을 어노테이션할 수 있나요?

네. 프로젝트 온톨로지에 필요한 클래스를 정의하세요. 객체 범위에는 방향이 있는 3D 바운딩 박스, 작업별 구조물에는 공간 도형, 라벨링된 영역에는 포인트 분할을 사용합니다.

객체와 적재 상태는 어떻게 기록하나요?

클래스 속성을 사용하고, 프레임 기반 장면에서는 시간에 따라 변하는 속성값을 지정하세요. 적재 또는 비적재처럼 관찰 가능한 상태를 지침에 정의하고 사용 가능한 장면 데이터와 대조해 검토합니다.

기록 전반에서 지게차를 추적할 수 있나요?

네. 키프레임과 가시성 구간으로 지속적인 3D 바운딩 박스 트랙을 유지하세요. 보간은 키프레임 사이의 도형을 채우며, 카메라 기반 추적에는 적절한 캘리브레이션 카메라 시퀀스가 필요합니다. 생성된 결과는 모두 검토합니다.

가려진 객체는 어떻게 라벨링해야 하나요?

어노테이션 전에 가시성과 객체 범위 규칙을 합의하세요. 포인트 클라우드, 인접 프레임과 사용 가능한 캘리브레이션 카메라 영상을 검토합니다. 불확실한 사례는 표시하고 일관되지 않은 추정을 적용하지 않습니다.

창고나 촬영 세션별로 데이터를 정리할 수 있나요?

폴더, 태그, 메타데이터와 제공되는 필터로 기록된 장면을 정리하세요. 선택한 배치, 장비 클래스와 촬영 조건의 데이터셋 버전을 만들어 정해진 데이터로 어노테이션을 진행합니다.

어노테이션 품질은 어떻게 확인하나요?

필수 속성 검증, 전문가 검토, 독립 장면의 Consensus와 비공개 Quality Gate 참조 라벨을 사용하세요. 문제를 할당하고 수정 결과를 검토한 뒤 데이터셋 릴리스를 승인합니다.

여러 프레임에 걸친 지게차 트랙을 어떻게 검토하나요?

배치 뷰에서 여러 프레임의 동일한 3D 바운딩 박스를 확인하세요. 포인트 클라우드에 맞는지 비교하고 편집 가능한 키프레임으로 드리프트를 수정한 뒤 가시성 변화를 검토해 트랙을 승인합니다.

LiDAR는 어떤 어노테이션 내보내기를 지원하나요?

LiDAR 어노테이션은 Unitlab Unified Export Format(UUEF)으로 내보내며, 지원되는 공간 도형, 트랙, 장면 메타데이터, 캘리브레이션과 포인트 라벨 배열을 포함합니다. 출력이 모델 파이프라인과 데이터셋 규칙에 맞는지 확인하세요.