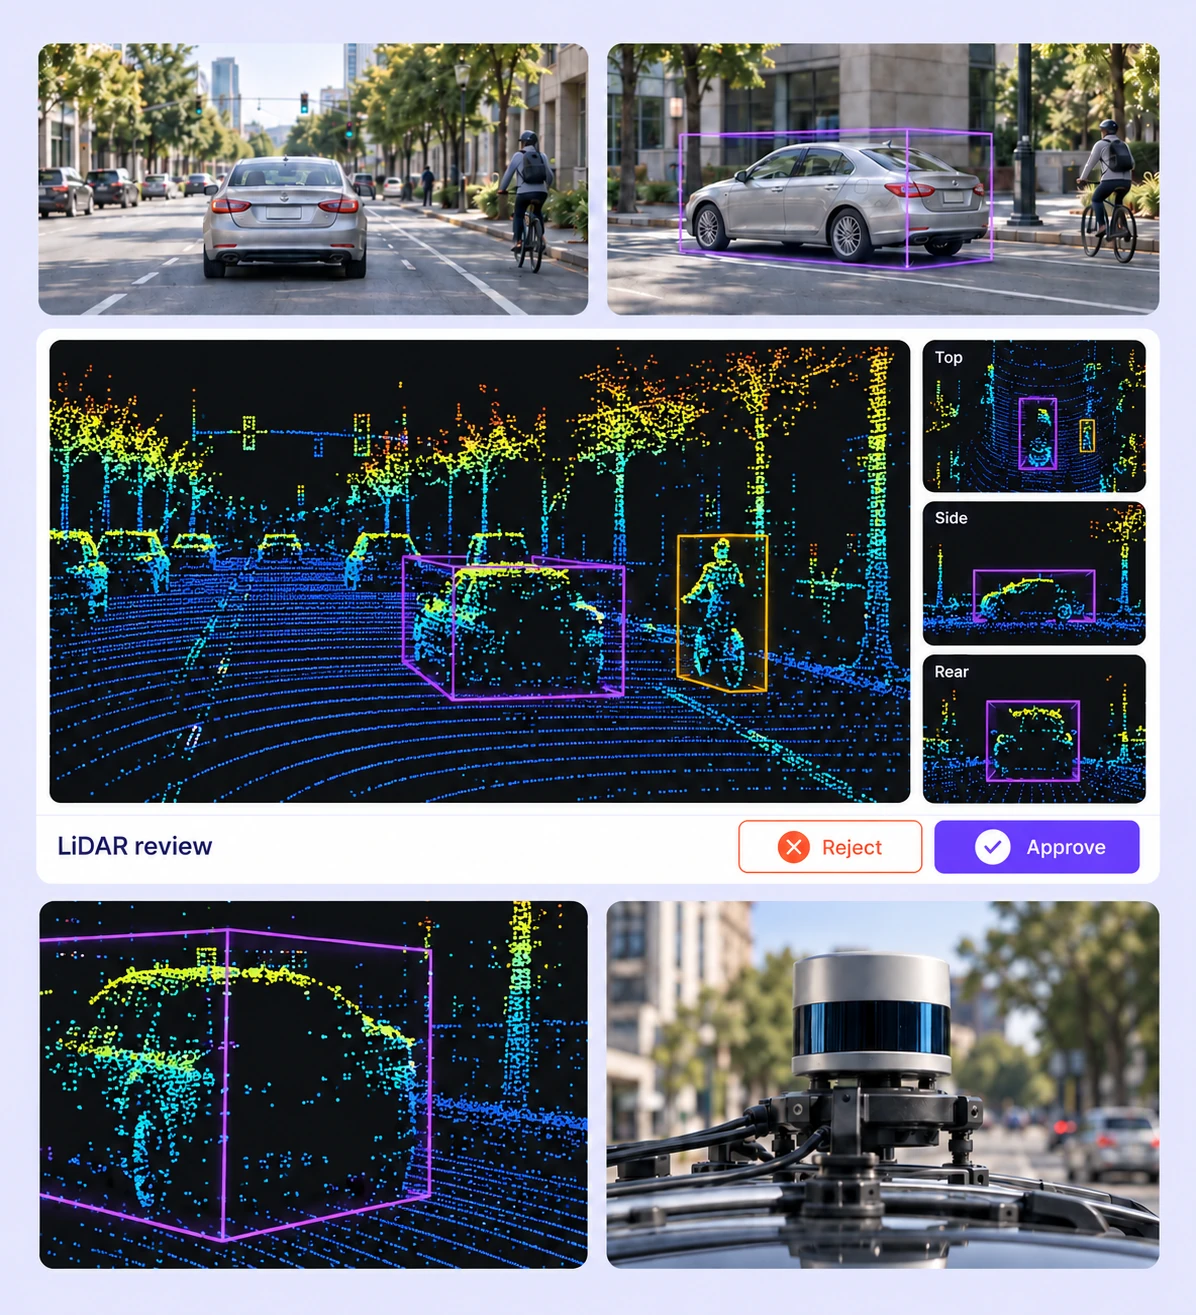
배치 워크플로, 카메라 기반 Find Similar 및 Auto-Tracking, 보간으로 반복적인 수동 LiDAR 라벨링을 줄입니다.
평균적으로 LiDAR 라벨의 85%가 자동으로 사전 라벨링되며, 이후 사람이 검토하고 다듬습니다.
큐레이션, 어노테이션, QA를 자동화하면 승인된 라벨당 비용을 최대 1/15 수준으로 낮출 수 있습니다.
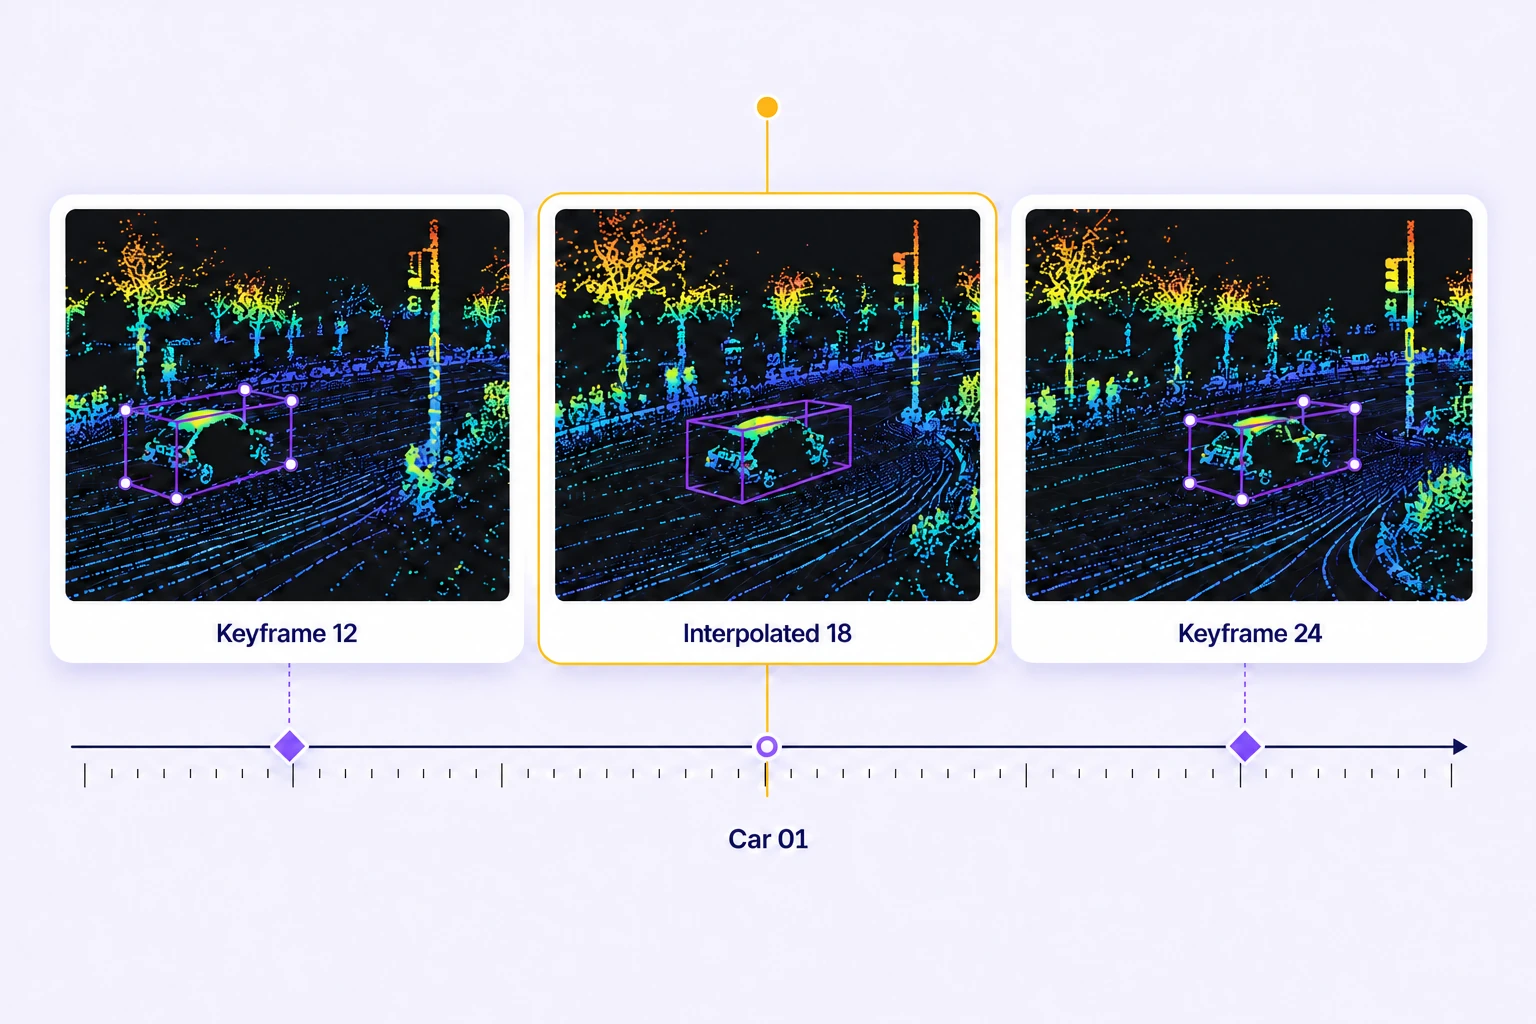
장면의 여러 프레임에 걸쳐 위치, 크기, 방향, 객체 식별 정보를 확인하세요. 정사영 뷰와 보정된 카메라 뷰를 활용해 느슨한 박스, 위치 이탈, 가시성 변화를 검토합니다.
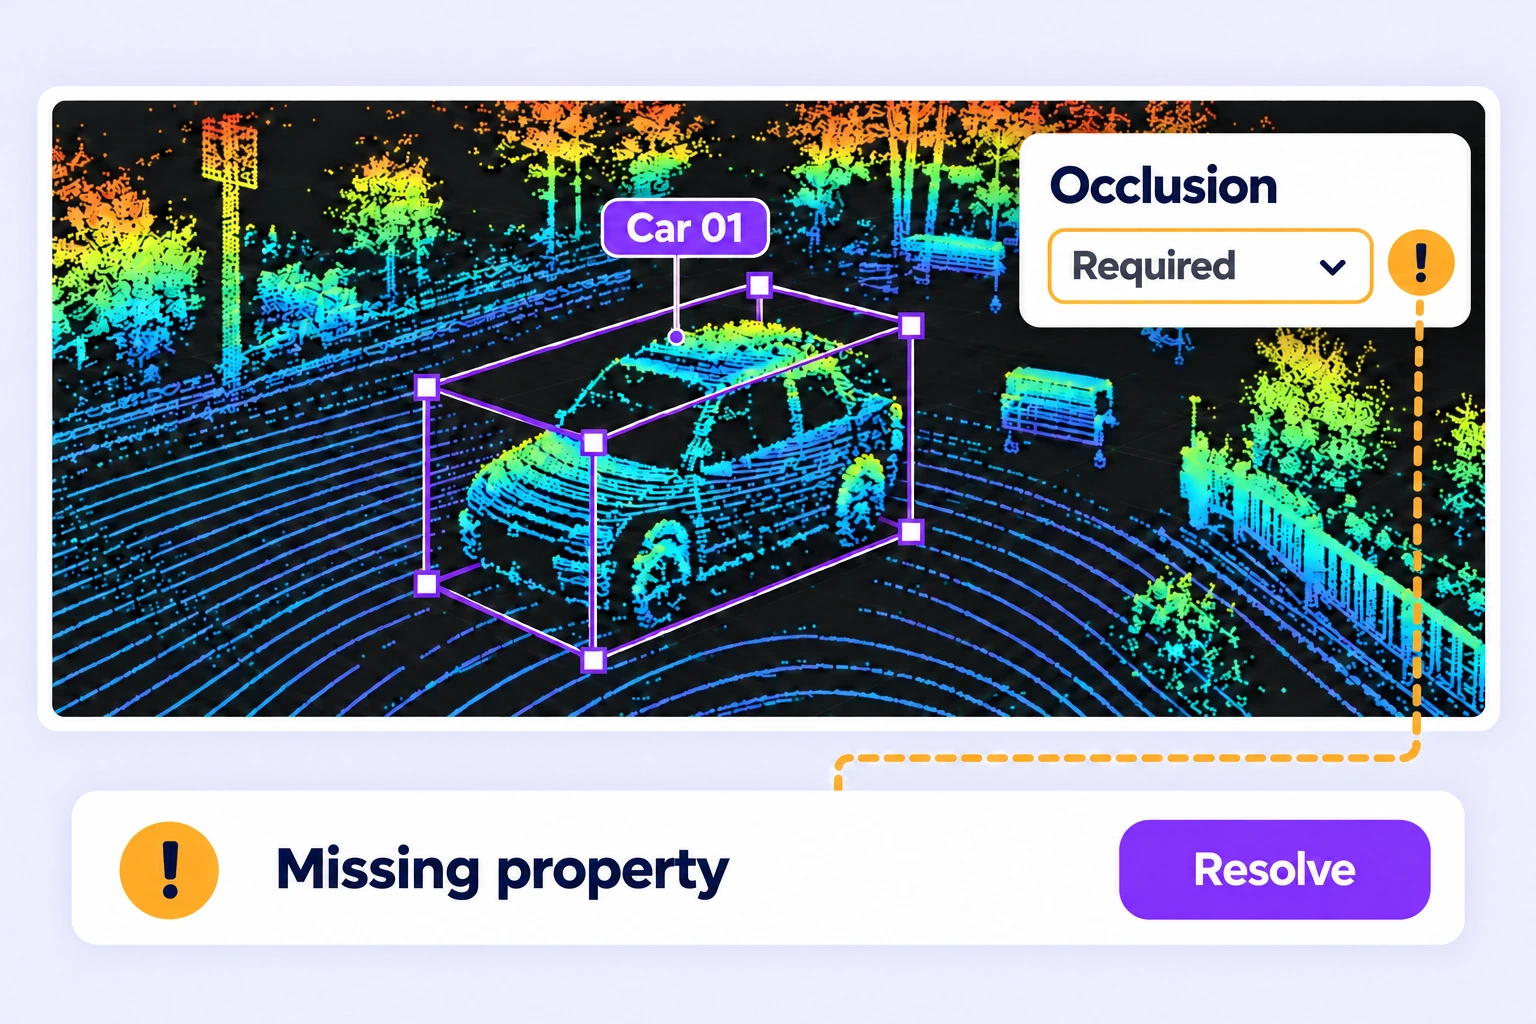
객체 경계와 희소 영역의 클래스 할당을 확인하세요. 릴리스 전에 잘못된 포인트 라벨, 누락된 필수 속성, 미해결 이슈를 수정합니다.
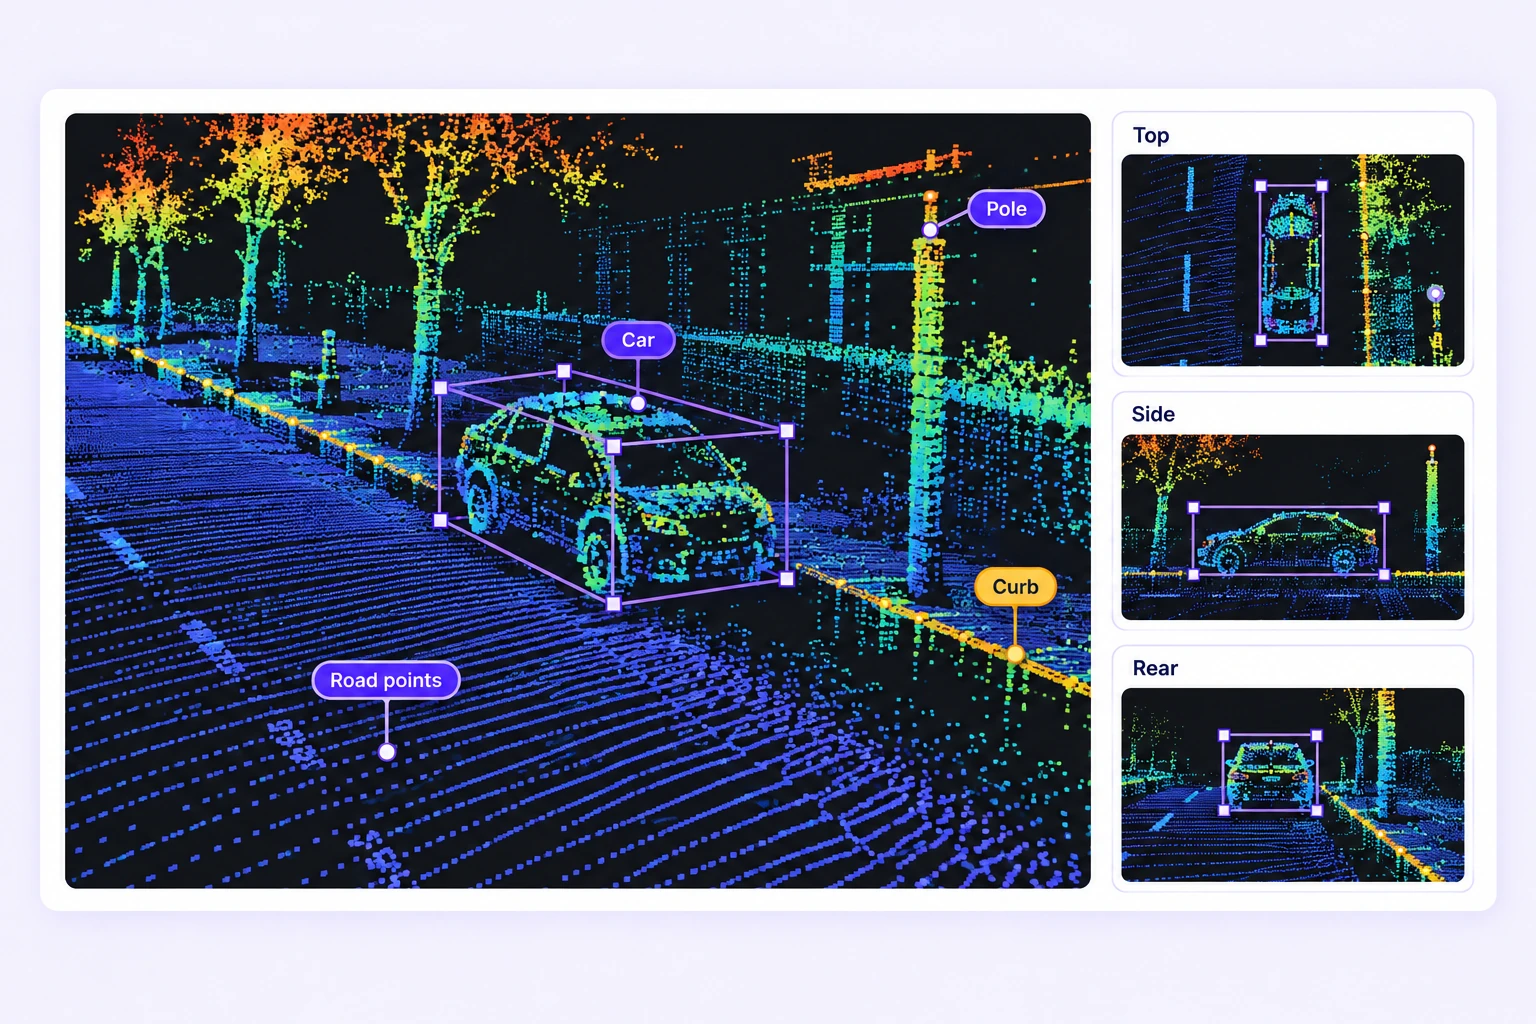
LiDAR 어노테이션 QA는 3D 도형, 포인트 라벨, 객체 속성, 트랙이 프로젝트 사양에 맞는지 확인합니다. Unitlab은 포인트 클라우드 장면, 보정된 카메라 뷰, 어노테이션 비교, 사람의 검토를 연결합니다. LiDAR QA 개요
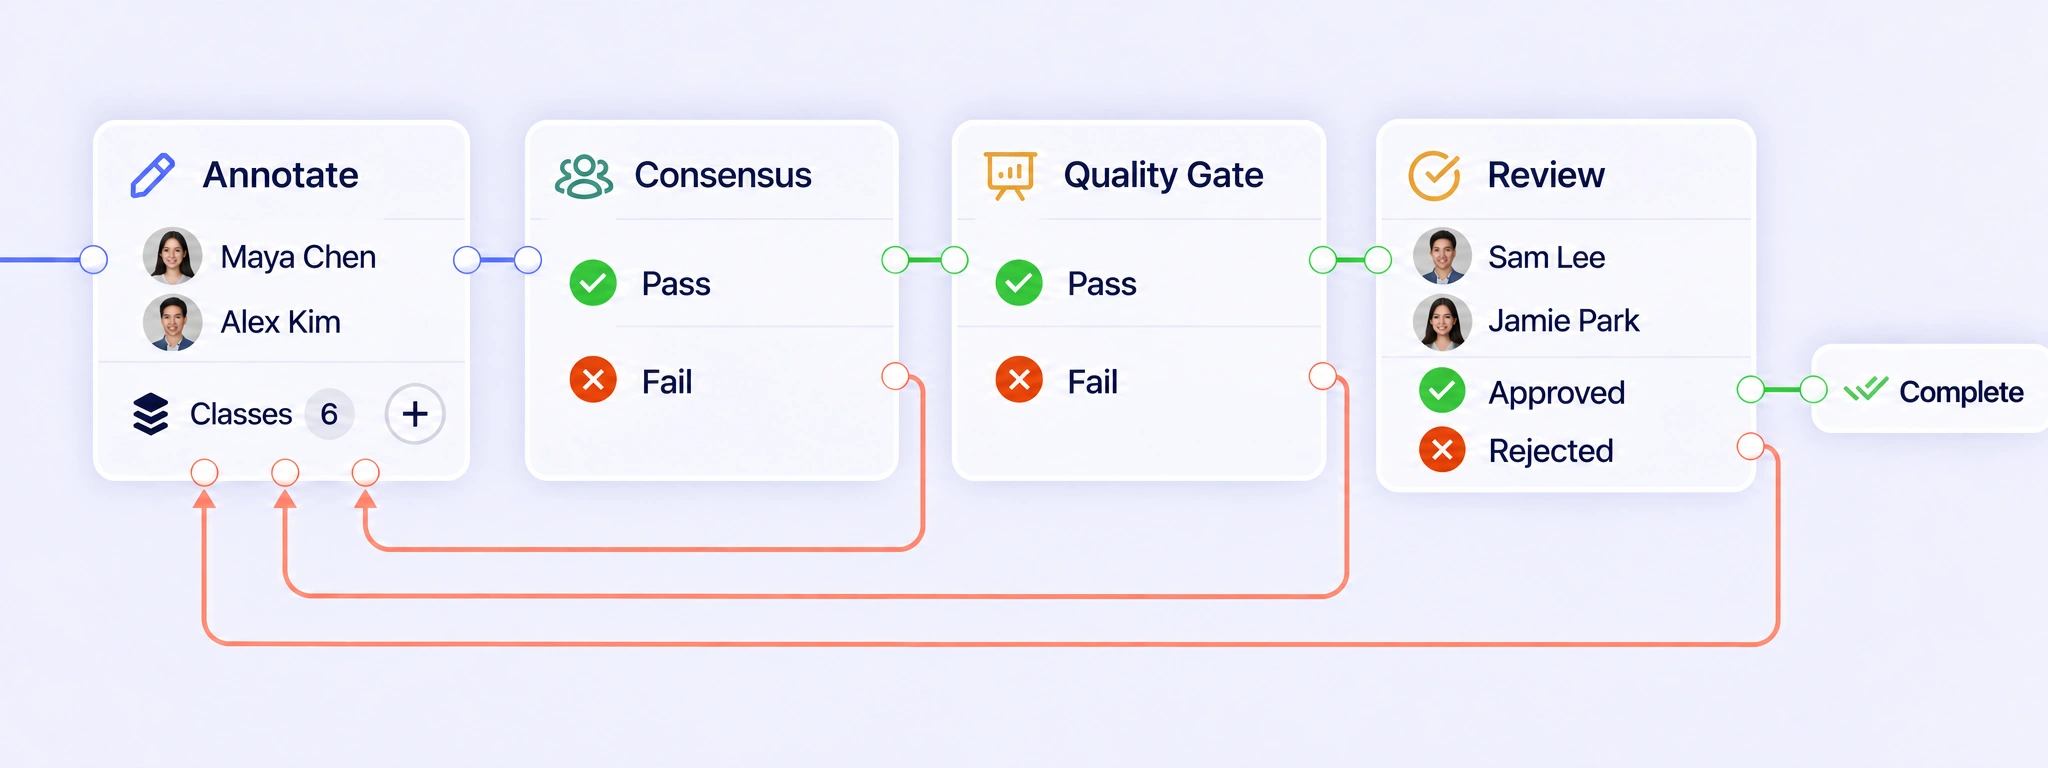
프로젝트에 어노테이션, 합의 검증, 품질 게이트, 검토 단계를 설정하세요. 검토자는 장면을 확인하고 수정 작업을 배정하며, 라벨에 문제가 있으면 재작업을 요청합니다. 변경된 결과를 검토한 후 승인합니다. QA 워크플로
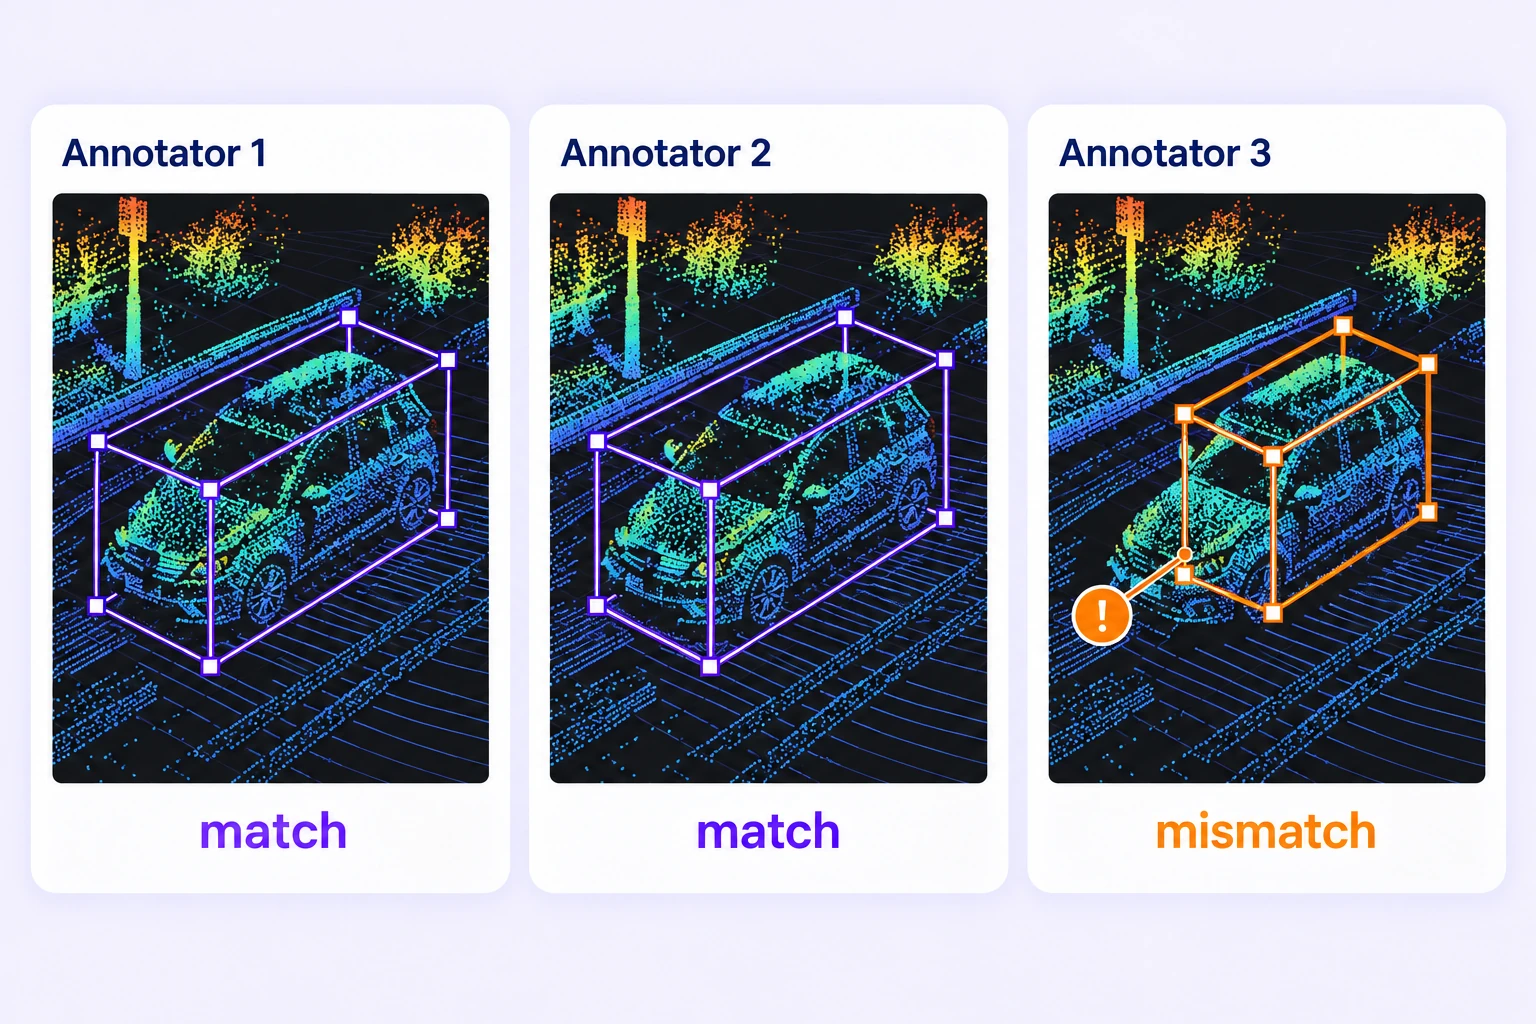
합의 검증은 동일한 독립 LiDAR 장면의 어노테이션을 수집하고, 지원되는 도형과 속성을 비교한 뒤 불일치를 검토 대상으로 표시합니다. 검토자가 최종 결과를 승인합니다. LiDAR가 포함된 데이터 그룹의 합의 검증은 현재 지원되지 않습니다. 합의 검증 가이드
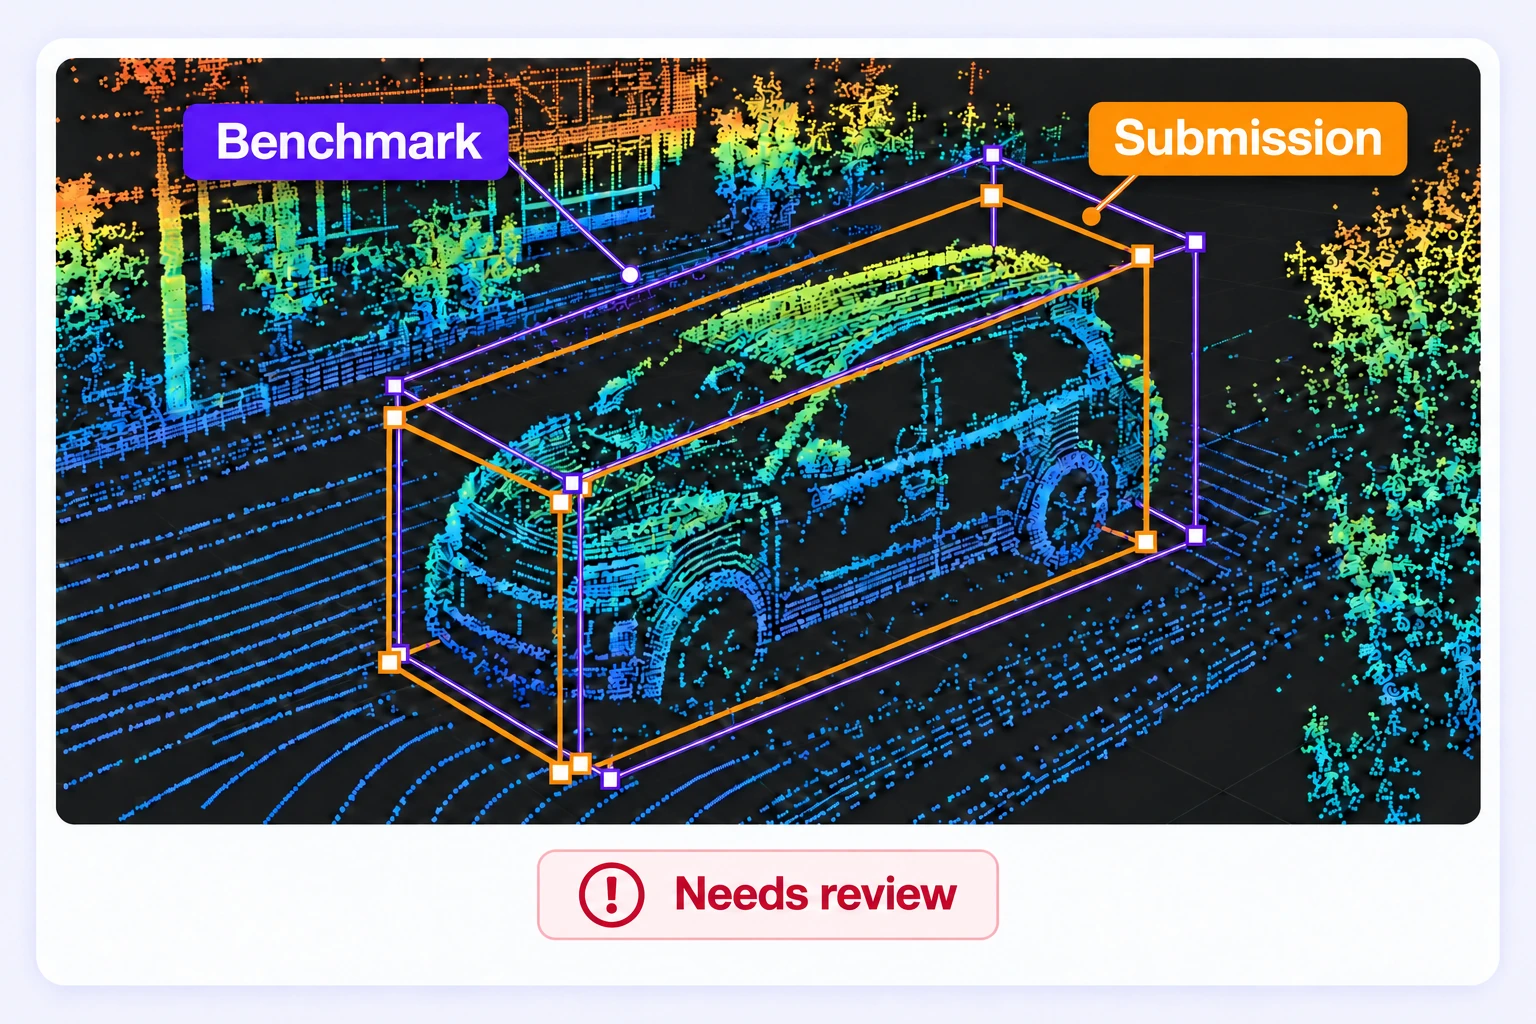
품질 게이트는 작업자에게 숨겨진 승인된 기준 답안과 제출된 어노테이션을 비교합니다. 객체가 보이는 장면 프레임 전반에서 라벨을 평가하고 설정된 임계값을 적용합니다. 포인트 라벨 데이터를 읽을 수 없거나 장면 데이터가 호환되지 않는 비교는 미평가로 표시됩니다. 품질 게이트 가이드
방향이 있는 큐보이드와 구는 부피 중첩을 사용합니다. 포인트, 폴리라인, 폴리곤은 공간 또는 경로 유사도를 사용하며, 포인트 분할은 포인트 라벨을 비교합니다. 폴리곤 비교는 채워진 면의 중첩이 아닌 경계의 일치도를 측정합니다. 연결된 카메라 박스는 해당 3D 큐보이드를 따릅니다. 3D 어노테이션 비교
라벨이 관측된 객체 범위와 추정한 전체 범위 중 무엇을 나타내는지 정의하고 일관되게 적용하세요. 인접 프레임, 정사영 뷰, 사용 가능한 보정 카메라 이미지를 확인합니다. 불확실한 사례는 검토로 보내고 관련 가시성 속성을 기록합니다. 보정된 카메라 뷰
원본 장면에서 할당된 포인트 라벨을 검토하고 해당 영역을 수정하세요. 합의 검토는 제출된 포인트 라벨 배열 하나를 기반으로 다듬는 방식이며, 여러 작업자가 칠한 라벨을 자동으로 합치지 않습니다. 포인트 라벨 검토
네. 누락된 필수 속성, 배정된 이슈, 기준 평가 점수, 통과율을 검토할 수 있습니다. 이 결과를 활용해 주의가 필요한 장면에 검토를 집중하고, 릴리스 전에 수정 사항을 확인하세요. 검토 단계
검토된 어노테이션 릴리스를 만들고 LiDAR 결과를 Unitlab Unified Export Format(UUEF)으로 내보내세요. 지원되는 3D 도형, 트랙, 장면 메타데이터, 센서 보정 정보, 포인트 라벨 배열이 보존됩니다. 내보낸 결과가 후속 학습 파이프라인에 맞는지 확인하세요. LiDAR 내보내기 가이드