面向仓储感知的 LiDAR 训练数据

标注仓库记录中的叉车、托盘、货架和人员。为物流感知数据集保留目标的 3D 范围、可见性和作业上下文。
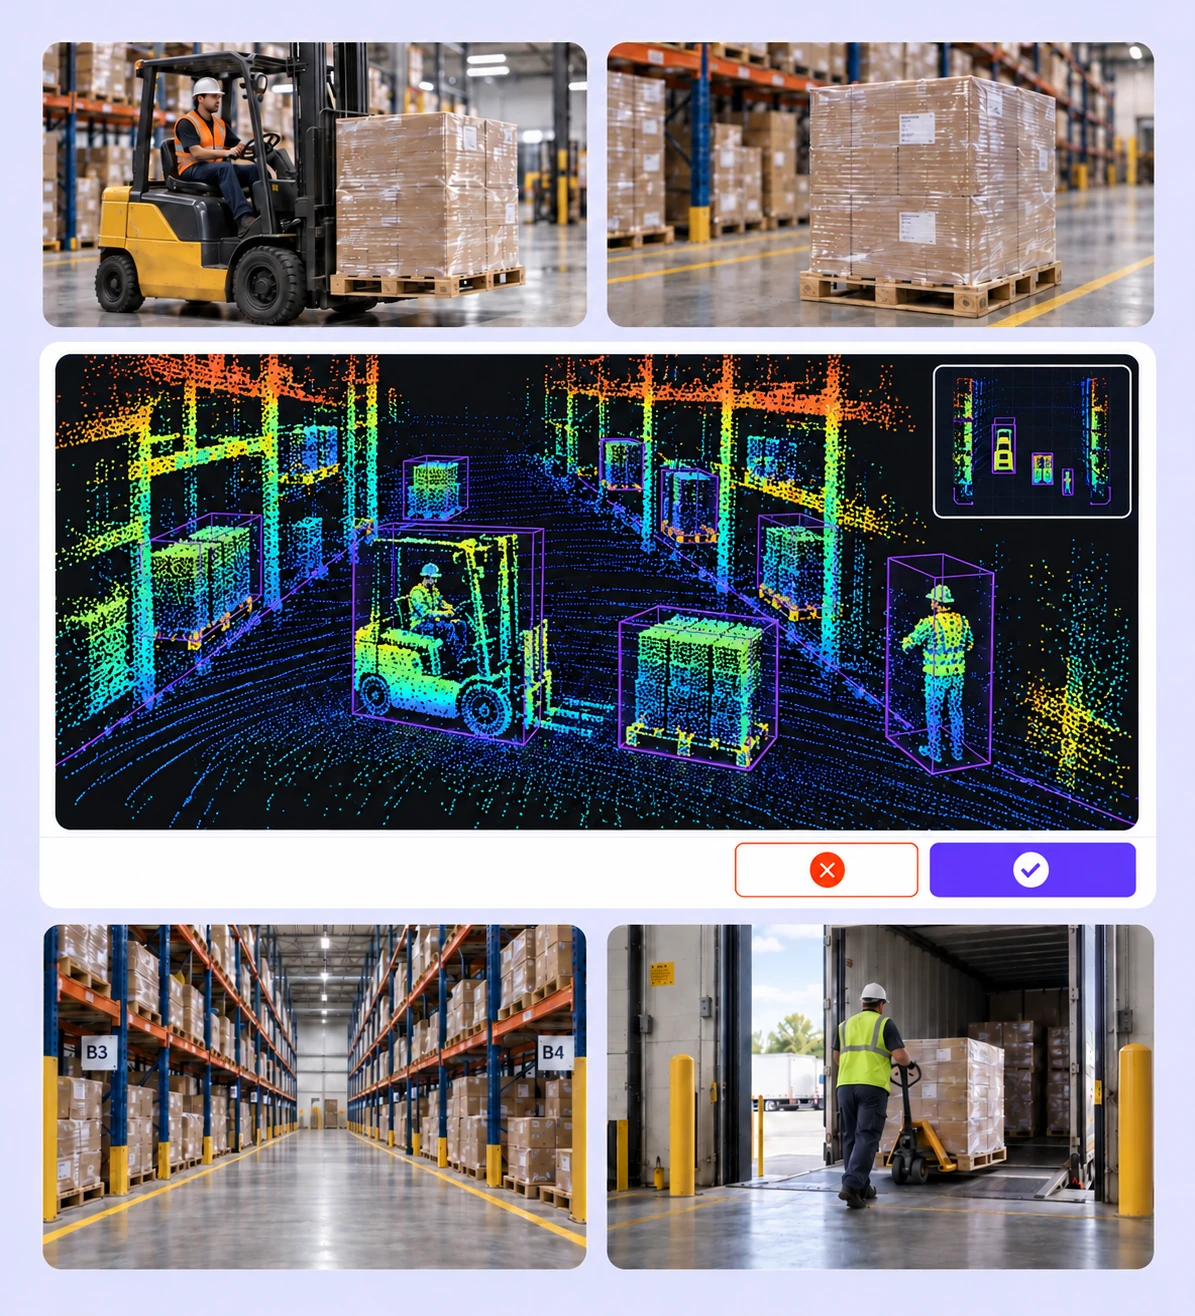
Warehouse LiDAR scan with height-colored returns and cuboids for a forklift, pallets, and workers.

面向仓储感知的 LiDAR 标注

在不同仓库记录中,一致地标注设备、货物、人员和通道结构。
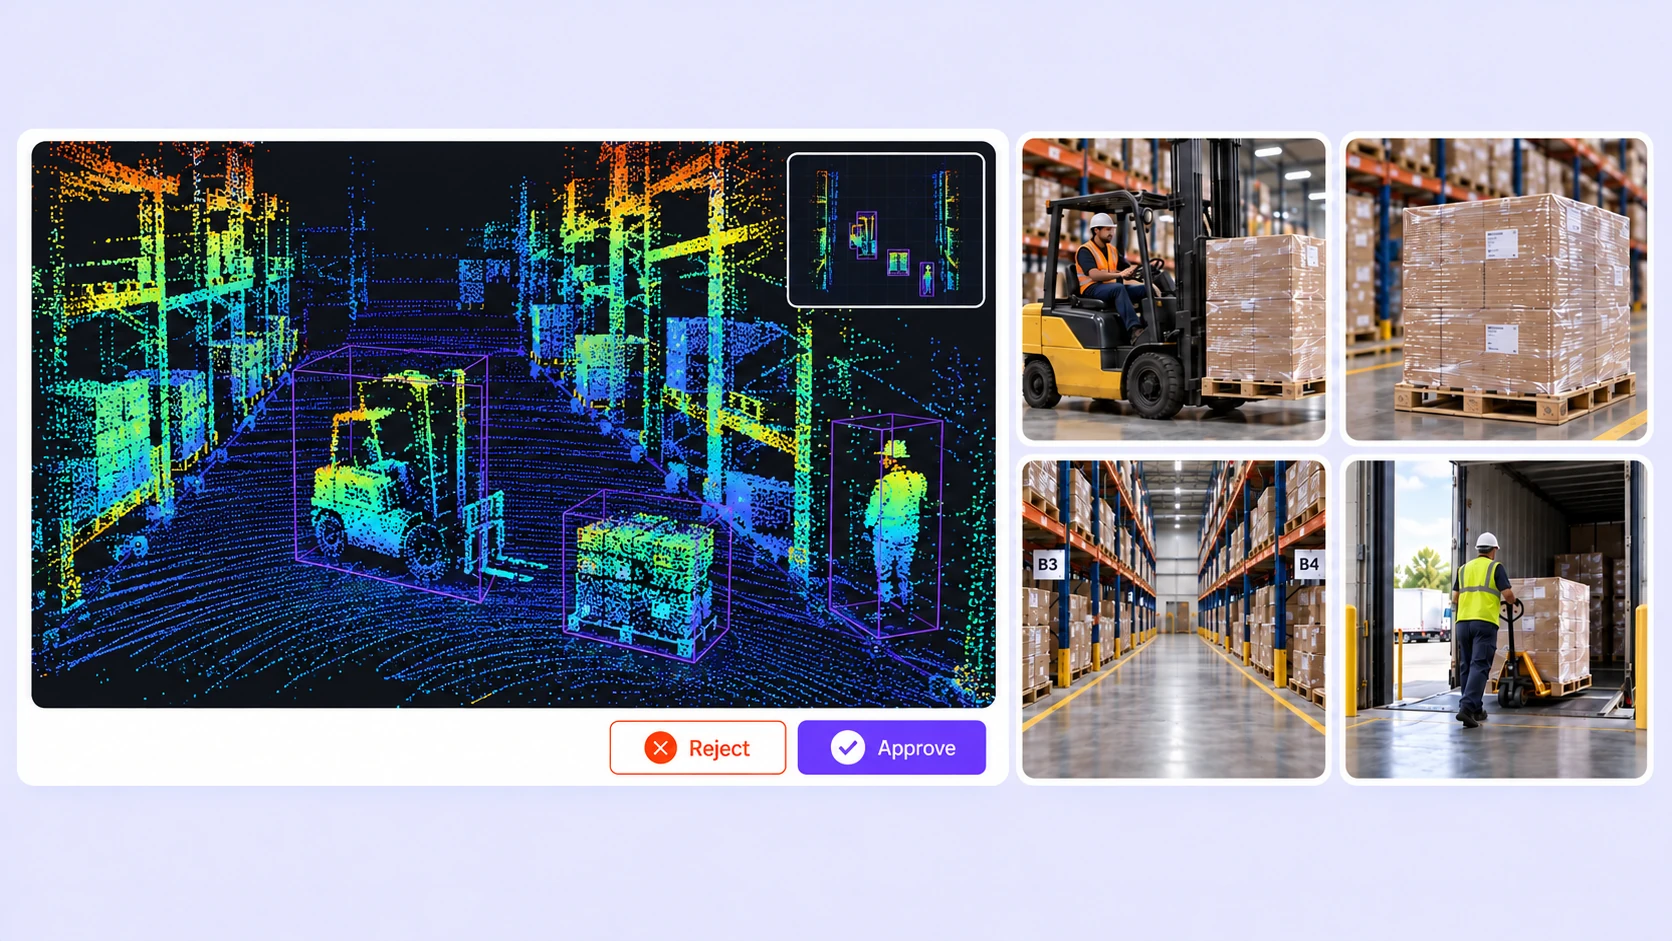
Warehouse LiDAR scan with height-colored returns and cuboids for a forklift, pallets, and workers.

叉车与车辆轨迹

为叉车和其他已定义车辆类别拟合 3D 边界框。跨场景帧审核身份、几何与可见性。
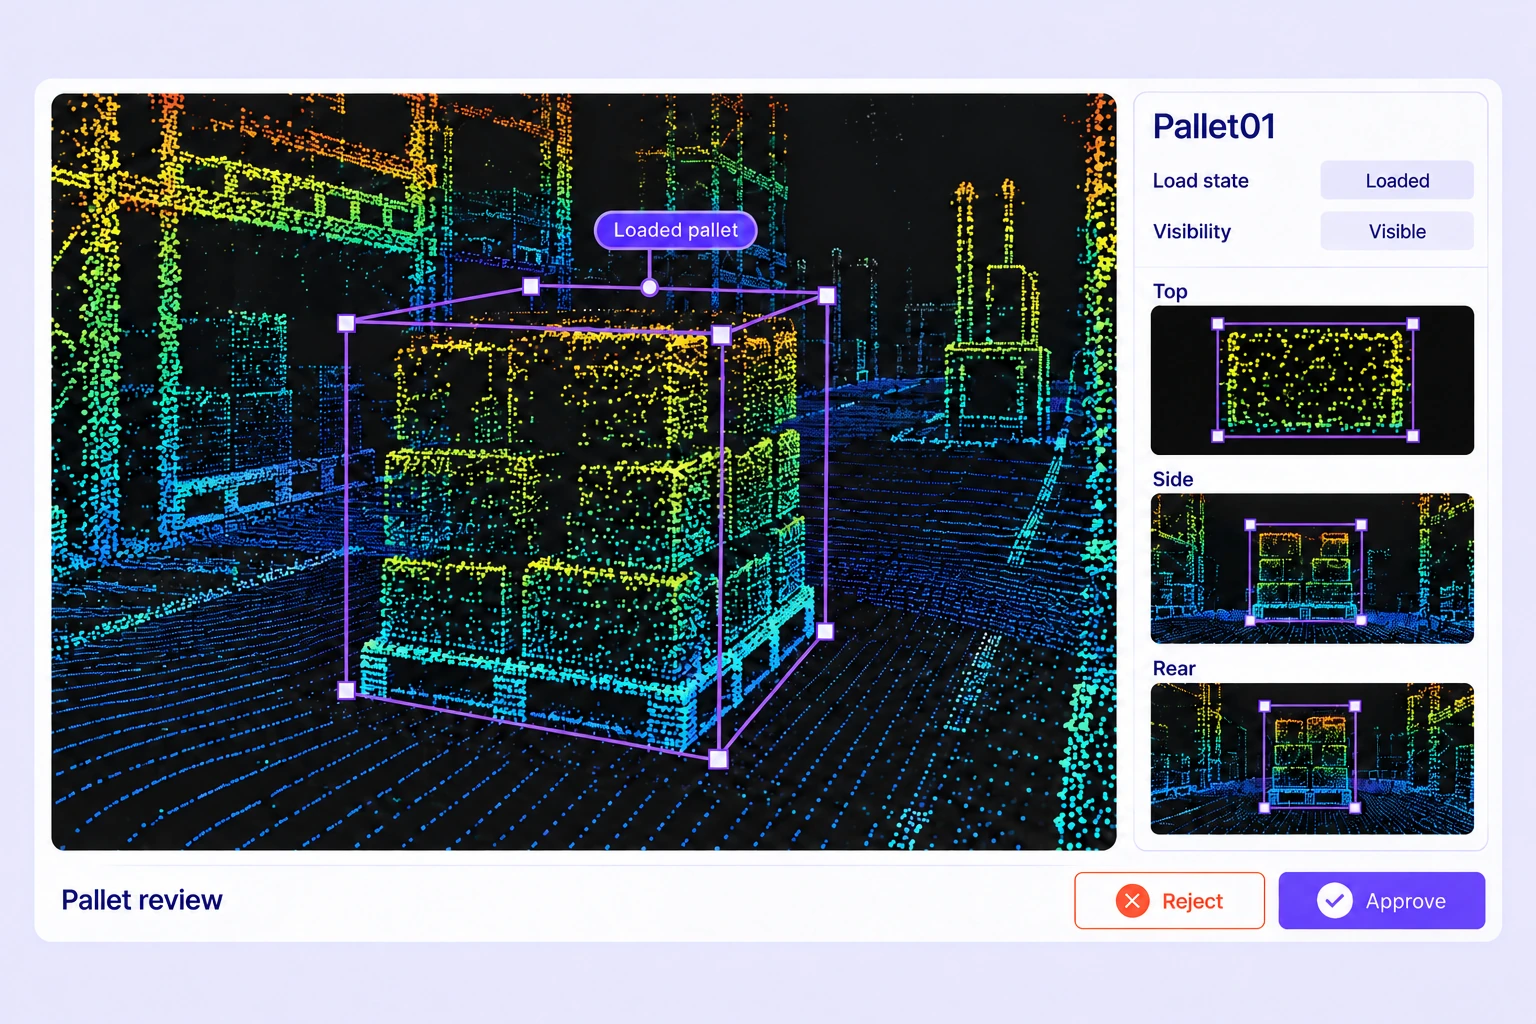
Loaded pallet enclosed in a 3D cuboid with top, side, and rear views and load-state properties.

托盘与存储货物

使用 3D 形状标注托盘和任务定义的载荷目标。通过类别属性区分源数据能够证明的载荷状态。
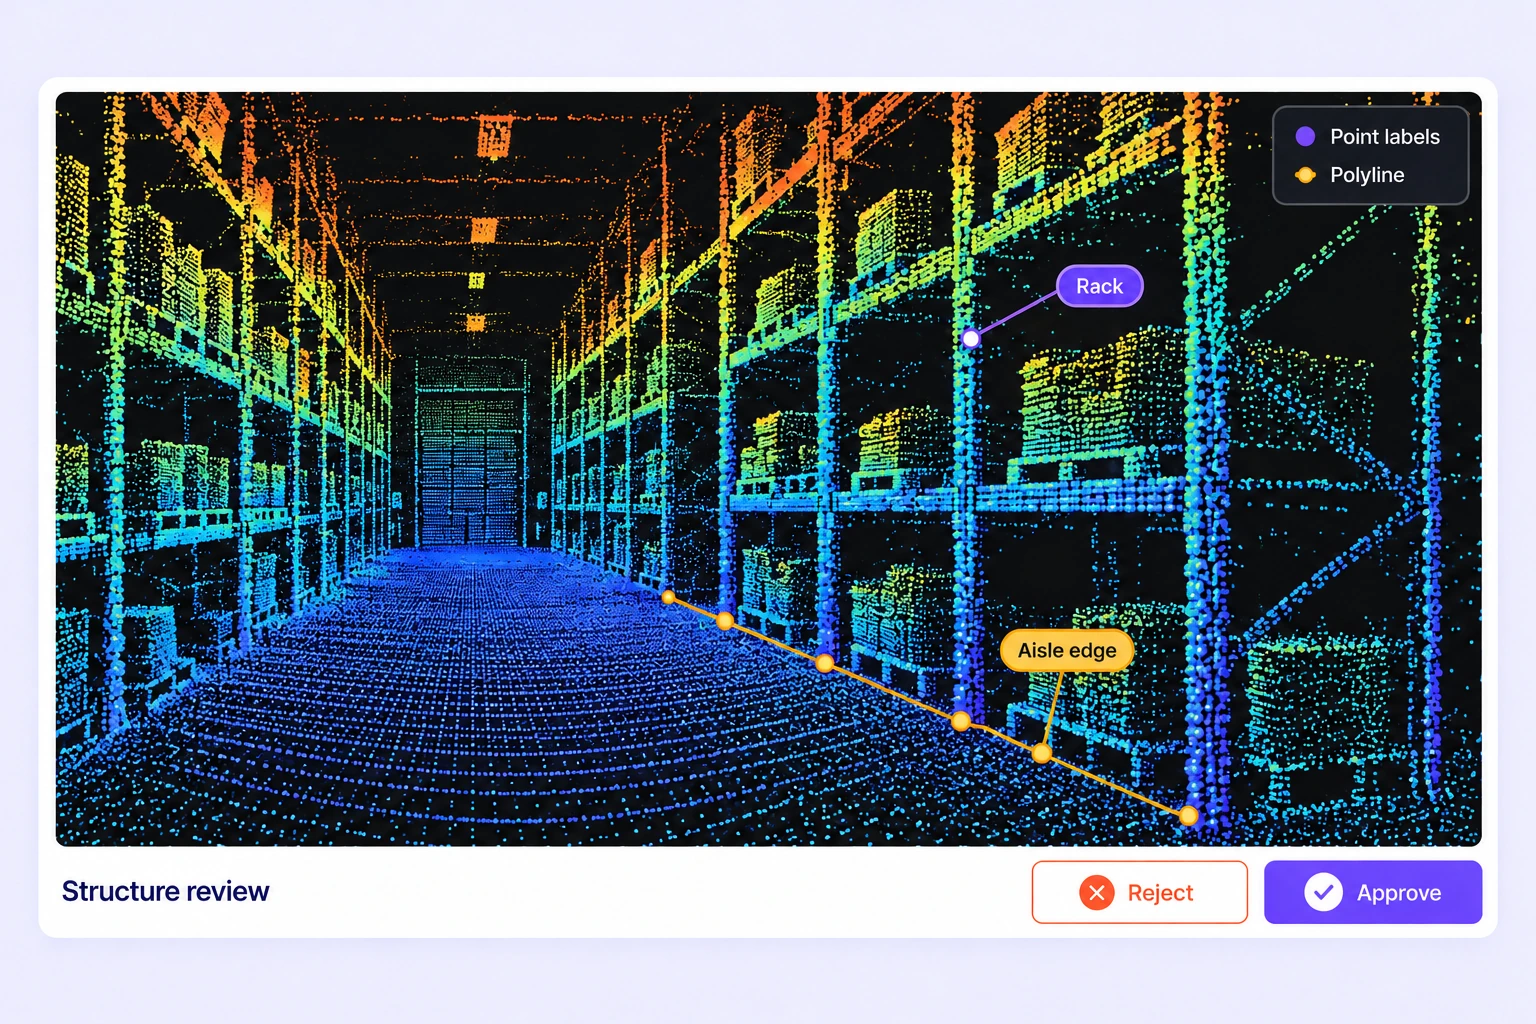
Warehouse rack point labels and an aisle-edge polyline in a 3D point-cloud scene.

货架与通道结构

使用空间形状或点级分割标注仓库结构与边界。在重复布局中应用一致的定义。
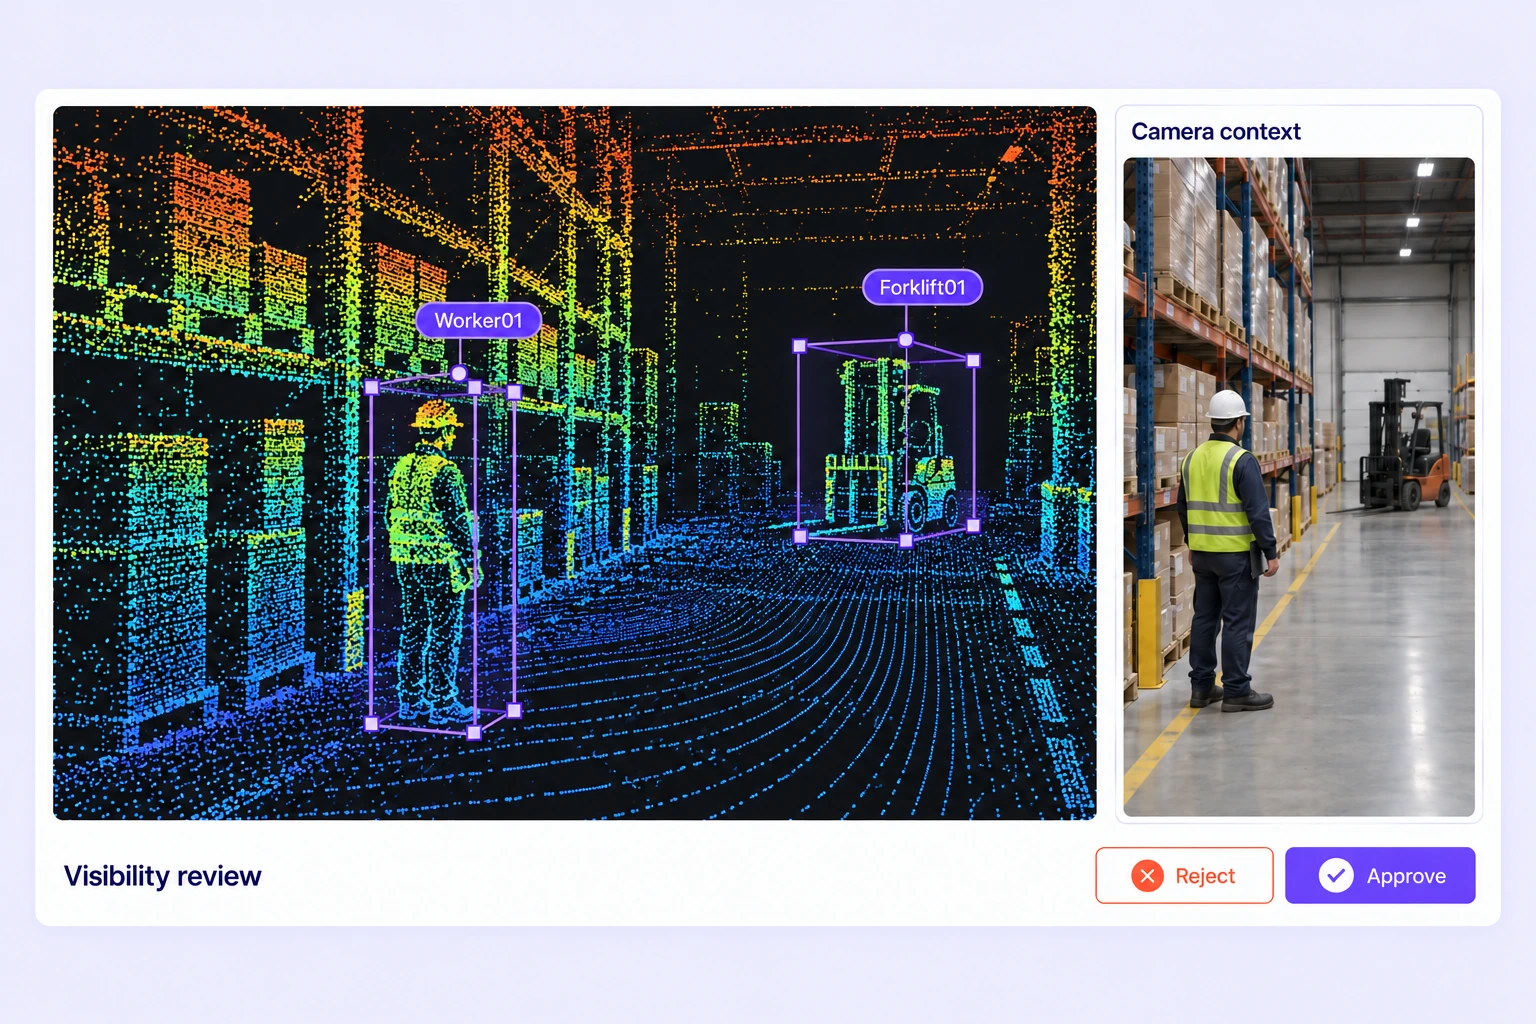
Worker and forklift labeled with separate 3D cuboids in a warehouse point cloud with camera context.

人员与共享作业空间

标注共享作业区域中的人员和其他目标。结合可用的标定相机信息,审核稀疏点和部分可见的目标。

为规模化 AI 数据而构建

借助 AI 辅助自动化、可扩展工作流和更低的运营成本,更快完成复杂 LiDAR 数据集的标注。
15×
更快完成 LiDAR 数据标注

批量工作流、基于相机的 Find Similar 和 Auto-Tracking,以及插值,减少重复的手动 LiDAR 标注。

85%
自动化 LiDAR 标注

平均而言,85% 的 LiDAR 标签由系统自动预标注,再由人工审核和完善。

15×
降低训练数据成本

通过自动化数据筛选、标注和质量保证,每个合格标签的成本最低可降至原来的 1/15。

仓储感知数据的标注方法

在繁忙的仓库场景中记录目标范围、载荷状态和可见性变化。
Loaded pallet enclosed in a 3D cuboid with top, side, and rear views and load-state properties.

目标几何与载荷属性

使用正交视图检查尺寸和方向。添加目标类型、载荷状态等必填属性,将几何与任务上下文关联起来。

遮挡过程中的轨迹审核

在货架、载荷和移动设备附近使用明确的关键帧和可见区间。批准身份或几何变化前,先检查相邻帧。
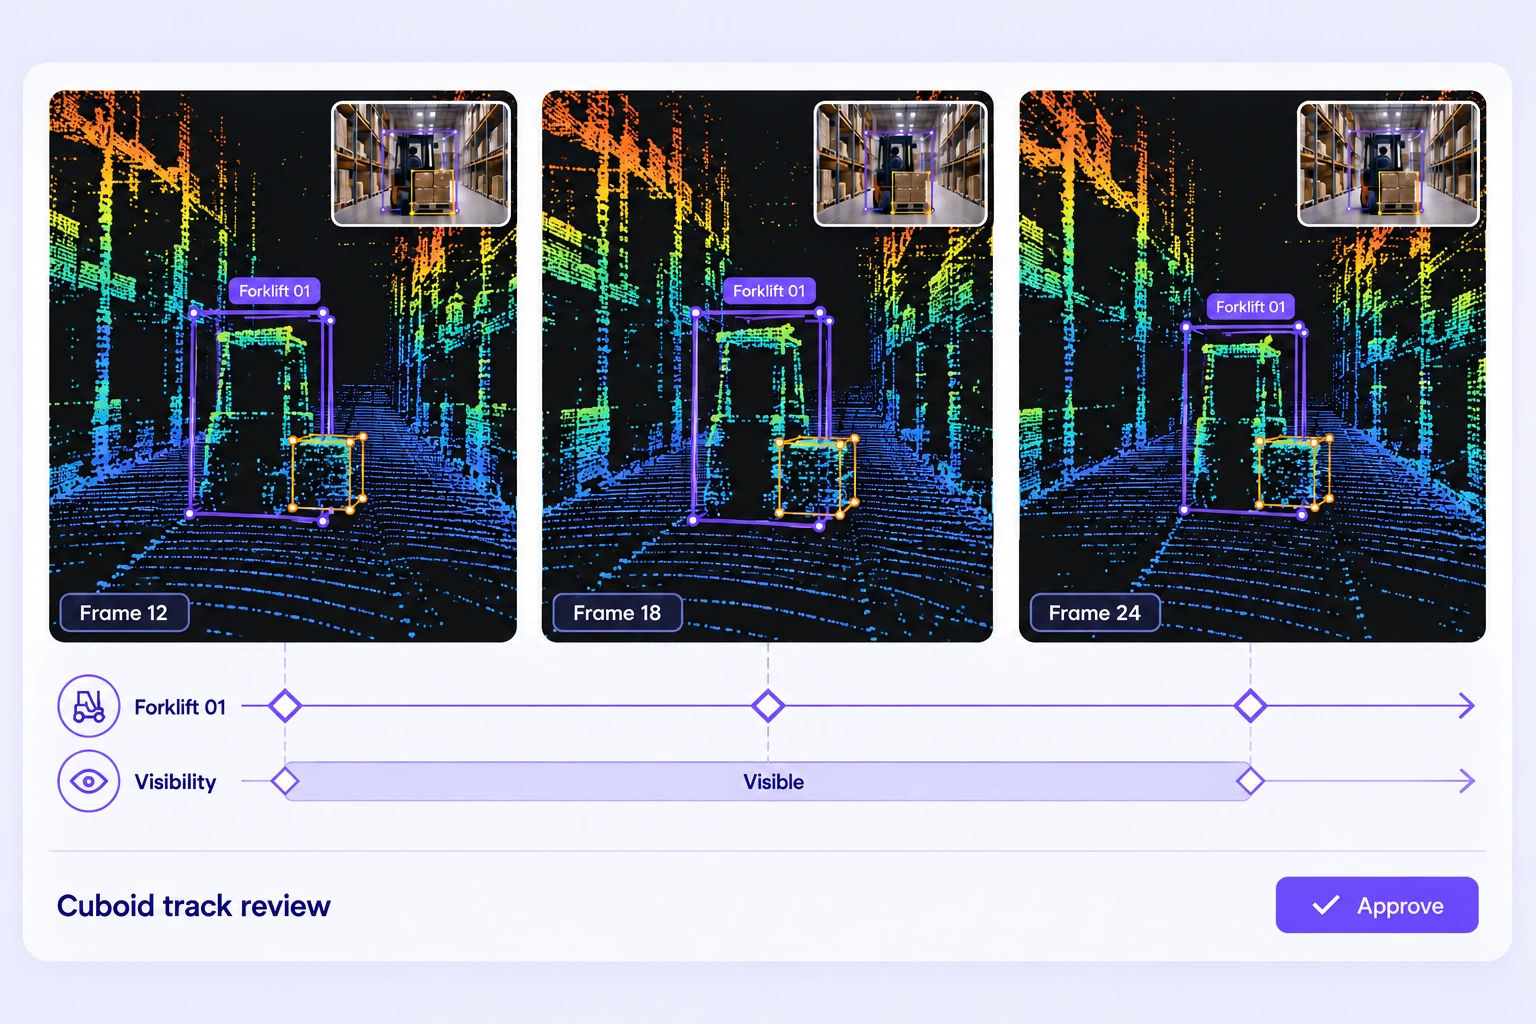
Three height-colored LiDAR views review a forklift cuboid track through a warehouse aisle with matching camera context, frame keyframes and visibility status.

仓储 LiDAR 标注常见问题

什么是仓储 LiDAR 数据标注?

这是为物流感知模型标注记录的仓库点云。团队为设备、存储货物、人员和空间结构定义类别,再审核生成的 3D 标签。

可以标注叉车、托盘和货架吗?

可以。在项目本体中定义所需类别。使用有向 3D 边界框描述目标范围、空间形状描述任务特定结构,或使用点级分割表示带标签区域。

如何记录目标和载荷状态?

使用类别属性;对于帧序列场景,还可设置随时间变化的属性值。在标注指南中定义已装载、未装载等可观察状态,并结合可用场景证据进行审核。

可以在整段记录中跟踪叉车吗?

可以。使用关键帧和可见区间维护持续的 3D 边界框轨迹。插值补充关键帧之间的几何;相机辅助跟踪需要合适的标定相机序列。所有生成结果都应经过审核。

应如何标注被遮挡的目标?

标注前先统一可见性和目标范围规则。检查点云、相邻帧,以及可用的标定相机图像。标记不确定的案例,避免未经说明地采用不一致的假设。

可以按仓库或采集记录整理数据吗?

使用文件夹、标签、元数据和可用筛选条件整理场景记录。为选定布局、设备类别和采集条件创建数据集版本,让标注工作使用明确的数据范围。

如何检查标注质量?

使用必填属性验证、专家审核、独立场景的一致性评估(Consensus)和隐藏的 Quality Gate 参考标签。分配问题并审核修正结果,再批准数据集发布。

如何跨多个帧审核叉车轨迹?

使用批量视图检查多个帧中的同一 3D 边界框。对照点云检查拟合程度,用可编辑关键帧修正漂移,并在批准轨迹前审核可见性变化。

LiDAR 支持哪种标注导出格式?

LiDAR 标注以 Unitlab Unified Export Format(UUEF)导出,包含支持的空间几何、轨迹、场景元数据、标定和点标签数组。请验证输出是否符合模型流程和数据集约定。