自动驾驶感知的摄像头图像训练数据

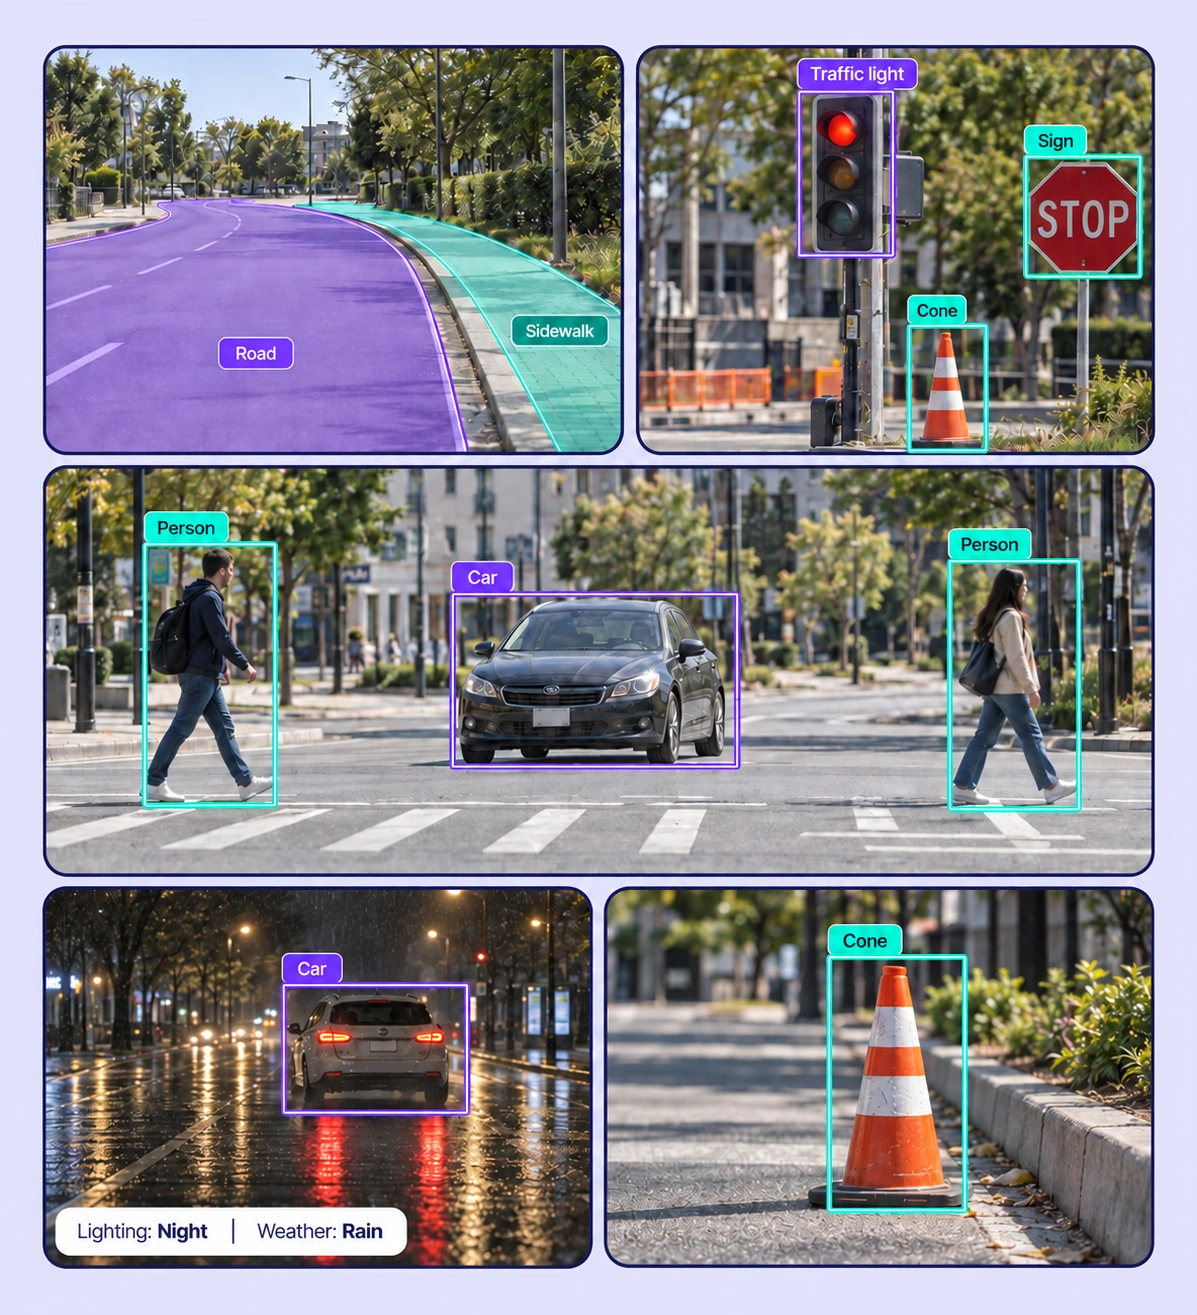
为道路参与者、可行驶区域与可见障碍物准备经过审核的二维标签。在感知模型学习的摄像头图像中,保持类别定义与场景条件标注一致。
Annotated autonomous perception examples arranged in a five-panel collage.

自动驾驶感知数据标注

为模型需要学习的摄像头感知任务准备已标注示例。每个用例都将源数据、标注规则与已审核标签保持关联。
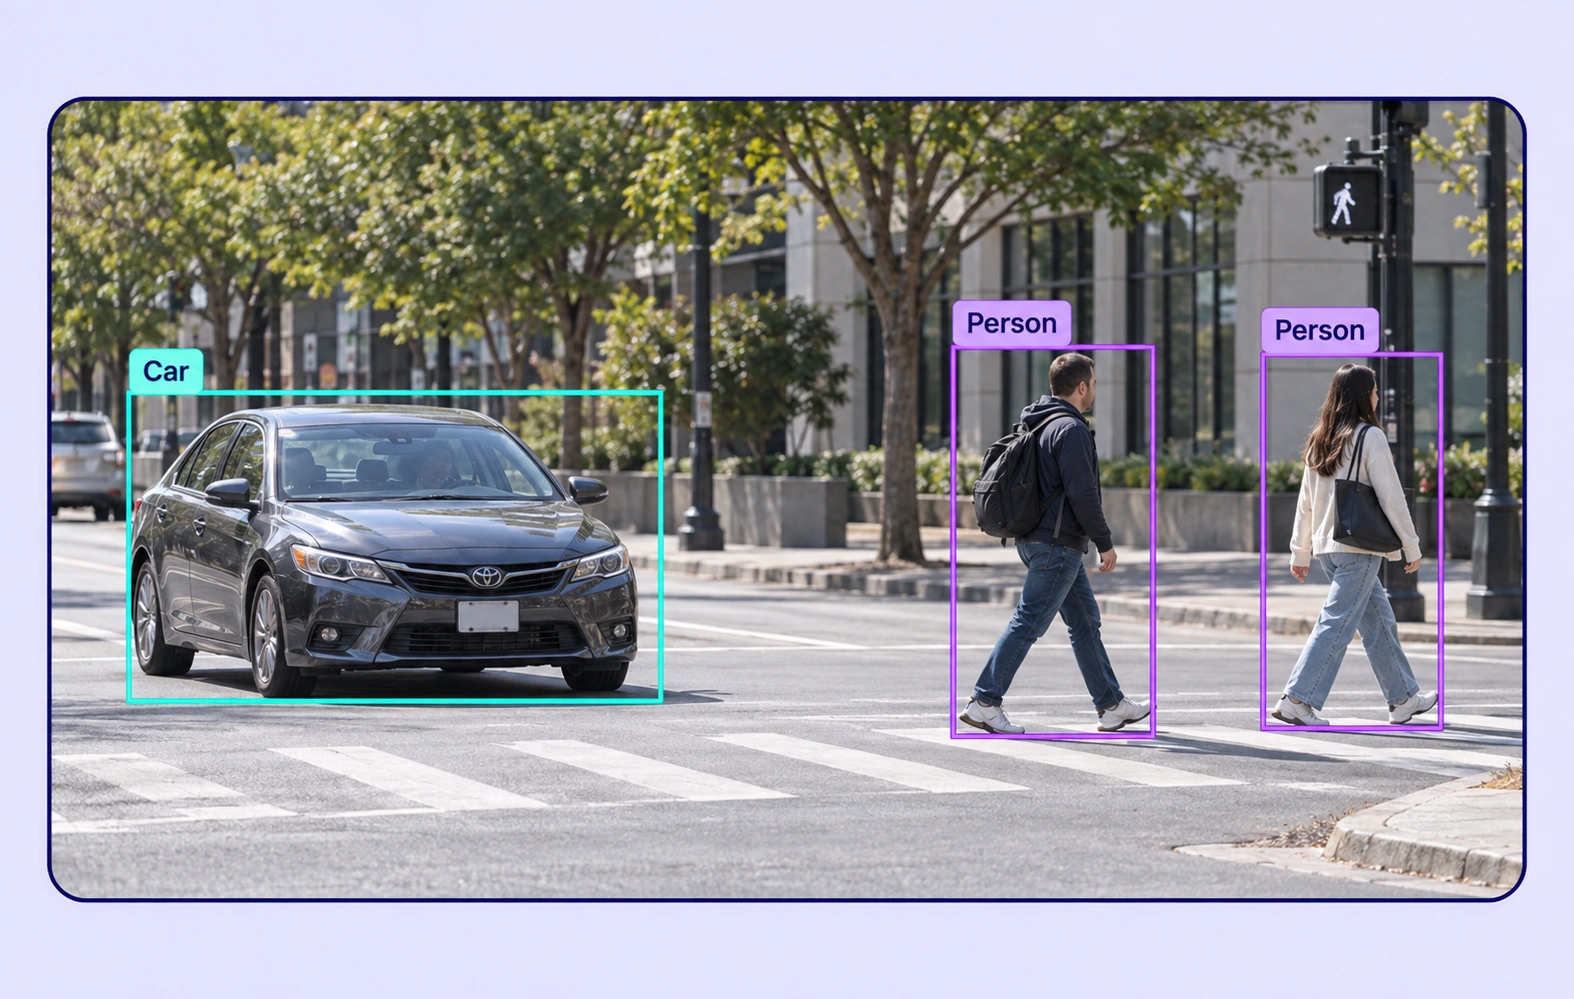
Road-User Detection annotation example showing the source data and task-specific labels.

道路参与者检测

在摄像头图像中定位车辆、行人、骑行者及其他已定义的道路参与者,记录可见边界与相关对象属性。
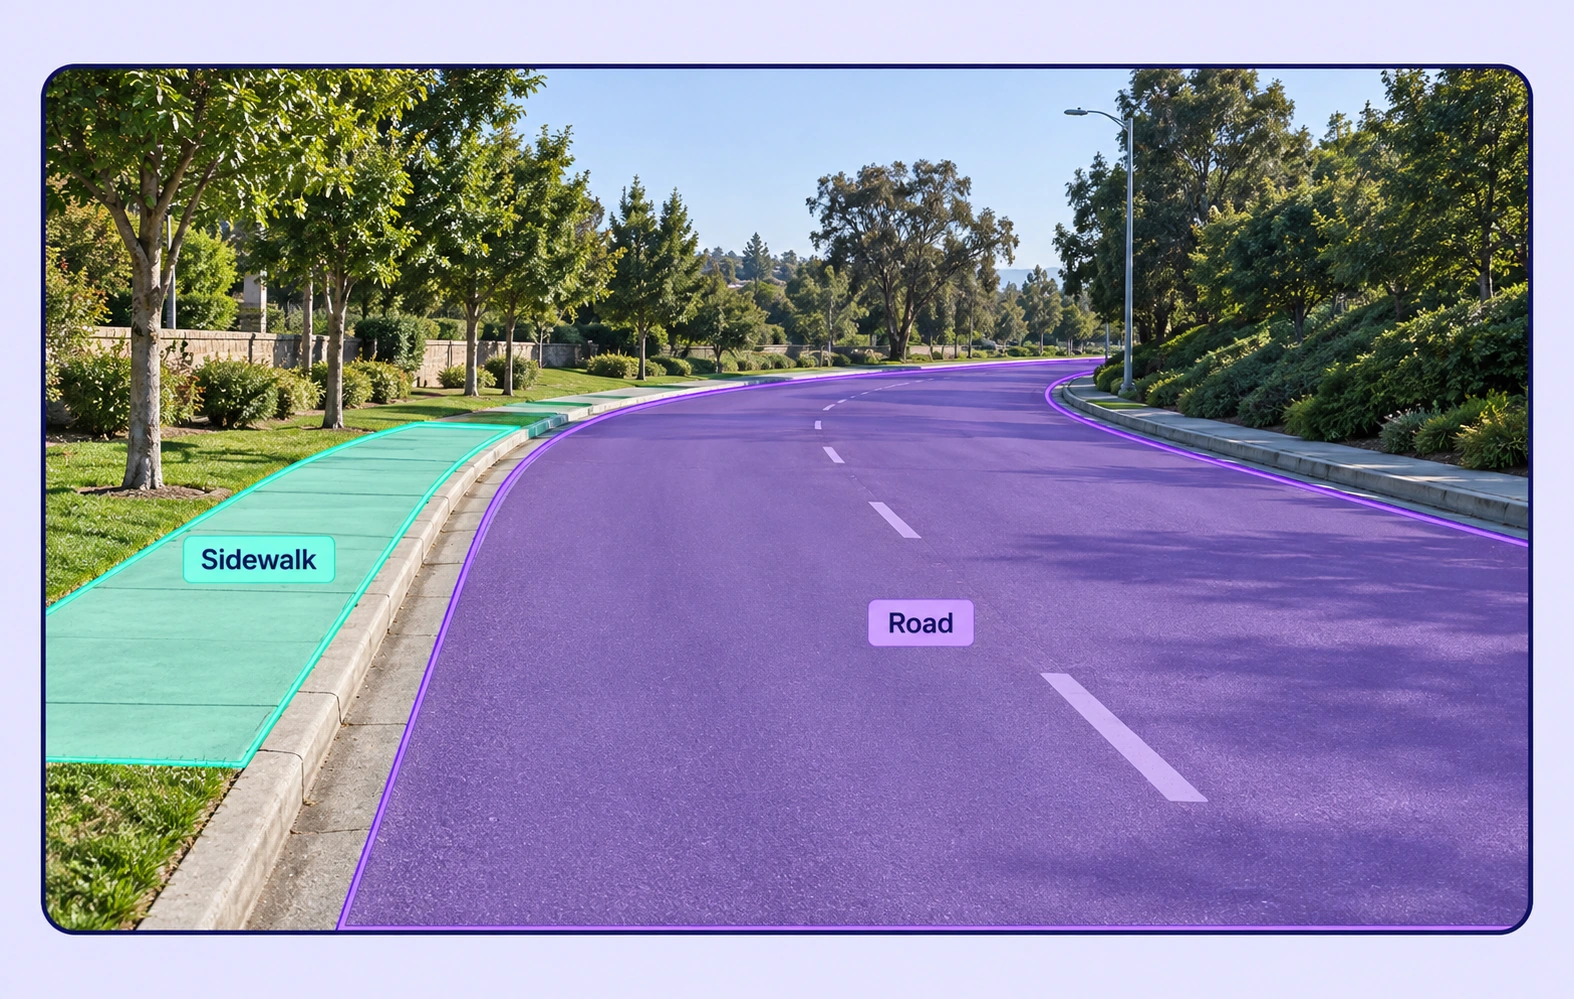
Drivable-Area Segmentation annotation example showing the source data and task-specific labels.

可行驶区域分割

使用分类别的多边形或掩码标注道路、人行道和其他场景区域。在路口、路缘和部分遮挡边界处保持明确的标注规则。
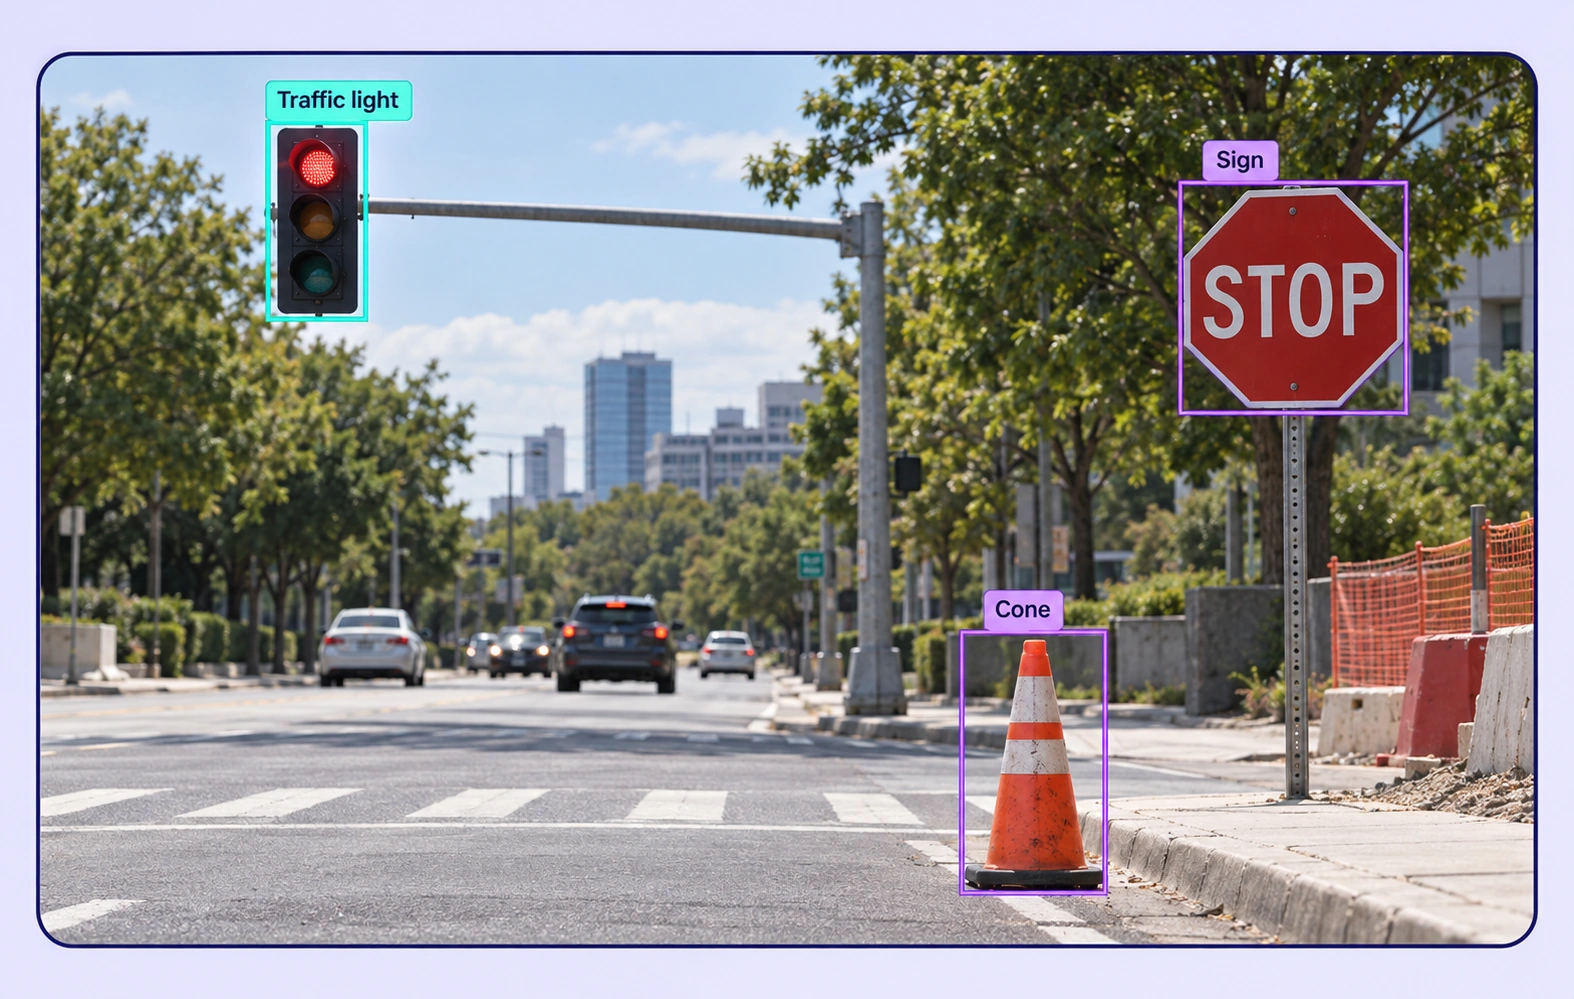
Roadside Object Recognition annotation example showing the source data and task-specific labels.

路侧对象识别

标注交通标志、信号灯、施工锥及其他相关路侧对象。根据统一标注规范,纳入小尺寸和部分可见的实例。
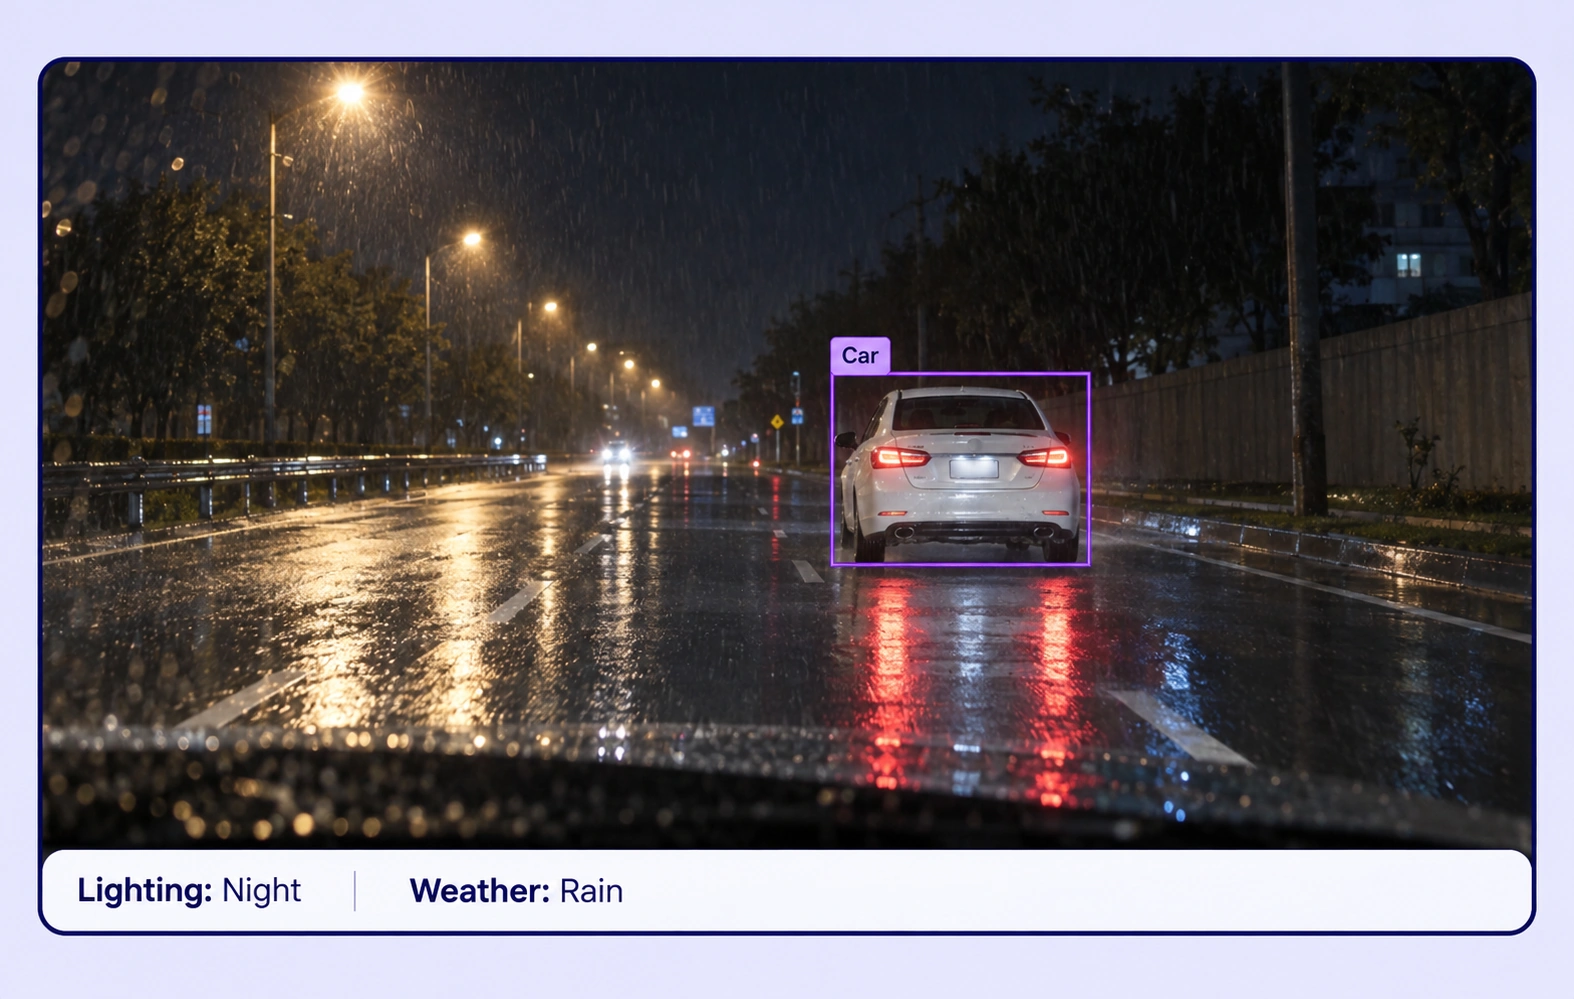
Challenging Scene Classification annotation example showing the source data and task-specific labels.

复杂场景分类

通过结构化图像属性描述光照、天气、道路环境和能见度,筛选有助于评估不同运行条件下感知能力的示例。

AI 团队为何选择 Unitlab

将图像数据准备、一致的标签与专家审核整合为摄像头感知数据集的统一工作流。
15X
更快完成图像标注
60%
释放 AI 工程师的时间
5X
降低 AI 开发成本

自动驾驶感知的标注方法

选择与预期模型输出匹配的标签结构,让几何信息、时间信息或属性以原始图像数据为依据。
Road-User Detection annotation example showing the source data and task-specific labels.

道路参与者边界框

为可见道路参与者绘制紧贴对象的二维边界框,并记录约定的遮挡或可见性属性。在整个数据集中使用相同的对象定义。

道路与场景分割

使用多边形、掩码和支持的线形标注描绘可见摄像头场景,并对照原始图像审核复杂边界。

Drivable-Area Segmentation annotation example showing the source data and task-specific labels.

自动驾驶感知常见问题

什么是摄像头感知数据标注?

摄像头感知数据标注在摄像头图像中准备二维标签,用于对象检测、语义分割和场景理解。Unitlab 帮助团队筛选整理、标注和审核这些训练示例。

可以标注哪些道路对象?

本体可包含车辆、行人、骑行者、交通标志、信号灯、施工对象及相关场景区域。请选择与预期感知任务匹配的类别。

能否标注被遮挡或较小的对象?

可以。标注人员可调整几何形状,记录结构化的可见性或遮挡属性。在开始工作前,应明确边界遵循可见部分还是其他约定。

本页介绍摄像头图像还是激光雷达?

此工作流涵盖二维摄像头图像及其支持的几何标注。可用于准备具有明确类别、边界和场景属性的图像感知数据集。

静态图像与交通视频数据集有何区别?

静态图像标签描述单帧中的对象和区域。当模型需要理解随时间变化的运动时,交通视频标注会增加持续轨迹和动态的帧级属性。

如何保持摄像头感知标签一致?

在开始工作前定义共享类别、结构化属性与清晰的标注指南。通过代表性示例和结合上下文的审核,解决摄像头感知数据集中的分歧。

能否审核并修正不确定的示例?

可以。将图像标注送入审核与返工阶段。审核人员可检查源数据、修正标签,并在需要更多工作时将数据项退回。

能否在标注前筛选和整理图像数据?

可以。使用数据集搜索、元数据、标签和可用筛选条件选择相关图像资源。在准备工作流中保留代表性场景和困难示例。

已审核标注如何进入模型流水线?

以适合标签类型的受支持格式导出已审核图像标注。数据集版本帮助团队识别哪些已准备示例属于训练或评估发布版本。
需要协助准备摄像头感知训练数据?联系 Unitlab