批量工作流、基于相机的 Find Similar 和 Auto-Tracking,以及插值,减少重复的手动 LiDAR 标注。
平均而言,85% 的 LiDAR 标签由系统自动预标注,再由人工审核和完善。
通过自动化数据筛选、标注和质量保证,每个合格标签的成本最低可降至原来的 1/15。
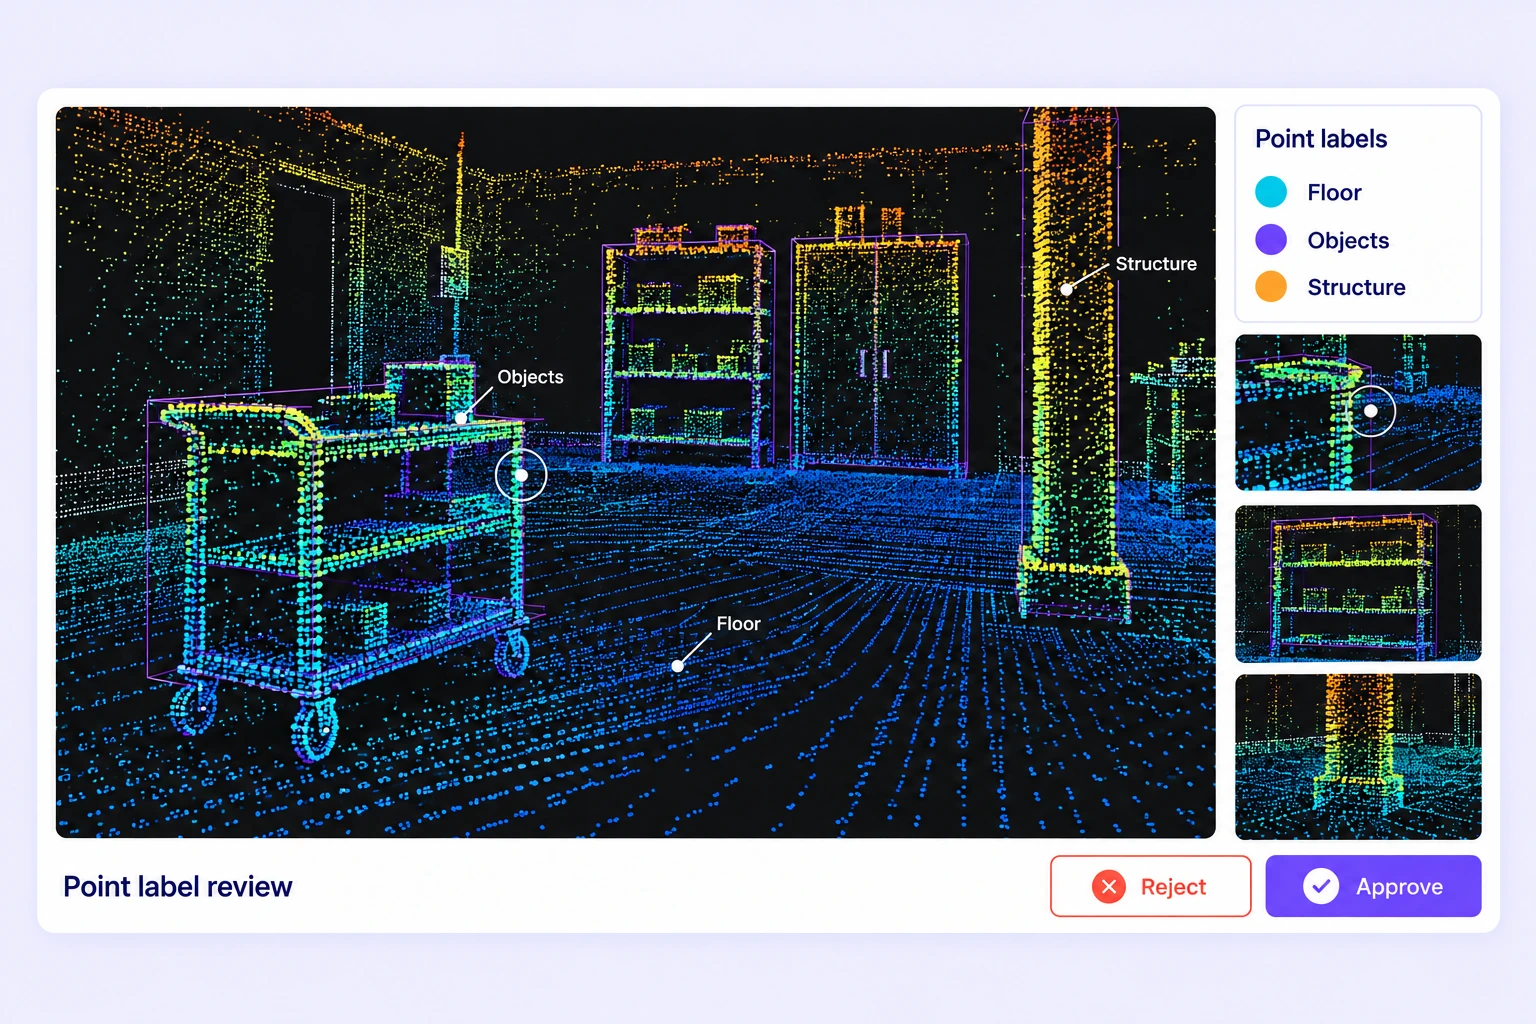
根据模型输出选择 3D 边界框、点、折线、多边形、球体或点级分割。在不同记录中保持类别定义和必填属性一致。
审核记录中的目标轨迹和属性变化。在源数据能够支持判断的帧中,修正几何和状态变化。
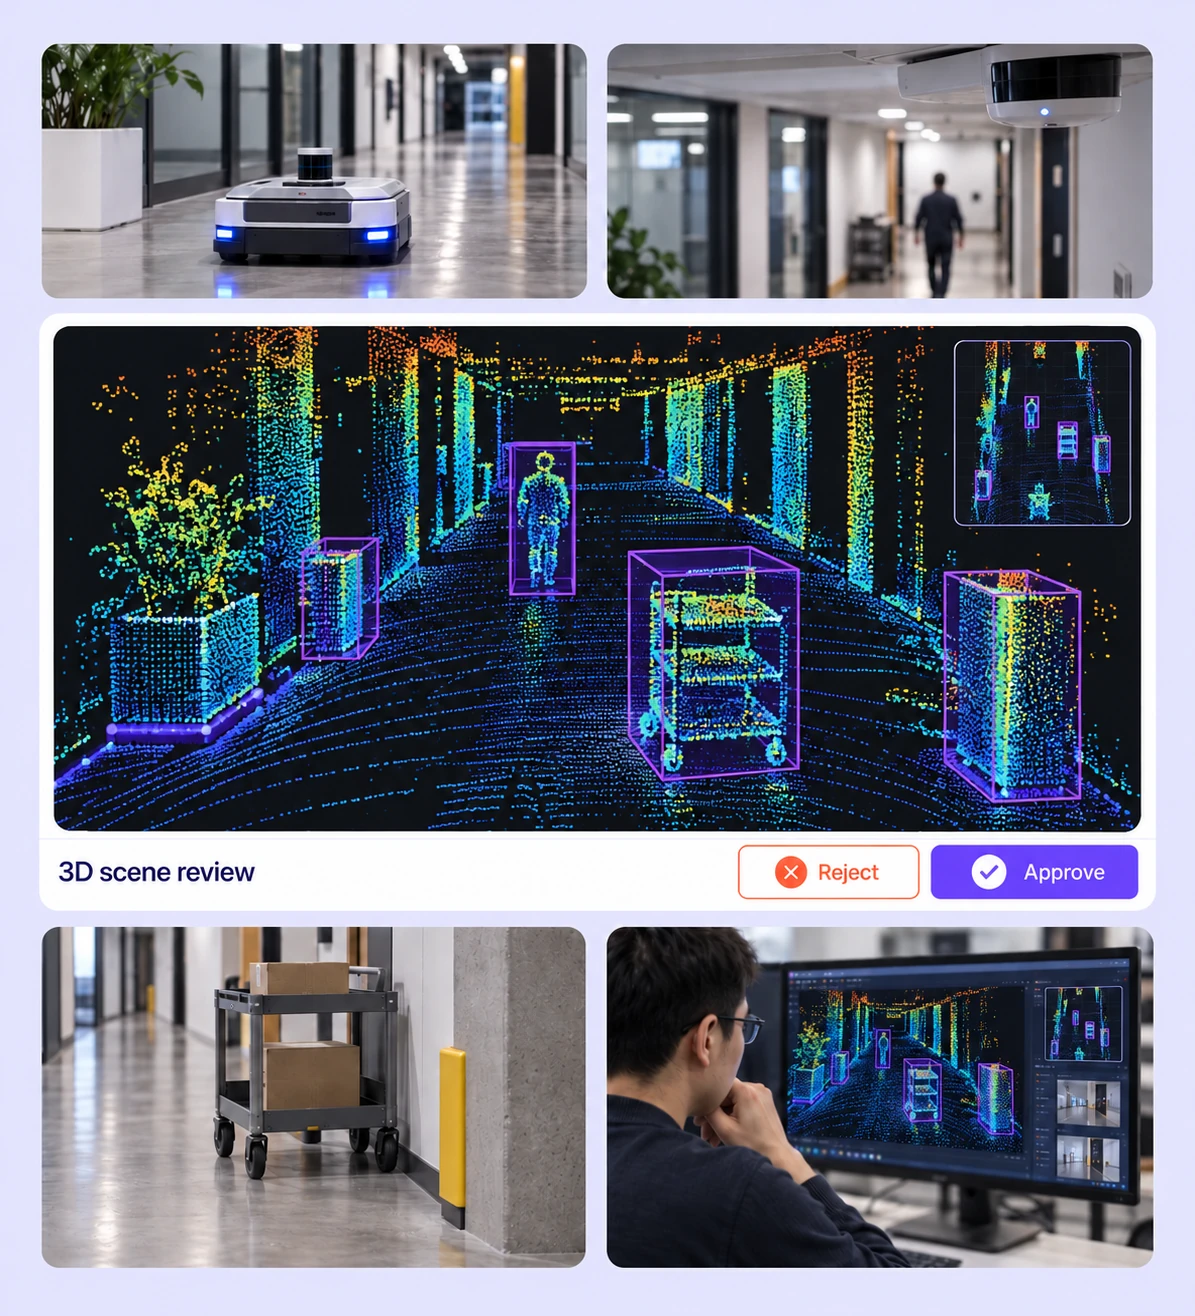
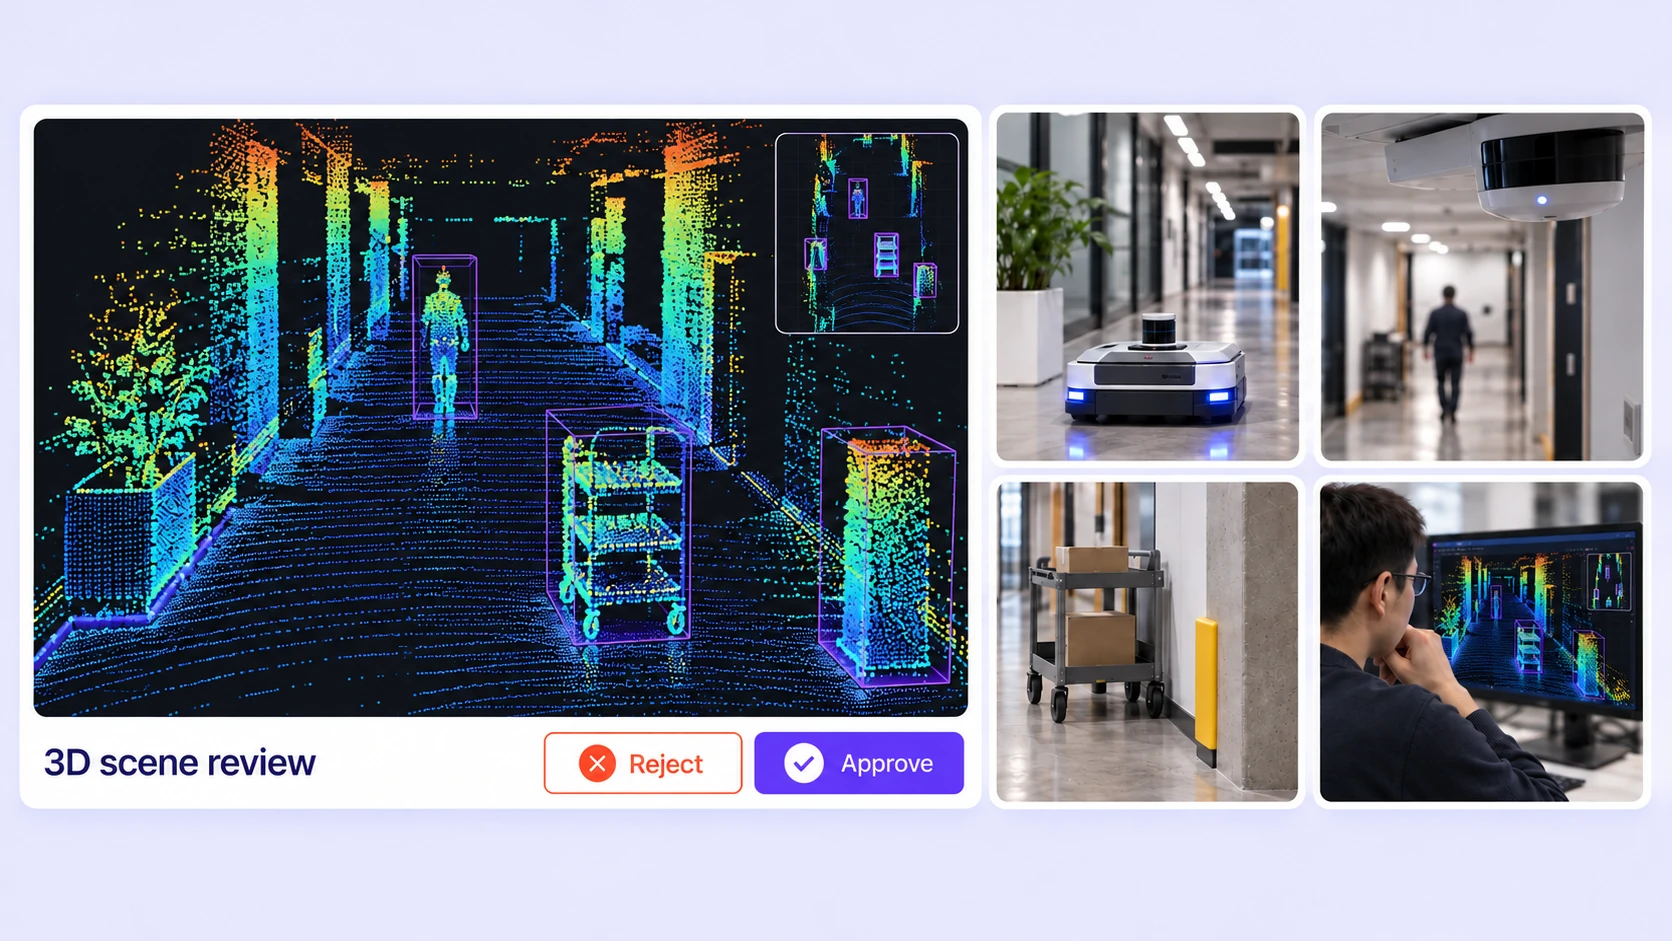
这是为机器人感知模型准备带标签点云样本的过程。标签描述目标、障碍物、工作区域及其在记录场景中的变化。
可以。使用 3D 边界框和其他空间形状描述目标几何,或用点级分割表示带类别标签的点区域。选择工具前,请定义标签边界和预期的模型输出。
可以。场景能够包含具有标定和位姿信息的点云传感器及相机图像。标注员可查看多个视图,同时保持标签与原始 3D 场景的关联。
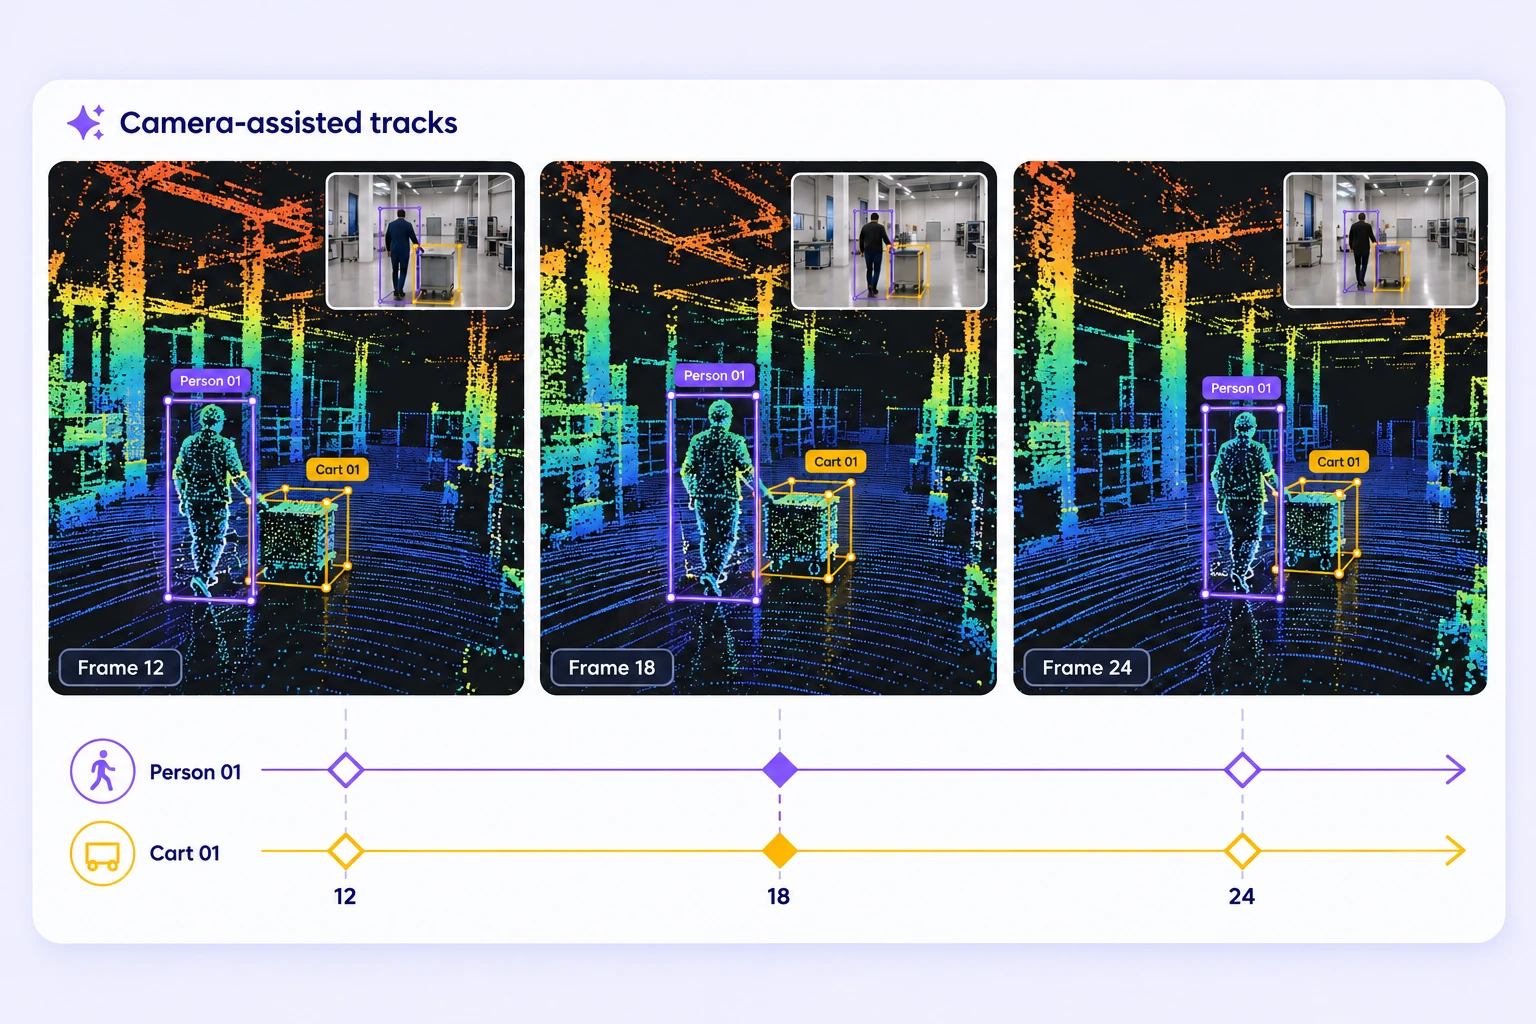
可以使用持续的 3D 目标轨迹、关键帧、插值和可见区间。存在合适的标定相机序列时,可使用相机辅助边界框跟踪;生成结果仍需审核。
定义可复用类别、嵌套属性以及明确的边界和可见性规则。通过代表性样本、必填属性检查和上下文审核,解决不同采集记录之间的差异。
选中一个 3D 边界框,在标定相机视图中使用 Find Similar 查找相似目标。将候选检测结果拟合到 LiDAR 点,审核其类别和几何后,接受所需标签。
通过文件、ZIP 场景或文件夹工作流上传 PCD、PLY 和 BIN 点云。需要时使用场景清单定义帧序列、传感器、相机标定和位姿。
将专家审核、独立场景的一致性评估(Consensus)与已批准的 Quality Gate 基准结合使用。在原始上下文中检查几何和属性,分配问题并审核修正结果,再创建标注发布版本。
以 Unitlab Unified Export Format(UUEF)导出 LiDAR 标注,包含支持的 3D 几何、轨迹、场景元数据、标定和点标签数组。检查导出的标签是否符合训练流程的坐标和类别约定。